Corrigé Banque PT 2026 Sciences industrielles C PT — Partie 1 (Q1.1 à Q1.6) : Codeurs incrémentaux, effet Hall, résolution et vitesse d'avance du robot PATHFINDER
Sujet officiel du concours Banque PT, session 2026, épreuve Sciences industrielles C PT. Corrigé rédigé par Ibrahim Alame.
Sujet officiel (PDF, site du concours)
Énoncé
Le robot PATHFINDER inspecte les conduites d'eau potable. Deux modules (MASTER et SLAVE), chacun muni d'une cassette de trois bras déployables à , sont reliés par la VERTEBRE : quatre vérins électriques (deux par module). Chaque vérin : moteur brushless à , réducteur de rapport , codeur magnétique IEF3-64 ( impulsions par tour, canaux A et B en quadrature, canal I « Index »), vis IGUS DST-LS-10X12 (diamètre , pas ). Course des vérins : .
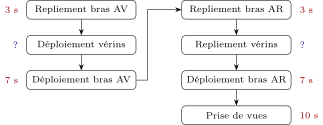
Figure 1 — Cycle de déplacement en ligne droite (document V, simplifié) : durées données pour une canalisation de ; les contrôles d'appui, en parallèle, sont de durée négligeable.
Q1.1. Codeurs absolus ou relatifs ? Rôle du canal I (Index) ?
Q1.2. Utilisation des canaux A et B pour déterminer le sens de rotation.
Q1.3. Principe de l'effet Hall et détection du passage d'un aimant.
Q1.4. Résolution sur le déplacement des vérins (A et B en quadrature).
Q1.5. Durée d'un déploiement de vérin sur la course de .
Q1.6. Distance parcourue par le robot en une heure.
Corrigé
Capteurs de position (Q1.1 à Q1.4).
Q1.1. Les codeurs IEF3-64 sont incrémentaux (relatifs) : ils délivrent des trains d'impulsions carrées (canaux A et B), impulsions par tour et par canal. La position n'est obtenue qu'en comptant ces impulsions à partir d'une origine : à la mise sous tension, le compteur ne sait pas où est l'arbre, et une impulsion perdue fausse durablement la position. Un codeur absolu, lui, délivrerait un mot binaire (code Gray) propre à chaque position angulaire, sans comptage.
Le canal I (Index) fournit une seule impulsion par tour : c'est un repère angulaire fixe. Il sert à la prise d'origine (initialisation du comptage, associée à une butée ou un capteur de fin de course du vérin, puisque l'index se répète à chaque tour moteur) et au contrôle : entre deux index, le compteur doit avoir augmenté exactement de (ou ) incréments, ce qui détecte une perte d'impulsions.
Q1.2. Les signaux A et B ont la même période (un tour) mais sont déphasés de électriques (quadrature). Le sens de rotation se lit sur l'ordre des fronts : à chaque front montant de A, on lit l'état de B.
- B au front montant de A : A est en avance sur B d'un quart de période : rotation dans le sens horaire (vu de face, d'après la documentation) ; le compteur est incrémenté ;
- B au front montant de A : B est en avance sur A : rotation dans le sens inverse ; le compteur est décrémenté.
En pratique un décodeur de quadrature (circuit ou périphérique « encoder mode » du microcontrôleur STM32) applique la même règle aux quatre fronts (montants et descendants de A et B).
100 % gratuit
La suite du corrigé est sur Adloun
Le corrigé rédigé en entier, question par question, et le tuteur pour poser des questions sur ce sujet.
Voir le corrigé complet, gratuitementInscription gratuite en 30 secondes (e-mail, nom d'utilisateur, mot de passe, classe ou profil), sans carte bancaire : arrivée directe sur le corrigé.