Corrigé Banque PT 2026 Sciences industrielles C PT — Partie 1 (Q1.7 à Q1.14) : Hyperstatisme de la fixation des vérins, cassette de bras et train d'engrenages
Sujet officiel du concours Banque PT, session 2026, épreuve Sciences industrielles C PT. Corrigé rédigé par Ibrahim Alame.
Sujet officiel (PDF, site du concours)
Énoncé
Deux modules reliés par la VERTEBRE (quatre vérins, deux par module).
Fixation d'un couple de vérins sur un module (document VI) : les corps des vérins 1 et 2 sont en glissière d'axe avec la VERTEBRE ; la tige du vérin 1 est en pivot d'axe avec la platine du bloc de rotation, celle du vérin 2 en pivot d'axe avec un coulisseau, lui-même en glissière d'axe avec la platine (rails et patins IGUS) ; la platine est en pivot d'axe avec le module (rotation axiale motorisée). Mobilité cinématique annoncée : .
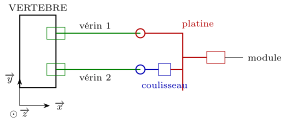
Figure 2 — Schéma cinématique plan (vu selon ) de la fixation des vérins : pivots d'axe (cercles), glissière coulisseau/platine d'axe , pivot platine/module d'axe .
Cassette de bras (document VIII) : la rotation en sens opposés de deux couronnes ouvre un pantographe ; la loi entrée-sortie relie le rayon (centre des couronnes support du patin) à l'angle d'ouverture des couronnes. Épaisseur du patin : .
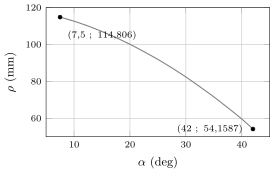
Figure 3 — Loi entrée-sortie de déploiement d'un bras, (document VIII).
Train (document IX), axes fixes dans la cassette : la sortie du motoréducteur () porte ; engrène avec et la denture intérieure (couronne 1) ; , solidaire de , engrène avec , solidaire de ; engrène avec la denture intérieure (couronne 2). , , , .
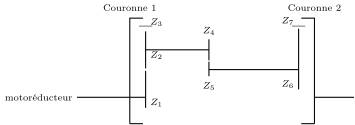
Figure 4 — Schéma de principe du train (document IX, figure 1 simplifiée).
Q1.7. Pourquoi les deux vérins ne peuvent-ils pas être tous deux en pivot direct avec la platine ? (schéma)
Q1.8. Identifier les trois mobilités.
Q1.9. En déduire le degré d'hyperstatisme.
Q1.10. Degrés de liberté à ajouter à la glissière du coulisseau pour rendre le modèle isostatique ; liaison obtenue.
Q1.11. Compléter les coupes A-A et B-B (coulisseau face aux patins, platine face aux rails) et repérer les surfaces de mise en position, restreintes pour tenir compte de l'hyperstatisme.
Q1.12. Diamètres et de la cassette ; canalisations de , , ?
Q1.13. Rapports de réduction de chaque couronne par rapport à l'arbre d'entrée ; le déploiement est-il assuré ?
Q1.14. Avec en sortie de motoréducteur, temps de déploiement pour une canalisation de .
Corrigé
Hyperstatisme de la fixation des vérins (Q1.7 à Q1.11).
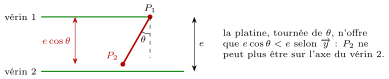
Q1.7. Les tiges des deux vérins se déplacent sur deux droites parallèles à , fixes dans la VERTEBRE et distantes de (selon ). Si les deux tiges étaient articulées directement sur la platine par des pivots d'axe en deux points et distants de , une rotation d'angle de la platine (autour de ), obtenue en sortant les deux tiges de longueurs différentes, donnerait entre et un écart selon égal à : incompatible avec l'écart imposé par les deux glissières. Le mécanisme serait bloqué (seule la configuration serait possible) : on ne pourrait pas orienter le module, ou il faudrait déformer les pièces. Il faut donc qu'un des points d'articulation puisse glisser selon par rapport à la platine : c'est le rôle du coulisseau en glissière sur les rails.
Q1.8. Les trois mobilités sont :
- la translation du module selon (les deux vérins sortent de la même longueur) ;
- la rotation du module autour de , qui oriente le module dans le plan (différence de sortie des deux vérins), le coulisseau glissant alors selon (mouvement dépendant, pas une mobilité supplémentaire) ;
- la rotation axiale du module autour de (pivot platine/module, dispositif de rotation axiale motorisé du document II).
Ce sont toutes trois des mobilités utiles, pilotées par les deux moteurs de vérins et le moteur de rotation axiale.
Q1.9. Graphe des liaisons : solides (VERTEBRE , tige 1, tige 2, coulisseau , platine , module ) et liaisons : glissières –1 et –2 (axe ), pivot 1-- et pivot 2-- (axe ), glissière – (axe ), pivot – (axe ). Chacune a un degré de liberté : . Nombre cyclomatique : (une seule boucle ). Approche cinématique : équations, , soit
Interprétation : la boucle est plane (plan ) ; dans le plan elle est isostatique (), les trois inconnues hyperstatiques sont les trois contraintes hors plan : la translation relative selon et les rotations autour de et . Géométriquement, il faut que les deux pivots d'axe restent parallèles et que la glissière – soit exactement orthogonale à ces axes et à la bonne « hauteur » : cela impose des tolérances de parallélisme et de position serrées, ou un réglage au montage.
100 % gratuit
La suite du corrigé est sur Adloun
Le corrigé rédigé en entier, question par question, et le tuteur pour poser des questions sur ce sujet.
Voir le corrigé complet, gratuitementInscription gratuite en 30 secondes (e-mail, nom d'utilisateur, mot de passe, classe ou profil), sans carte bancaire : arrivée directe sur le corrigé.