Corrigé bac physique-chimie 2025 — Exercice 2 : Physique et raccordements routiers
Sujet officiel du baccalauréat, spécialité physique-chimie, session 2025. Corrigé rédigé par Ibrahim Alame.
Travailler ce sujet sur Adloun Sujet officiel (PDF) Corrigé complet (PDF)
Énoncé
Physique et raccordements routiers (5 points)
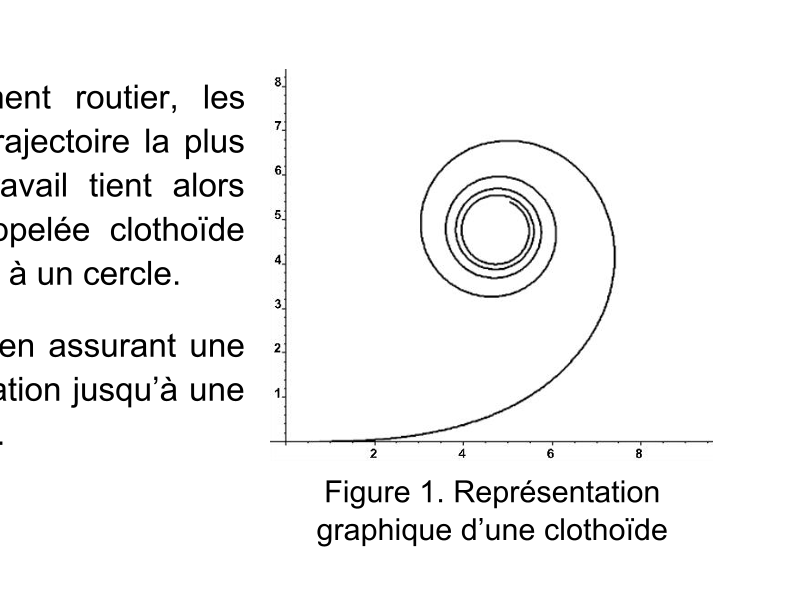
Lors de la création d'un nouveau raccordement routier, les ingénieurs en génie civil doivent déterminer la trajectoire la plus sûre pour les usagers. La réussite de leur travail tient alors beaucoup à une courbe plane remarquable appelée clothoïde (figure 1) qui permet de raccorder une ligne droite à un arc de cercle.
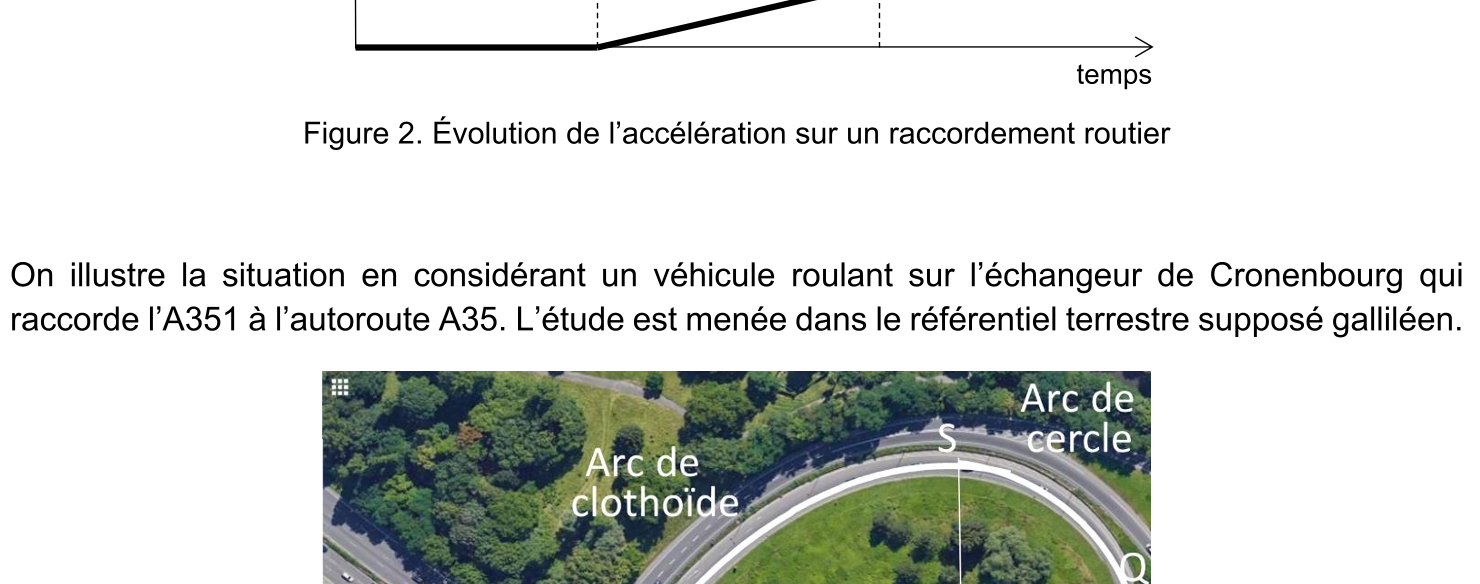
Ce raccordement permet de réduire les risques en assurant une augmentation linéaire dans le temps de l'accélération jusqu'à une valeur constante et maximale dans l'arc de cercle.
On illustre la situation en considérant un véhicule roulant sur l'échangeur de Cronenbourg qui raccorde l'A351 à l'autoroute A35. L'étude est menée dans le référentiel terrestre supposé galiléen.
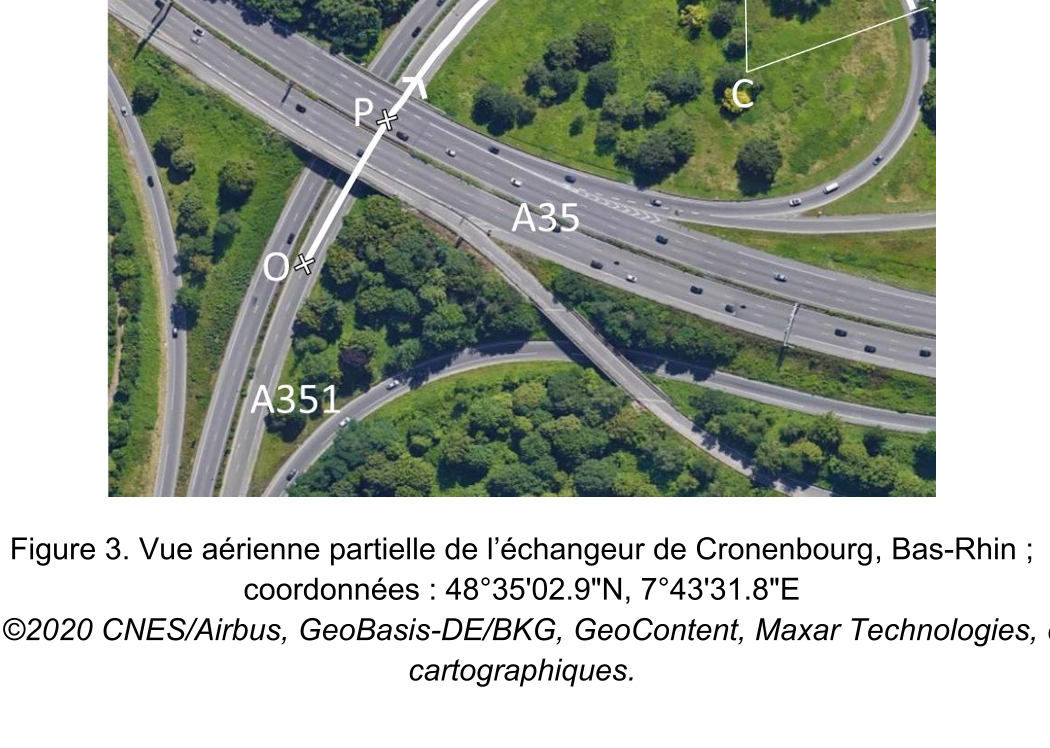
Sur la vue aérienne partielle de l'échangeur de Cronenbourg, on distingue un arc de clothoïde suivi d'un arc de cercle. Cette modélisation est reproduite en Annexe à rendre avec la copie (page 14). Un repère orthonormé , dont l'origine est placée au début de l'arc de clothoïde, permet le repérage des positions.
1. Mouvement sur l'arc de clothoïde (entre O et S)
La partie OP de l'échangeur au début de l'arc de clothoïde est considérée comme une ligne droite horizontale.
Q1. Déterminer la valeur de l'accélération du véhicule sur la portion OP à partir de la figure 2 et caractériser le mouvement du véhicule.
On s'intéresse à un véhicule parcourant la trajectoire plane et horizontale entre O et S. Ce véhicule est assimilé à un point matériel M, d'accélération initiale nulle et animé d'une vitesse de norme constante égale à 15,0 m·s⁻¹. Ses coordonnées et , prises à intervalle de temps régulier, sont introduites dans le programme Python ci-dessous :
1   #début du programme
2   from math import *
3   #----Coordonnées des positions du véhicule----
4   t=[0.00, 1.50, 3.00, 4.50, 6.00, 7.50, 9.00, 10.5, 12.0, 13.5, 15.0]
5   x=[0.00, 0.0624, 0.4818, 1.625, 3.849, 7.500, 12.91, 20.37, 30.11, 42.25, 56.80]
6   y=[0.00, 20.00, 39.99, 59.96, 79.93, 99.49, 118.7, 137.3, 154.7, 170.6, 184.3]
7   vx = [ ]
8   vy = [ ]
9   dt = 1.50 #durée entre deux positions successives
10  for i in range(0, len(t)-1) :
11      vx.append((x[i+1]-x[i])/dt)
12      vy.append((y[i+1]-y[i])/dt)
13  t.pop(0) #supprime t[0] et décale liste t pour coïncider avec l'accélération
14  ax = [ ]
15  ay = [ ]
16  a = [ ]
17  for i in range(0, len(t)-1) :
18      ax
19      ay
20      a.append(sqrt(ax[i]**2+ay[i]**2)) #norme du vecteur accélération
21  print(t)
22  print(a)
Les valeurs successives de la norme de l'accélération du véhicule calculées à l'aide du programme figurent dans le tableau suivant :
| (s) | 1,50 | 3,00 | 4,50 | 6,00 | 7,50 | 9,00 |
|---|---|---|---|---|---|---|
| (m·s⁻²) | 0,1587 | 0,3218 | 0,4824 | 0,6411 | 0,8070 | 0,9506 |
Q2. Sur la copie, écrire les lignes de programme permettant de calculer les coordonnées et du vecteur accélération.
Q3. À l'aide des valeurs données dans le tableau, vérifier l'information du texte introductif indiquant que la clothoïde permet « une augmentation linéaire dans le temps de l'accélération » en justifiant la méthode utilisée.
2. Mouvement sur l'arc de cercle (entre S et Q)
Le véhicule, assimilé à un point matériel M, poursuit sa trajectoire en décrivant un arc de cercle, de rayon entre les points S et Q. La norme de la vitesse garde une valeur constante égale à 15,0 m·s⁻¹.
Q4. Sur le schéma de l'Annexe à rendre avec la copie, tracer les vecteurs unitaires et du repère de Frenet au point M de la trajectoire en arc de cercle.
Q5. Justifier que le vecteur accélération du véhicule entre les points S et Q s'exprime ainsi :
Q6. Sur le schéma de l'Annexe à rendre avec la copie (page 14), représenter à l'échelle 1,0 cm pour 1,0 m·s⁻², le vecteur accélération au point M.
Un véhicule immobile sur une route est soumis à deux actions mécaniques, modélisées par son poids et la réaction exercée par la chaussée. En mouvement uniforme dans un virage, le véhicule est aussi soumis à une action, une force appelée force de frottement.
Les forces qui s'appliquent au véhicule sont contenues dans le plan vertical perpendiculaire à la route. Le point C est le centre de la trajectoire circulaire. Le véhicule est assimilé au point M.
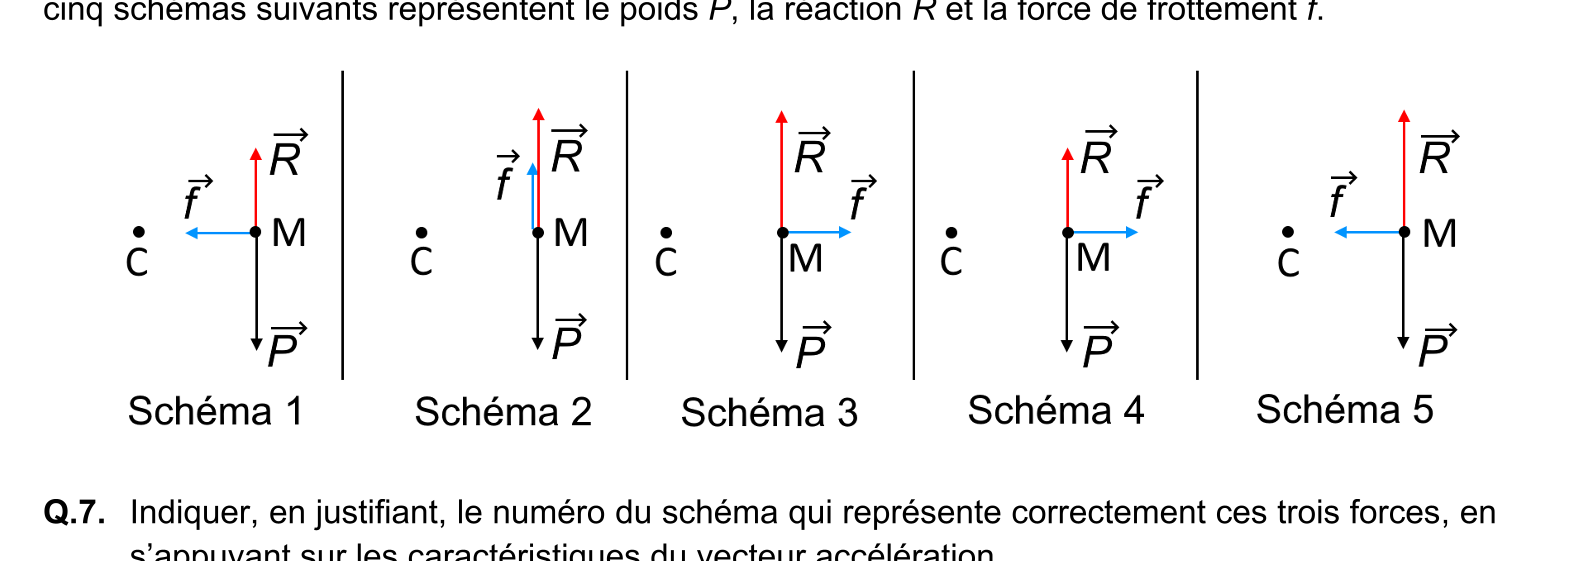
Q7. Déterminer, en justifiant, le numéro du schéma qui représente correctement ces trois forces, en s'appuyant sur les caractéristiques du vecteur accélération.
Dans la pratique, la sécurité dans les virages dépend aussi de la qualité des pneus, de la suspension des roues et de l'adhérence de la chaussée. Pour un véhicule de masse 1 200 kg, la valeur de la force de frottement ne peut pas dépasser 10 400 N sur chaussée sèche et 7 200 N sur chaussée humide. Si ces valeurs sont atteintes alors l'adhérence à la route n'est plus assurée et le véhicule dérape.
Q8. Dans le cas du virage étudié précédemment, choisir parmi les panneaux de limitation de vitesse ci-dessous celui qui devrait être placé avant le point O. Expliquer le raisonnement.
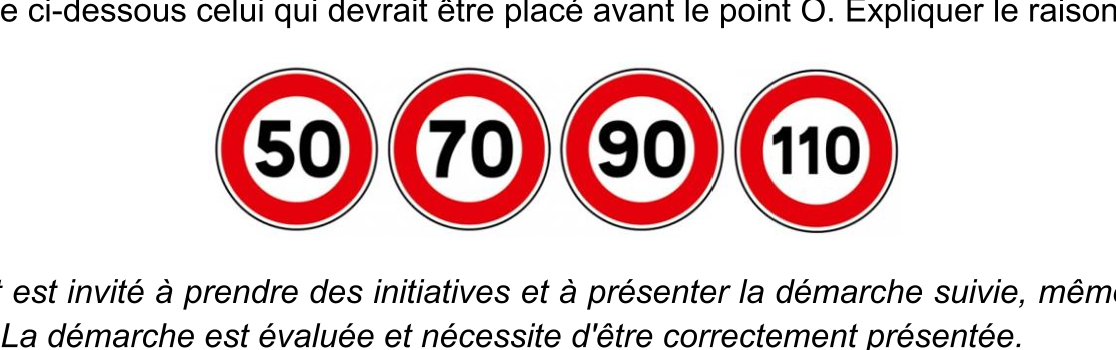
Le candidat est invité à prendre des initiatives et à présenter la démarche suivie, même si elle n'a pas abouti. La démarche est évaluée et nécessite d'être correctement présentée.
Corrigé
1. Mouvement sur l'arc de clothoïde (entre O et S)
Q1. La portion OP est une ligne droite horizontale. La valeur de l'accélération du véhicule est nulle, donc la valeur de la vitesse est constante. Le mouvement est donc rectiligne et uniforme.
Q2. En s'aidant des lignes 11 et 12 du programme sur les coordonnées et du vecteur vitesse, on peut écrire :
18      ax.append((vx[i+1]-vx[i])/dt)
19      ay.append((vy[i+1]-vy[i])/dt)
Q3. Méthode 1 — Pour chaque colonne du tableau, calculons le rapport :
| (s) | 1,50 | 3,00 | 4,50 | 6,00 | 7,50 | 9,00 |
|---|---|---|---|---|---|---|
| (m·s⁻²) | 0,1587 | 0,3218 | 0,4824 | 0,6411 | 0,8070 | 0,9506 |
| (m·s⁻³) | 0,106 | 0,107 | 0,107 | 0,107 | 0,108 | 0,106 |
On constate que la valeur du rapport est quasi constante. La valeur de l'accélération est donc proportionnelle au temps. On a donc bien « une augmentation linéaire dans le temps de l'accélération ».
Méthode 2 — On trace le graphique en fonction de . (figure : droite ) On obtient une droite qui passe par l'origine donc la valeur de l'accélération est proportionnelle au temps : on a bien « une augmentation linéaire dans le temps de l'accélération ».
2. Mouvement sur l'arc de cercle (entre S et Q)
Q4. (voir schéma en annexe) Le vecteur unitaire est tangent à la trajectoire et orienté dans le sens du mouvement. Le vecteur unitaire est orthogonal au vecteur unitaire et orienté vers le centre C du cercle.
Q5. Dans le repère de Frenet, le vecteur accélération s'écrit : Le mouvement du véhicule entre les points S et Q est uniforme : la valeur de la vitesse est constante . Ainsi donc :
Q6. Avec l'échelle 1,0 cm pour 1,0 m·s⁻², le vecteur accélération au point M mesure 3,00 cm et est orienté vers le point C. (voir schéma en annexe)
Q7. La deuxième loi de Newton appliquée au véhicule de masse dans le référentiel terrestre supposé galiléen s'écrit : Or les forces et se compensent donc , soit . Le vecteur est donc colinéaire et de même sens que le vecteur , orienté vers C.
- Schéma 1 : et ne se compensent pas ⇒ ne convient pas.
- Schéma 2 : n'est pas colinéaire et de même sens que le vecteur ⇒ ne convient pas.
- Schéma 3 : n'est pas de même sens que le vecteur (centripète) ⇒ ne convient pas.
- Schéma 4 : n'a pas le même sens que le vecteur (centripète) et et ne se compensent pas ⇒ ne convient pas.
- Schéma 5 : colinéaire et de même sens que le vecteur et et se compensent ⇒ convient.
Q8. Dans le cas du virage étudié, en norme, . Par ailleurs avec sur chaussée sèche et sur chaussée humide. Donc : (en ne retenant que la solution positive).
Chaussée sèche : .
Chaussée humide : .
Pour tenir compte des deux types de chaussées possibles, il faut placer avant le point O le panneau .