Équations trigonométriques élémentaires
Cours · mathématiques (Première S, Liban), chapitre 10 · Liban, Première, série Sciences · le début du chapitre, la suite sur Adloun
Dans le port de Beyrouth ou de Tyr, la houle et les marées suivent un rythme périodique ; l'ombre d'un cèdre s'allonge et se raccourcit chaque jour avec la hauteur du soleil au-dessus de l'horizon. Ces phénomènes cycliques se modélisent par les fonctions cosinus, sinus et tangente. Déterminer l'instant précis où une grandeur périodique atteint une valeur donnée, ou la durée pendant laquelle elle dépasse un seuil, conduit directement à résoudre des équations et des inéquations trigonométriques.
Ce chapitre débute par l'étude des angles orientés de deux vecteurs non nuls dans le plan orienté — mesure principale, relation de Chasles et propriétés algébriques — ainsi que par le repérage en coordonnées polaires. Il établit ensuite la résolution complète des équations fondamentales , , et à l'aide du cercle trigonométrique, avant de traiter les équations trigonométriques élémentaires dans le cas général, les équations du second degré en , ou , et les inéquations trigonométriques.
Programme : LB-1S
Capacités exigibles
- Déterminer la mesure principale d'un angle orienté de deux vecteurs ; utiliser la relation de Chasles et les propriétés de pour calculer des mesures d'angles orientés.
- Caractériser la colinéarité et l'orthogonalité de deux vecteurs non nuls à l'aide des angles orientés ; démontrer l'alignement de trois points.
- Passer des coordonnées polaires d'un point différent de l'origine à ses coordonnées cartésiennes , et réciproquement.
- Résoudre dans et dans un intervalle donné les équations élémentaires , , et , et placer les points images des solutions sur le cercle trigonométrique.
- Résoudre les équations du type , , , ainsi que à l'aide des angles associés.
- Résoudre des équations trigonométriques se ramenant au second degré et des inéquations trigonométriques simples sur le cercle trigonométrique.
Dans tout ce chapitre, le plan est muni d'un repère orthonormé direct ; les angles sont mesurés en radians.
10.1 Angle orienté de deux vecteurs
10.1.1 Plan orienté et mesure principale
Le cercle trigonométrique est le cercle de centre et de rayon , orienté dans le sens direct (ou sens positif), contraire au sens de rotation des aiguilles d'une montre. Le sens opposé est le sens indirect (ou rétrograde).
En enroulant la droite réelle sur le cercle à partir du point — les réels positifs dans le sens direct, les réels négatifs dans le sens indirect —, on associe à tout réel un unique point de , appelé point image de . Deux réels et ont le même point image si et seulement s'ils diffèrent d'un multiple entier de , c'est-à-dire s'il existe tel que , ce que l'on note .
Soit et deux vecteurs non nuls du plan orienté. Les vecteurs unitaires et , représentés à partir de l'origine , ont leurs extrémités respectives et sur le cercle trigonométrique .
Le couple de deux vecteurs non nuls est appelé angle orienté des vecteurs et . Si et sont les points du cercle trigonométrique tels que et , le réel est une mesure en radians de l'angle orienté .
Si est une mesure de , toutes les mesures de cet angle orienté sont les réels de la forme avec . On note par abus d'écriture :
Parmi toutes les mesures de , il en existe une et une seule qui appartient à l'intervalle semi-ouvert : on l'appelle la mesure principale de l'angle orienté .
Méthode : Déterminer la mesure principale d'un angle
Pour trouver la mesure principale d'un angle dont on connaît une mesure (, ) :
- On encadre dans , ce qui équivaut à , soit .
- De façon équivalente et plus rapide, on effectue la division de par au plus près pour écrire avec , ce qui donne .
- Pour : le multiple de le plus proche de est . Ainsi . Comme , la mesure principale est .
- Pour : le multiple de le plus proche de est . Ainsi . La mesure principale est .
- Pour : la mesure principale est (car , tandis que ).
10.1.2 Relation de Chasles et propriétés algébriques
Soit , et trois vecteurs non nuls du plan orienté.
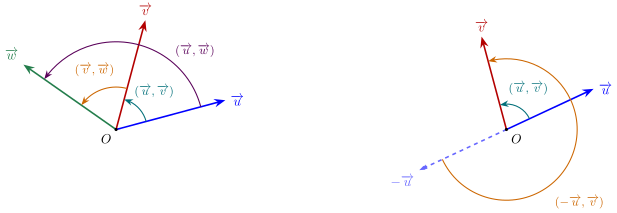
- Relation de Chasles : .
- Angle nul et angle opposé : et .
- Vecteurs opposés :
- Multiplication par des scalaires non nuls : pour tous réels non nuls et ,
Démonstration
Soit , et les points du cercle trigonométrique associés aux vecteurs unitaires de , et .
- Une mesure de est et une mesure de est . Leur somme est une mesure de , d'où la relation de Chasles modulo .
- Pour , donne . En appliquant la relation de Chasles avec , on obtient , soit .
- Le vecteur unitaire de est où est diamétralement opposé à sur , donc . Ainsi, . Par la relation de Chasles :
De même, , et .
- Si , le vecteur est colinéaire et de même sens que , donc son vecteur unitaire est le même que celui de : . Si , a le même vecteur unitaire que , donc . En décomposant , on ajoute si et , si et , et lorsque et sont de signes contraires.
10.1.3 Colinéarité et orthogonalité
Soit et deux vecteurs non nuls du plan orienté.
- et sont colinéaires de même sens si et seulement si .
- et sont colinéaires de sens contraires si et seulement si .
- et sont colinéaires si et seulement si , c'est-à-dire s'il existe tel que . En particulier, trois points deux à deux distincts , et sont alignés si et seulement si .
- et sont orthogonaux si et seulement si ou , ce qui s'écrit de manière condensée .
Pour tout triangle , la somme des angles orientés vérifie :