Homothéties du plan
Cours · mathématiques (Terminale, Liban), chapitre 24 · Liban, Terminale (SG, SV, SE, LH) · le début du chapitre, la suite sur Adloun
En optique géométrique, en architecture ou en cartographie, agrandir ou réduire une figure à partir d'un point d'observation fixe sans en altérer les formes ni les proportions relève d'une même transformation géométrique fondamentale : l'homothétie, terme introduit par le mathématicien Michel Chasles au XIXe siècle. Étroitement liée à la configuration de Thalès, l'homothétie dilate ou contracte les distances dans un rapport constant tout en conservant le parallélisme, les angles orientés et les rapports de longueurs.
Ce chapitre développe l'étude complète des homothéties du plan : après en avoir posé la définition, précisé les cas particuliers et déterminé la transformation réciproque, nous établissons la propriété caractéristique vectorielle et ses conséquences sur la conservation de l'alignement, du barycentre et des angles orientés, ainsi que sur l'effet produit sur les longueurs et les aires. Nous déterminons ensuite les images des figures usuelles (droites, segments, demi-droites, cercles) et les homothéties transformant un cercle en un autre, avant d'étudier le groupe des homothéties-translations (composition de deux homothéties ou d'une homothétie et d'une translation) et ses applications aux lieux géométriques, aux problèmes de construction et aux droites concourantes.
Programme : LB-SG
Capacités exigibles
- Construire l'image d'un point par une homothétie de centre et de rapport donnés ; reconnaître une homothétie dans une configuration géométrique (Thalès, trapèze, triangle des milieux) et déterminer ses éléments caractéristiques.
- Utiliser la propriété caractéristique vectorielle pour reconnaître une homothétie ou une translation et démontrer le parallélisme de deux droites ou l'alignement de trois points.
- Exploiter les propriétés de conservation de l'homothétie (alignement, milieu, barycentre, parallélisme, orthogonalité, angles orientés, contact) ainsi que ses effets sur les longueurs () et les aires ().
- Déterminer l'image d'une droite, d'un segment, d'une demi-droite ou d'un cercle par une homothétie ; déterminer les centres d'homothétie (directe et inverse) transformant un cercle donné en un autre.
- Déterminer la nature et les éléments caractéristiques de la composée de deux homothéties ou d'une homothétie et d'une translation ; appliquer les homothéties à la recherche de lieux géométriques et à des problèmes de construction.
24.1 Définition et premières propriétés
24.1.1 Définition, cas particuliers et points invariants
Soit un point fixe du plan et un nombre réel non nul (). On appelle homothétie de centre et de rapport , et l'on note (ou simplement ), la transformation du plan qui à tout point associe l'unique point tel que :
Le point est le centre de l'homothétie et le réel non nul est son rapport.
- Si , pour tout point , , soit : l'homothétie est l'application identique du plan, notée .
- Si , pour tout point , , c'est-à-dire que est le milieu du segment : l'homothétie est la symétrie centrale de centre , notée .
- Si , les vecteurs et sont colinéaires et de même sens ( appartient à la demi-droite lorsque ) ; on dit que l'homothétie est positive (ou directe).
- Si , les vecteurs et sont colinéaires et de sens contraires ( appartient au segment ) ; on dit que l'homothétie est négative (ou inverse).
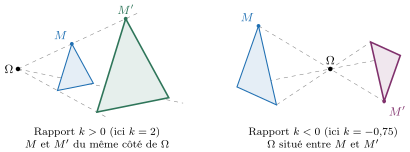
Soit une homothétie de centre et de rapport .
- Points invariants : si , le centre est l'unique point invariant de (). Si , tous les points du plan sont invariants.
- Alignement fondamental : pour tout point du plan et son image , les trois points , et sont alignés. Réciproquement, toute droite passant par le centre est globalement invariante par .
- Transformation réciproque : l'homothétie est une bijection du plan sur lui-même, et sa transformation réciproque est l'homothétie de même centre et de rapport :
Démonstration
- Un point est invariant par si et seulement si , soit . Lorsque , on a , d'où , c'est-à-dire .
- La relation exprime la colinéarité des vecteurs et , donc l'alignement de , et .
- Comme , pour tous points et du plan :
24.2 Propriété caractéristique vectorielle et propriétés de conservation
24.2.1 La propriété caractéristique vectorielle
- Si est l'homothétie de centre et de rapport , alors pour tous points et du plan d'images respectives et , on a :
- Réciproquement, soit une transformation du plan et un réel non nul tel que, pour tous points et d'images et , on ait :
- si , alors est une translation (de vecteur , constant pour tout ) ;
- si , alors est une homothétie de rapport et de centre l'unique point invariant de .
Démonstration
- Soit et . Par définition, et . En utilisant la relation de Chasles en passant par :
- Réciproquement, supposons que pour tous points , on ait . Fixons un point du plan et notons .
- Si , alors pour tout point , , ce qui équivaut par la règle du parallélogramme à : est la translation de vecteur .
- Si , cherchons un point invariant (). Un tel point vérifie nécessairement . En décomposant par la relation de Chasles :
Ce point existe et est unique. Pour ce point , son image vérifie , d'où . Enfin, en appliquant l'hypothèse au couple , on obtient pour tout point : est bien l'homothétie .