Lois du frottement solide
Cours · mécanique (MP), chapitre 3 · CPGE MP (2e année) · le début du chapitre, la suite sur Adloun
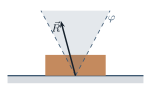
Les deux chapitres précédents ont établi la dynamique du point matériel, y compris dans un référentiel accéléré. Nous avons systématiquement écrit la relation fondamentale de la dynamique en supposant connues toutes les forces exercées sur le système. Or il est une force omniprésente que nous avons jusqu'ici traitée de façon rudimentaire : la réaction de contact exercée par un solide support sur un solide qui repose ou glisse sur lui.
Tant que le contact se fait sans frottement, cette réaction se réduit à une composante normale, et son intensité s'obtient par une simple condition de non-pénétration. Mais dès qu'il y a frottement — et c'est presque toujours le cas — la réaction possède une composante tangentielle dont la valeur n'est pas donnée a priori : elle dépend de l'état de mouvement du contact. Un livre posé sur une table inclinée peut y rester immobile, alors qu'aucune force ne l'y « accroche » : c'est le frottement statique qui l'équilibre. Poussé plus fort, il finit par glisser, et le frottement change alors de nature.
Ce chapitre présente les lois de Coulomb du frottement solide, limitées, conformément au programme, au cas d'un solide en translation. Ces lois sont phénoménologiques : elles ne découlent d'aucun principe fondamental mais résument une multitude d'observations expérimentales. Leur maniement impose un mode de raisonnement spécifique — formuler une hypothèse sur l'état du contact (glissement ou non), la traiter, puis la valider a posteriori — qui fait tout l'intérêt formateur de cette partie. Nous appliquerons ces lois à l'équilibre, à la mise en mouvement et au freinage, puis nous en tirerons le bilan énergétique.
3.1 Le contact entre deux solides
3.1.1 Aspects microscopiques
À l'échelle macroscopique, deux solides secs pressés l'un contre l'autre semblent se toucher sur toute leur surface apparente. Il n'en est rien. Toute surface réelle présente des aspérités, et le contact effectif ne s'établit qu'au sommet d'un très petit nombre de micro-aspérités, sur une aire réelle de contact de à fois plus petite que l'aire apparente pour des métaux. Aux points de contact, les pressions locales sont énormes : la matière s'y déforme plastiquement, des micro-soudures se forment, et c'est le cisaillement de ces jonctions qui s'oppose au glissement.
Ce modèle microscopique explique deux faits expérimentaux majeurs, longtemps jugés paradoxaux :
- la force de frottement est indépendante de l'aire apparente de contact, car l'aire réelle ne dépend, elle, que de la force pressante ;
- la force de frottement au seuil du glissement, ou en glissement, est proportionnelle à la force pressante, qui fixe le nombre et la taille des micro-jonctions (en adhérence, loin du seuil, la réaction tangentielle vaut ce qu'exige l'équilibre : voir la loi d'adhérence ci-dessous).
Ces deux constats, dégagés empiriquement par Amontons puis Coulomb, sont à la base des lois que nous énonçons maintenant.
3.1.2 Réaction normale et réaction tangentielle
Soit un solide en contact avec un support . L'action de contact exercée par sur se réduit, dans le modèle du point de contact, à une force que l'on décompose en
où , la réaction normale, est perpendiculaire au plan tangent commun et dirigée du support vers le solide, et , la réaction tangentielle (ou force de frottement), est contenue dans le plan tangent.
La composante normale traduit l'impénétrabilité des solides : elle est toujours répulsive, pointe du support vers le solide, donc . Un support ne peut que pousser, jamais tirer ; si l'équilibre exigeait , c'est que le contact serait rompu et que le solide décollerait.
La composante tangentielle s'oppose au glissement (réel ou tendanciel) du solide sur le support. Contrairement à , sa direction et son intensité ne sont pas fixées par la géométrie seule : ce sont précisément les lois de Coulomb qui les déterminent.
On note la vitesse de glissement du solide par rapport au support , c'est-à-dire la vitesse du point de en contact, mesurée relativement à . Comme est en translation, tous ses points ont même vitesse et est simplement la vitesse du solide relativement au support. Le contact est dit glissant si , non glissant (ou adhérent) si .
3.2 Les lois de Coulomb du frottement
Les lois de Coulomb distinguent deux régimes selon que le contact glisse ou non. À chacun correspond une loi différente pour .
3.2.1 Cas du non-glissement : l'adhérence
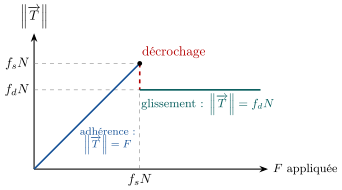
Tant que le solide ne glisse pas sur le support (), la réaction tangentielle prend la valeur imposée par les équations de la statique (ou de la dynamique), sous la seule contrainte
où est le coefficient de frottement statique (ou d'adhérence), sans dimension, caractéristique du couple de matériaux en contact.
C'est une inégalité, et c'est là toute la subtilité. En régime d'adhérence, est une inconnue du problème, au même titre que : sa valeur s'obtient en écrivant l'équilibre (ou la RFD à constant nul). La loi de Coulomb ne sert alors qu'à tester la validité de l'hypothèse de non-glissement : si la valeur trouvée respecte , l'hypothèse est cohérente ; sinon, le solide glisse et il faut recommencer avec l'autre loi.
Une erreur très répandue consiste à écrire dès qu'il y a frottement. C'est faux tant que le solide ne glisse pas. En adhérence, vaut ce qu'exige l'équilibre, et peut être bien inférieure à (elle est même nulle sur un plan horizontal sans autre force horizontale). L'égalité ne vaut qu'à la limite du glissement.
3.2.2 Cas du glissement
Lorsque le solide glisse sur le support (), la réaction tangentielle vérifie
c'est-à-dire que est directement opposée à la vitesse de glissement. Le coefficient est le coefficient de frottement dynamique (ou cinétique), lui aussi sans dimension.
Ici la situation est renversée : la loi fournit une égalité qui détermine complètement (module et direction) une fois connu. Il n'y a plus d'inconnue tangentielle libre. En revanche il faut connaître le sens du glissement, donné par .
Pour un même couple de matériaux, l'expérience montre que
Il est en général plus difficile de mettre en mouvement un solide initialement immobile (seuil ) que de l'entretenir une fois lancé (frottement ). C'est l'origine du « décrochage » brutal ressenti quand on pousse un meuble lourd, et du phénomène de broutement (stick-slip). Dans de nombreux exercices on néglige cette différence et l'on pose .
Quelques valeurs indicatives du coefficient de frottement statique : acier sur acier sec ; bois sur bois ; pneu sur route sèche , sur route mouillée , sur verglas ; téflon sur acier . Un contact lubrifié abaisse fortement ces valeurs. Le coefficient est toujours positif mais peut, pour certains couples, dépasser l'unité.
3.2.3 Le cône de frottement
Les deux lois se résument élégamment par une construction géométrique. En régime d'adhérence, signifie que la réaction totale fait avec la normale un angle tel que
On appelle angle de frottement l'angle défini par
Le cône de frottement est le cône de révolution d'axe la normale au contact et de demi-angle au sommet . L'équilibre par adhérence est possible si et seulement si la réaction de contact est intérieure (ou sur la surface) de ce cône.
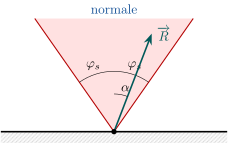
- strictement à l'intérieur du cône () : adhérence assurée, le solide reste immobile.
- sur la surface du cône () : équilibre à la limite du glissement.
- Impossible de placer dans le cône tout en satisfaisant les équations : l'équilibre est rompu, le solide glisse et se trouve alors sur le cône d'angle (avec ).
3.3 Méthode de résolution
Méthode : Résoudre un problème avec frottement solide
Face à un contact avec frottement, procéder toujours en quatre temps.
- Bilan des forces sur le solide, en faisant apparaître et comme inconnues, sans préjuger de la valeur de .
- Formuler une hypothèse sur l'état du contact : soit adhérence (), soit glissement (préciser le sens de ).
- Traiter le système correspondant :
- en adhérence, écrire l'équilibre (ou la RFD) et en déduire et ;
- en glissement, imposer avec opposée à , puis écrire la RFD.
- Valider l'hypothèse : en adhérence, vérifier et ; en glissement, vérifier que a bien le sens supposé (accélération cohérente). Si la validation échoue, reprendre avec l'autre hypothèse.
3.4 Exemple fondamental : le bloc sur un plan incliné
Un solide de masse repose sur un plan incliné d'un angle réglable sur l'horizontale. Le contact a pour coefficients et . On cherche à partir de quel angle le bloc se met à glisser, puis son mouvement ultérieur.
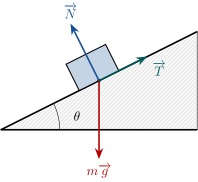
Déterminer l'angle limite au-delà duquel l'équilibre est impossible.
Démonstration
On projette dans le repère lié au plan : le long de la ligne de plus grande pente (orienté vers le haut) et selon la normale sortante. Le poids se décompose en . On suppose l'adhérence (), de sorte que et (avec de signe inconnu). L'équilibre se projette en
La réaction tangentielle nécessaire est : elle retient le bloc vers le haut, ce qui est physiquement attendu. La condition d'adhérence donne
L'équilibre subsiste tant que avec
On retrouve que l'angle limite d'équilibre est exactement l'angle de frottement. Ce résultat fournit d'ailleurs une méthode de mesure de : on incline progressivement le plan jusqu'au décrochage, et .
Pour , le bloc glisse vers le bas. Déterminer son accélération.
Démonstration
Le bloc glisse : est dirigée vers le bas du plan, soit . La loi de Coulomb du glissement impose : le frottement dynamique s'oppose au mouvement, donc pointe vers le haut. La projection de la RFD avec donne
D'où
Comme , on a donc : le bloc accélère bien vers le bas (), ce qui valide l'hypothèse de glissement. Sans frottement () on retrouve .
Une fois le bloc lancé, il continue de glisser tant que . Comme , il existe une plage d'angles pour lesquels un bloc immobile reste immobile, mais un bloc lancé continue de descendre : le seuil de mise en mouvement et le seuil d'arrêt ne coïncident pas.
3.5 Aspect énergétique
La puissance de la réaction de contact exercée par le support (fixe) sur le solide vaut , car .
- En adhérence, donc : le frottement statique ne travaille pas.
- En glissement, , d'où
Le frottement de glissement est donc toujours dissipatif : il retire de l'énergie mécanique au système, convertie en chaleur au niveau du contact.
La proposition suppose le support fixe. Si le support bouge (tapis roulant, plateau de camion), le solide reçoit la puissance et le support la puissance : la puissance totale des deux actions de contact vaut . C'est elle qui est nulle en adhérence et négative en glissement, et elle ne dépend pas du référentiel. Le frottement statique peut alors travailler sur le solide (une valise qui monte sur un tapis roulant incliné reçoit le travail du frottement statique), sans rien dissiper.
L'énergie dissipée lors d'un glissement sur une distance mesurée par rapport au support (à constant) vaut
Sur un support fixe, c'est le travail de la force de frottement, indépendant de la vitesse. On l'utilise directement dans un bilan d'énergie cinétique pour trouver, par exemple, la distance de freinage.
Capacité numérique : Changement de mode de glissement
On simule numériquement une masse posée sur un sol rugueux et tirée par un ressort de raideur dont l'extrémité avance à la vitesse constante : le système alterne entre adhérence et glissement (stick-slip). À chaque pas de temps, on teste l'hypothèse d'adhérence ; si la force de rappel du ressort dépasse , on bascule en mode glissement avec ; on rebascule en adhérence dès que la vitesse s'annule.
import numpy as np
import matplotlib.pyplot as plt

m, k, V = 1.0, 100.0, 0.1          # masse (kg), raideur (N/m), traction (m/s)
fs, fd, g = 0.6, 0.4, 9.81         # coefficients statique/dynamique, pesanteur
dt = 1e-4
t = np.arange(0.0, 8.0, dt)
x, v = np.zeros_like(t), np.zeros_like(t)

for n in range(len(t) - 1):
    F = k * (V * t[n] - x[n])              # force du ressort (extremite en V*t)
    if v[n] == 0.0 and abs(F) <= fs * m * g:
        x[n+1], v[n+1] = x[n], 0.0         # adherence : la masse reste collee
    else:
        s = np.sign(v[n]) if v[n] != 0 else np.sign(F)
        a = (F - fd * m * g * s) / m       # glissement : T = -fd*m*g*signe(v)
        v[n+1] = v[n] + a * dt
        if v[n] != 0 and v[n+1] * v[n] <= 0:
            v[n+1] = 0.0                   # la vitesse s'annule : re-accrochage
        x[n+1] = x[n] + v[n+1] * dt

fig, (ax1, ax2) = plt.subplots(2, 1, sharex=True)
ax1.plot(t, v); ax1.set_ylabel("v (m/s)")  # plateaux v = 0 : phases collees
ax2.plot(t, x); ax2.set_ylabel("x (m)")    # avancee en escalier de la masse
ax2.set_xlabel("t (s)")
plt.show()
La vitesse présente des plateaux nuls (phases collées) séparés de brèves bouffées de glissement, et avance en escalier : c'est l'alternance caractéristique du stick-slip, à l'origine du crissement d'une craie ou du son d'un archet de violon. Le critère « la force de rappel dépasse » ne sert qu'à quitter l'adhérence. Une fois le glissement amorcé, la masse part d'une vitesse nulle tandis que l'extrémité du ressort continue d'avancer : la tension croît encore un court instant et dépasse (jusqu'à contre avec les paramètres du code), avant de redescendre. Ce n'est pas une contradiction : la loi de Coulomb borne la réaction du support, qui vaut alors , et non la tension du ressort.
3.6 Deux applications classiques
Une voiture roule à la vitesse sur une route horizontale. Le conducteur freine brutalement et les roues se bloquent. Le coefficient de frottement pneu-route est . Déterminer la distance d'arrêt .
Démonstration
Roues bloquées, le pneu glisse sur la route : régime de glissement. La réaction normale équilibre le poids, (route horizontale), et le frottement, opposé à la vitesse, vaut . La seule force horizontale étant ce frottement, la RFD donne , soit une décélération constante . Par le théorème de l'énergie cinétique entre le début du freinage et l'arrêt :
La distance d'arrêt croît comme le carré de la vitesse : rouler deux fois plus vite quadruple la distance de freinage. Application : , , donnent . Sur verglas () on obtient .
Une échelle homogène de longueur et de masse est appuyée contre un mur vertical lisse (sans frottement) et repose sur un sol horizontal rugueux (coefficient ). Elle fait un angle avec le sol. À partir de quel angle limite l'échelle glisse-t-elle ?
Démonstration
Bien que l'échelle ne soit pas un point, la condition de non-glissement ne concerne que le contact au sol. Notons le pied (au sol) et le sommet (au mur). Forces : le poids au centre , la réaction du mur (horizontale, mur lisse), et au sol la réaction et le frottement . À l'équilibre :
Le moment par rapport au pied (le poids s'applique au milieu, à distance horizontale ; la réaction du mur agit au sommet, bras de levier ) :
On en tire et . La condition d'adhérence au sol s'écrit
L'échelle tient si elle est assez redressée ( grand) ; elle glisse si elle est trop couchée. Avec , , soit .
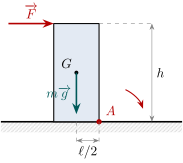
Un solide posé peut cesser d'être en équilibre de deux manières distinctes : il peut glisser (le frottement tangentiel sature, ) ou basculer (la réaction normale, dont le point d'application se déplace vers l'arête, atteint le bord de la base de sustentation). Pour un bloc parallélépipédique de largeur et de hauteur poussé horizontalement au sommet (point d'application à la hauteur ), le basculement survient lorsque le moment de la force pousseuse par rapport à l'arête avant équilibre celui du poids, soit , tandis que le glissement débute pour . Le glissement précède donc le basculement si , et inversement. C'est pourquoi un objet haut et étroit bascule alors qu'un objet plat et large glisse.
3.7 Synthèse du chapitre
- La réaction de contact se décompose en une composante normale (toujours répulsive, ) et une composante tangentielle (frottement).
- Adhérence () : est une inconnue, contrainte seulement par l'inégalité . On la détermine par l'équilibre, puis on valide l'hypothèse.
- Glissement () : égalité , avec opposée à .
- En général : mise en mouvement plus difficile que l'entretien.
- Cône de frottement : équilibre possible ssi est dans le cône de demi-angle ().
- Bloc sur plan incliné : seuil de glissement .
- Énergie : sur un support fixe, le frottement statique ne travaille pas et le frottement de glissement dissipe . Sur un support mobile, c'est la puissance totale des deux actions de contact, , qui est nulle en adhérence et vaut en glissement : le frottement statique peut alors travailler, sans rien dissiper.
- Méthode : hypothèse (glisse / ne glisse pas) résolution validation ( ou cohérence du sens de ).
Exercices du chapitre
- L'aire réelle de contact : pourquoi le frottement ignore l'aire apparente corrigé
- Tirer ou pousser une caisse : l'angle optimal et l'arc-boutement corrigé
- Le tour de la nappe corrigé
- Mesurer et sur un plan incliné corrigé
- Le tapis roulant : le frottement qui fait avancer, et qui paie la chaleur corrigé
- Le tiroir qui se coince, le serre-joint qui serre : l'arc-boutement corrigé