Cinématique du point
Cours complet · mécanique (PCSI), chapitre 1 · CPGE PCSI (1re année)
Travailler ce chapitre sur Adloun
La cinématique est la description du mouvement sans se préoccuper de ses causes. Avant de relier le mouvement aux forces (ce sera l'objet des lois de Newton, au chapitre suivant), il faut savoir le décrire : où se trouve le point étudié, à quelle vitesse il se déplace, comment cette vitesse varie. Tout cela suppose d'abord de fixer un point de vue — un référentiel — puis de disposer d'outils pour repérer une position dans l'espace et en suivre l'évolution au cours du temps.
Une situation pour fixer les idées. Filmons une balle lancée en l'air et pointons sa position sur chaque image : on obtient une suite de positions relevées à intervalle régulier (par exemple pour une vidéo à 30 images par seconde). Trois questions surgissent aussitôt, et structurent tout le chapitre :
- par rapport à quoi décrit-on le mouvement — le sol, la caméra ? C'est le rôle du référentiel (§1).
- comment passer des positions mesurées — les seules grandeurs directement accessibles — à la vitesse et à l'accélération, qui ne se lisent pas sur l'image ? C'est l'objet des §2 et §3, où l'on verra que dériver une position, c'est précisément ce que fait le calcul de différences finies sur les points mesurés.
- quel système de coordonnées rend la description la plus simple, selon la forme de la trajectoire ?
Garder cette balle en tête aide à ne jamais perdre de vue le sens physique des objets qu'on introduit.
Ce chapitre met en place ces outils : les trois systèmes de coordonnées (cartésien, cylindrique, sphérique), les vecteurs vitesse et accélération, quelques mouvements de référence (accélération constante, mouvement circulaire) et le repère de Frenet, qui décrit le mouvement le long de la trajectoire.
1.1 Espace, temps et référentiel
Un référentiel est la donnée d'un solide de référence, par rapport auquel on repère les positions, et d'une horloge qui mesure le temps. À ce solide on associe un repère d'espace (une origine et une base de vecteurs).
En mécanique classique (dite newtonienne), on admet que le temps est absolu : deux horloges identiques, où qu'elles soient et quel que soit leur mouvement, mesurent la même durée entre deux événements. De même, la distance entre deux points et la durée entre deux instants ne dépendent pas du référentiel : ce sont des grandeurs absolues.
Le mouvement, lui, est relatif : il dépend du référentiel choisi. Un passager assis dans un train est immobile dans le référentiel du wagon, mais animé d'un mouvement à dans le référentiel du sol. Parler de mouvement sans préciser le référentiel n'a aucun sens.
Les hypothèses « temps absolu, distances absolues » sont des approximations, d'une excellente qualité dans la vie courante mais prises en défaut dans deux situations. À grande vitesse (proche de celle de la lumière ), la relativité restreinte montre que durées et longueurs dépendent du référentiel : les horloges des satellites GPS, en mouvement rapide, doivent être corrigées de cet effet pour que la localisation reste précise. À l'échelle atomique, la mécanique quantique remet en cause la notion même de trajectoire. Dans tout ce livre, on reste dans le domaine de validité de la mécanique classique.
1.2 Repérage d'un point dans l'espace
Pour repérer un point par rapport à une origine , on utilise le vecteur position . Selon la géométrie du problème, trois systèmes de coordonnées sont au programme. Le choix d'un système adapté aux symétries simplifie souvent considérablement les calculs.
1.2.1 Coordonnées cartésiennes
On repère par ses trois coordonnées sur trois axes orthogonaux fixes, de base orthonormée directe :
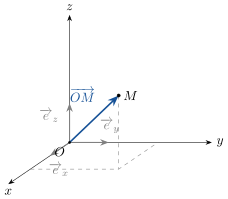
La base étant fixe, elle ne dépend pas du temps. Le déplacement élémentaire, la vitesse et l'accélération s'obtiennent donc en dérivant simplement les coordonnées :
où le point note la dérivée par rapport au temps : , .
Pourquoi commencer par le cartésien ? Parce que la base est fixe : dériver se réduit à dériver les trois nombres , sans aucun terme supplémentaire. C'est le seul système où les vecteurs de base ne « bougent » pas — d'où sa simplicité, et la raison pour laquelle on s'y ramène toujours en cas de doute. Dès que la base devient mobile (cylindriques, sphériques, §suivants), des termes correctifs apparaissent : c'est là que se concentrent la richesse et les pièges du calcul.
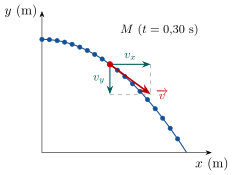
Reprenons la balle de l'introduction, lancée à l'instant depuis la hauteur avec une vitesse horizontale . Tant qu'elle est en l'air, sa position obéit à
(a) Voie analytique. En dérivant coordonnée par coordonnée (base fixe) :
À : et , soit .
(b) Voie expérimentale. Sur une vidéo, on ne connaît pas la formule : on ne dispose que des points tous les . On approche alors la vitesse par une différence finie centrée
Avec les points encadrant , ce calcul redonne et .
(c) Spécifier--générer--valider. C'est typiquement une tâche qu'on confie au code : on spécifie « estime et à partir du tableau de positions par différences finies centrées », on laisse l'outil générer le calcul, puis on le valide en le comparant à la solution analytique ci-dessus. Ici l'accord est même exact, car le mouvement est à accélération constante et la différence centrée dérive sans erreur un polynôme de degré 2 ; pour un mouvement quelconque, l'écart au résultat exact décroît comme — un excellent test de non-régression pour le code.
Méthode : D'une loi horaire aux vecteurs vitesse et accélération
- Écrire le vecteur position dans une base fixe (cartésienne) chaque fois que c'est possible : c'est le cas le plus sûr.
- Dériver chaque coordonnée par rapport au temps pour obtenir .
- Dériver une seconde fois pour .
- Si l'on ne dispose que de points mesurés (pas de formule), remplacer chaque dérivée par une différence finie centrée, puis valider la procédure sur un cas où la solution analytique est connue.
1.2.2 Coordonnées cylindriques
Lorsqu'un problème possède une symétrie autour d'un axe (rotation, mouvement circulaire), les coordonnées cylindriques sont mieux adaptées.
On repère par où est la distance de à l'axe , l'angle polaire et la cote. La base locale est orthonormée directe, mais mobile : et tournent avec .
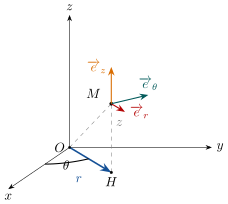
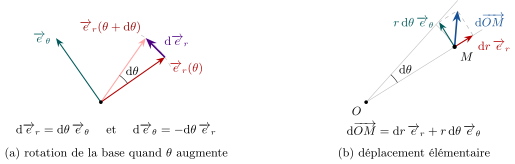
La clé du calcul est que et dépendent de :
Par la règle de dérivation composée, et .
Méthode : Vitesse et accélération en cylindriques
On dérive en tenant compte de la dépendance de en . Le déplacement élémentaire s'écrit
d'où la vitesse, puis l'accélération (en dérivant une seconde fois) :
Le terme est l'accélération centripète, le terme l'accélération de Coriolis (de la cinématique polaire).
Les coordonnées polaires planes sont le cas particulier : on garde et la base .
1.2.3 Coordonnées sphériques
Pour une symétrie autour d'un point (champ créé par un astre, atome), on utilise les coordonnées sphériques .
est la distance , la colatitude (angle avec l'axe ) et la longitude. La base locale orthonormée directe est et
Le déplacement élémentaire vaut
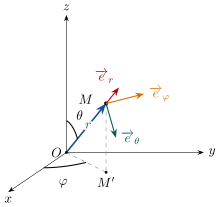
Au programme, on établit les composantes des vecteurs position, déplacement élémentaire, vitesse et accélération uniquement en coordonnées cartésiennes et cylindriques. En sphériques, on retient l'expression du vecteur position et du déplacement élémentaire ; les expressions complètes de et ne sont pas exigibles.
1.2.4 Degrés de liberté
Le nombre de degrés de liberté d'un point est le nombre de coordonnées indépendantes nécessaires pour fixer sa position. Un point libre dans l'espace en a ; assujetti à une surface, ; à une courbe (un rail, un fil tendu), un seul.
1.3 Vitesse et accélération
Dans un référentiel , le vecteur vitesse et le vecteur accélération du point sont
La vitesse est tangente à la trajectoire et orientée dans le sens du mouvement. Ces vecteurs dépendent du référentiel (le mouvement est relatif).
1.4 Mouvements particuliers
1.4.1 Mouvement à vecteur accélération constant
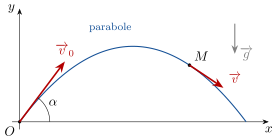
C'est le cas d'un projectile dans le champ de pesanteur (sans frottement) : constant. En intégrant deux fois,
Méthode : Équation de la trajectoire
Pour obtenir la trajectoire en cartésiennes, on projette sur les axes, puis on élimine le temps entre les équations horaires. Pour un projectile lancé dans le plan avec et une vitesse initiale depuis l'origine :
d'où, en éliminant le temps,
La trajectoire est une parabole.
1.4.2 Mouvement circulaire
Le point décrit un cercle de rayon : en polaires, (constant) donc . On note la vitesse angulaire. Les formules cylindriques donnent
Si le mouvement est uniforme ( constant, donc ), la vitesse a une norme constante et l'accélération est purement centripète (dirigée vers le centre) :
Attention : même à vitesse de norme constante, l'accélération n'est pas nulle, car la direction de change.
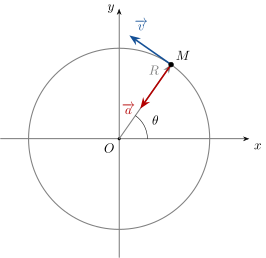
Le dessin résume tout le mouvement circulaire uniforme : est tangente au cercle (portée par ) et pointe vers le centre (portée par ), sa norme valant .
1.5 Repère de Frenet
Lorsque la trajectoire (plane) est connue, il est commode de décrire le mouvement le long de la courbe à l'aide du repère de Frenet.
On oriente la trajectoire et on note l'abscisse curviligne (longueur parcourue le long de la courbe). En on définit :
- le vecteur tangent unitaire , orienté dans le sens du mouvement ;
- le vecteur normal unitaire , perpendiculaire à et dirigé vers le centre de courbure (le côté concave).
Le rayon de courbure mesure localement « à quel point » la courbe tourne ( pour une portion rectiligne).
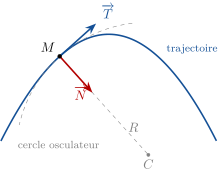
En notant la vitesse algébrique,
L'accélération a une composante tangentielle , qui traduit la variation de la norme de la vitesse, et une composante normale , toujours dirigée vers le centre de courbure, qui traduit la variation de direction.
Le mouvement circulaire uniforme est le cas particulier constant et constant : et : on retrouve l'accélération centripète. Sur une portion rectiligne, donc : l'accélération est purement tangentielle.
Capacité numérique : Vitesse et accélération à partir d'un pointage vidéo
Une capacité expérimentale du programme consiste à filmer un mouvement et à en extraire les positions image par image. À partir de ces positions aux instants , on estime la vitesse et l'accélération par différences finies (la fonction numpy.gradient utilise une différence centrée).
import numpy as np
import matplotlib.pyplot as plt

# positions relevees image par image (pointage video)
t = np.array([0.00, 0.04, 0.08, 0.12, 0.16, 0.20])   # s
x = np.array([0.00, 0.39, 0.74, 1.05, 1.32, 1.55])   # m
y = np.array([0.00, 0.36, 0.63, 0.80, 0.87, 0.84])   # m

# vitesse par difference centree : v_i = (r_{i+1} - r_{i-1}) / (2 dt)
vx, vy = np.gradient(x, t), np.gradient(y, t)
v = np.sqrt(vx**2 + vy**2)            # norme de la vitesse

# acceleration : on derive une seconde fois
ax, ay = np.gradient(vx, t), np.gradient(vy, t)

plt.plot(x, y, "o-")                  # trajectoire
plt.quiver(x, y, vx, vy)              # vecteurs vitesse
plt.xlabel("x (m)"); plt.ylabel("y (m)")
plt.axis("equal"); plt.show()
La précision se dégrade au début et à la fin de l'enregistrement (différence non centrée) et lorsque le pas de temps est trop grand.
<i class="fa-solid fa-dumbbell mr-2" style="color:#2E7559"></i>1.6 Exercices résolus
Un point se déplace sur l'axe selon (SI). Déterminer sa vitesse et son accélération, puis les instants où il s'arrête.
Démonstration
La vitesse est et l'accélération . Le point s'arrête quand , soit à et . Entre ces deux instants : le point revient en arrière. L'accélération s'annule en , où la vitesse (en valeur algébrique) est minimale.
Un mobile a pour équations horaires , , , avec et constants. Identifier la trajectoire, puis calculer et et vérifier la relation du mouvement circulaire uniforme.
Démonstration
On a : la trajectoire est le cercle de centre et de rayon . En dérivant,
La norme de la vitesse est (constante) ; l'accélération est centripète, de norme .
Une nacelle tourne à du centre, faisant un tour en à vitesse angulaire constante. Calculer la vitesse et l'accélération d'un passager, et comparer cette dernière à .
Démonstration
La vitesse angulaire vaut . La vitesse est . Le mouvement étant uniforme, l'accélération est centripète : . Le passager ressent environ de l'intensité de la pesanteur dirigée vers l'extérieur (par l'intermédiaire de la nacelle qui le pousse vers le centre).
En coordonnées polaires planes, un point suit la spirale , ( et constants). Calculer et .
Démonstration
Ici , , , . Les formules cylindriques (avec ) donnent
La composante orthoradiale de l'accélération (terme de Coriolis cinématique) subsiste alors même que : c'est l'effet du couplage entre l'éloignement radial et la rotation.
Un projectile est lancé depuis le sol avec une vitesse faisant un angle avec l'horizontale, dans le champ de pesanteur uniforme (frottements négligés). Déterminer la portée (distance horizontale au point de chute) et l'angle qui la maximise.
Démonstration
D'après les équations horaires, pour et pour (instant de chute). La portée est
Elle est maximale lorsque , soit , et vaut alors .
Un point décrit une hélice : (constant), , , avec , , constants. Calculer , et la norme de la vitesse.
Démonstration
On a , , , . D'où
l'accélération est purement centripète (la composante en est uniforme). La norme de la vitesse est constante : ce mouvement hélicoïdal uniforme se rencontrera pour une particule chargée dans un champ magnétique (chapitre 5).
Reprendre le projectile de l'exercice 5. Déterminer le rayon de courbure de la trajectoire au sommet (point le plus haut).
Démonstration
Au sommet, la vitesse est horizontale : et le mouvement y est localement horizontal. L'accélération est , entièrement normale à la trajectoire en ce point (puisque est horizontale). Donc la composante normale vaut . La relation donne
On a utilisé que au sommet (la vitesse y est extrémale), donc toute l'accélération est normale.
Pour chacun des mouvements suivants, indiquer le système de coordonnées le plus adapté : (a) une bille tombant verticalement ; (b) une planète autour du Soleil ; (c) un point sur un disque qui tourne ; (d) un avion repéré depuis une tour de contrôle par sa distance, son azimut et son altitude angulaire.
Démonstration
(a) Cartésien (un seul axe vertical suffit) — degré de liberté. (b) Polaire/sphérique centré sur le Soleil : la force est centrale, le mouvement est plan. (c) Cylindrique (ou polaire) : symétrie de rotation autour de l'axe du disque. (d) Sphérique : la donnée naturelle est .
1.7 Synthèse du chapitre
- Le mouvement est relatif (il dépend du référentiel) ; en mécanique classique, durées et distances sont absolues.
- Cartésien : base fixe, , on dérive directement les coordonnées.
- Cylindrique : base mobile, , ; ; .
- Sphérique : , .
- Accélération constante : trajectoire parabolique (projectile). Circulaire uniforme : (centripète).
- Frenet : , ( vers le centre de courbure).
1.8 Exercices d'entraînement
- () Un point a pour position (SI). Calculer et , puis la norme de la vitesse à .
- () Une voiture passe de à en avec une accélération constante. Calculer cette accélération (en ) et la distance parcourue.
- () Convertir en coordonnées cartésiennes le point de coordonnées cylindriques .
- () Un point décrit le cercle de rayon avec ( constant). Le mouvement est-il uniforme ? Donner et en fonction du temps.
- () Reprendre la spirale (spirale d'Archimède) parcourue avec constant. Exprimer et sa norme.
- () Un projectile est lancé horizontalement d'une hauteur avec la vitesse . Établir l'équation de la trajectoire et la distance horizontale au point d'impact.
- () Montrer que pour un mouvement quelconque, . En déduire que si est constante, alors .
- () Un disque de rayon roule sans glisser sur une droite à vitesse constante de son centre. Établir les équations horaires d'un point de la jante (cycloïde) et calculer sa vitesse lorsqu'il touche le sol.
- () En coordonnées polaires, un point a une accélération purement radiale (). Montrer que est constant (loi des aires, revue au chapitre 7).
- () Une trajectoire plane est donnée en paramétrique par , . Calculer en fonction de le rayon de courbure et les composantes et .
- () Une bille glisse dans une gouttière circulaire verticale de rayon ; à l'instant considéré sa vitesse vaut et augmente au taux . Donner les composantes de son accélération dans le repère de Frenet et sa norme.
- () À partir d'un pointage vidéo (exercice numérique du cours), proposer une méthode pour estimer le rayon de courbure de la trajectoire en un point à partir des seules positions .
1.9 Problèmes contextualisés
Les problèmes suivants partent de situations réelles : on y décrit des mouvements du quotidien avec les outils de la cinématique (référentiel, coordonnées, vitesse, accélération, repère de Frenet), sans encore faire intervenir leurs causes.
Dans un TGV lancé à sur une voie rectiligne, un passager remonte le couloir vers l'avant à par rapport au wagon. Sur le quai, un ami regarde le train défiler. On note le référentiel du quai et celui du wagon, l'axe étant orienté dans le sens de la marche.
- Le passager se dit immobile par rapport à son siège : a-t-il tort ? Pourquoi la notion de mouvement exige-t-elle de préciser un référentiel ?
- Exprimer littéralement la vitesse du passager par rapport au quai en fonction de et .
- Calculer la norme de lorsque le passager marche vers l'avant, puis lorsqu'il revient vers l'arrière à la même allure.
- Le passager laisse tomber son téléphone. Décrire qualitativement la trajectoire de la chute vue du wagon, puis vue du quai.
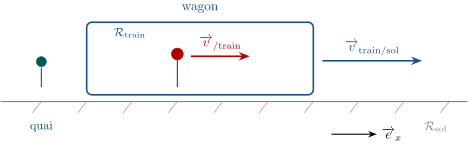
Démonstration
1. Le passager est bien immobile par rapport au wagon (sa position dans ne change pas), mais il avance vite par rapport au quai. Aucun des deux n'a tort : le mouvement n'est pas une propriété absolue du point, il dépend du référentiel choisi pour repérer ses positions successives. Parler de « mouvement » sans préciser le référentiel n'a pas de sens.
2. La composition des vitesses s'écrit, en additionnant le déplacement du passager dans le train et celui du train sur le sol :
3. Convertissons la vitesse du train : . Les deux vitesses sont colinéaires à . Vers l'avant : , donc
Vers l'arrière : , donc
On retrouve l'intuition : marcher dans le sens de la marche ajoute les vitesses, marcher à contresens les retranche.
4. Vu du wagon, le téléphone n'a pas de vitesse horizontale initiale : sa trajectoire est un segment vertical. Vu du quai, le téléphone possède en plus la vitesse horizontale du train au moment du lâcher : il garde cette composante horizontale tout en tombant, sa trajectoire est une parabole orientée vers l'avant. La même chute, deux trajectoires différentes selon le référentiel.
Ce que ça nous apprend. Vitesse et trajectoire ne sont jamais « absolues » : elles changent avec le référentiel. C'est pourquoi, dans un avion en vol stabilisé, on remplit son verre comme au sol — par rapport à la cabine, rien ne bouge.
Lors d'un match, une joueuse lâche le ballon à la hauteur du panier, à de l'anneau, avec une vitesse initiale de norme inclinée d'un angle au-dessus de l'horizontale. Après le lâcher, le ballon n'est soumis qu'à l'attraction de la pesanteur : son accélération est constante, avec . On néglige l'air et on place l'origine au point de lâcher.
- Pourquoi le mouvement est-il dit « à accélération constante » ? Quelle est la forme générale de la trajectoire ?
- Établir les équations horaires et , puis l'équation de la trajectoire .
- Donner les expressions littérales de la flèche (hauteur maximale) et de la portée .
- Calculer numériquement et . Le ballon passe-t-il au-dessus de l'anneau situé à ?
- Sans tout recalculer, pour quel angle la portée serait-elle maximale à fixée ?
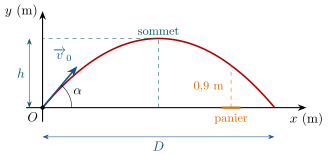
Démonstration
1. Une fois lâché, le ballon a une accélération : sa direction, son sens et sa norme ne changent pas au cours du temps, d'où l'expression « accélération constante ». Une composante horizontale uniforme combinée à une composante verticale uniformément variée donne une trajectoire parabolique.
2. On intègre l'accélération avec et une position initiale nulle :
En éliminant :
3. Au sommet, la vitesse verticale s'annule : donne , d'où la flèche
Le retour à (autre que ) a lieu à , soit une portée
4. Numériquement, avec , (, ) et :
La portée dépasse la distance à l'anneau, et à on a : le ballon est encore au-dessus du panier. Le tir est cohérent avec une mise au panier.
5. La portée est maximale quand , c'est-à-dire , soit .
Ce que ça nous apprend. Toute trajectoire « balistique » (ballon, jet d'eau, saut) est une parabole entièrement fixée par et l'angle de tir. C'est ce calcul que font, intuitivement, les joueurs qui ajustent force et inclinaison pour cadrer le panier.
La grande roue d'une fête foraine a un rayon . Elle effectue un tour complet en à vitesse constante. On suit une cabine assimilée à un point qui parcourt le cercle de manière uniforme.
- Déterminer la vitesse angulaire de la roue.
- En déduire la vitesse d'une cabine et l'écrire dans la base polaire .
- Calculer l'accélération centripète subie par la cabine et l'écrire dans la base polaire. Comparer sa norme à .
- La nuit, on remplace le moteur et la nouvelle période devient . De quel facteur l'accélération centripète est-elle multipliée ?
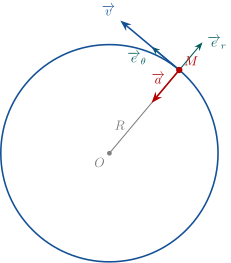
Démonstration
1. Le mouvement est circulaire uniforme de période :
2. La vitesse d'un point du cercle est :
Elle est tangente au cercle, dans le sens du mouvement : .
3. En mouvement circulaire uniforme, l'accélération est purement centripète :
Elle pointe vers le centre et vaut environ de : sensation très douce, conforme à une grande roue.
4. Comme , passer de à multiplie par
Ce que ça nous apprend. Même à vitesse constante en norme, un point en mouvement circulaire est accéléré : son accélération est centripète, dirigée vers le centre, et croît comme quand la rotation s'accélère.
Un cycliste, vélo dressé sur sa béquille, fait tourner la roue arrière « dans le vide ». La roue, de rayon , tourne uniformément autour de son axe fixe et effectue 120 tours par minute. On étudie le mouvement de la valve , à la périphérie du pneu, dans le référentiel du cycliste.
- Convertir la fréquence de rotation et calculer la vitesse angulaire .
- Déterminer la vitesse de la valve dans la base polaire , ainsi que sa norme.
- Déterminer l'accélération et sa norme. Préciser sa direction.
- Au point le plus haut de la roue, donner la direction de et de .
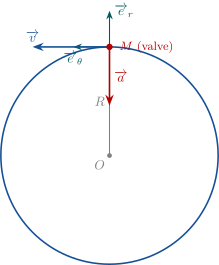
Démonstration
1. La fréquence est tr/min . La vitesse angulaire vaut
2. La valve décrit un cercle de rayon ; sa vitesse est tangente, dans le sens de rotation :
3. La rotation étant uniforme, l'accélération est purement centripète, vers l'axe :
Soit environ fois : un point du pneu subit une forte accélération centripète.
4. Au sommet, pointe vers le haut, donc pointe vers le bas (vers l'axe). La vitesse est horizontale.
Ce que ça nous apprend. Pour une roue en rotation pure, chaque point périphérique a une vitesse de norme constante mais une accélération centripète qui peut dépasser plusieurs fois , toujours avec .
Dans un parc aquatique, un toboggan s'enroule autour d'un cylindre vertical de rayon . Un baigneur glisse à vitesse angulaire constante autour de l'axe, tout en descendant de chaque seconde. On repère sa position en coordonnées cylindriques : , et , avec .
- Écrire le vecteur position , puis établir le vecteur vitesse .
- Calculer et montrer qu'elle est constante. Le mouvement est-il uniforme ?
- Déterminer l'angle que fait la vitesse avec le plan horizontal.
- Combien de temps faut-il pour un tour complet ? De combien le baigneur a-t-il descendu ?
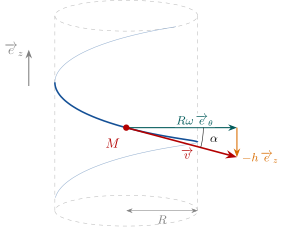
Démonstration
1. En cylindriques, . Comme est constant et , on a , d'où
Pas de composante radiale : le baigneur reste à distance de l'axe.
2. Les composantes étant orthogonales,
Avec : . , , étant constants, l'est aussi : le mouvement est uniforme (et hélicoïdal).
3. L'angle de descente sous l'horizontale vérifie
4. Un tour complet : . La descente correspondante vaut
Ce que ça nous apprend. Un mouvement hélicoïdal uniforme combine une rotation à et une translation verticale à : la trajectoire est courbe et plonge, mais la vitesse garde une norme constante. « Uniforme » qualifie la norme de la vitesse, pas sa direction.
Une voiture arrive à () devant un virage circulaire de rayon de courbure . Le conducteur freine régulièrement : sa vitesse diminue au taux constant . On étudie l'instant où la voiture entre dans le virage, à , dans le repère de Frenet ( tangent au mouvement, vers le centre du virage).
- Donner l'expression de l'accélération dans le repère de Frenet et le rôle de chaque terme.
- Calculer la composante tangentielle et la composante normale à l'entrée du virage. Préciser leurs signes.
- En déduire la norme de l'accélération totale. La comparer à .
- Déterminer l'angle que fait avec . Vers où pointe globalement l'accélération ?
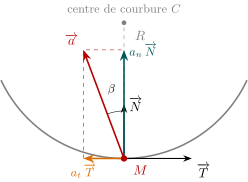
Démonstration
1. Dans le repère de Frenet,
Le terme tangentiel traduit la variation de norme de la vitesse (freinage), le terme normal (toujours vers le centre de courbure) traduit le changement de direction ; il existe même à vitesse constante.
2. Freinage : (négatif, vers l'arrière). Composante normale :
dirigée vers le centre du virage.
3. Composantes orthogonales :
soit : une accélération du même ordre que la pesanteur, nettement ressentie.
4. L'angle entre et vérifie
L'accélération pointe donc surtout vers le centre du virage (intérieur), légèrement inclinée vers l'arrière à cause du freinage.
Ce que ça nous apprend. Même en ralentissant, une voiture en virage subit une forte accélération, car le terme centripète domine : tourner, c'est accélérer. Composante de freinage et composante de changement de direction sont orthogonales et indépendantes.
Vous filmez un ami qui saute verticalement, caméra à (une image toutes les ). En pointant le sommet de son crâne sur chaque image, vous relevez son altitude (en mètres) aux instants :
- Pourquoi une différence centrée estime-t-elle mieux la vitesse instantanée qu'une différence « à droite » ?
- Estimer les vitesses pour par .
- En dérivant une seconde fois (différence centrée sur les vitesses), estimer l'accélération. Que vaut-elle ? Conclure sur la nature du mouvement.
- Écrire en
numpyle calcul qui reproduit ces estimations.
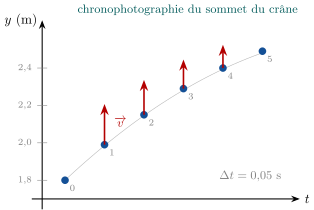
Démonstration
1. La différence à droite approche la pente entre et , soit plutôt la vitesse à l'instant intermédiaire . La différence centrée , symétrique autour de , a une erreur en (au lieu de ) : elle estime bien .
2. Avec :
La vitesse vers le haut décroît régulièrement : le sauteur ralentit en montant.
3. Même différence centrée appliquée aux vitesses (espacées de ) :
L'accélération est constante, dirigée vers le bas, de norme (à la précision du pointage près) : . C'est un mouvement de chute libre.
4. En numpy, np.gradient applique exactement la différence centrée à l'intérieur :
import numpy as np
dt = 0.05
y = np.array([1.80, 1.99, 2.15, 2.29, 2.40, 2.49])
v = np.gradient(y, dt)   # vitesses (m/s)
a = np.gradient(v, dt)   # accelerations (m/s^2)
print(v)                 #   [3.8 3.5 3.0 2.5 2.0 1.8]
print(a[2:4]) # [-10. -10.] (bords non centres : a rejeter)Ce que ça nous apprend. Une simple vidéo et une dérivation numérique par différences finies suffisent à mesurer : la cinématique relie directement des positions mesurées à la vitesse et à l'accélération, sans jamais parler de forces.
Sur la voie de gauche, une berline roule à et rattrape un camion avançant à , tous deux à vitesse constante. Au début du dépassement, l'avant de la berline est derrière l'arrière du camion. La berline mesure , le camion . Le dépassement s'achève quand l'arrière de la berline est devant l'avant du camion.
- Quelle est la vitesse de la berline relativement au camion ? La convertir en .
- Quelle distance (dans le référentiel du camion) la berline doit-elle parcourir pour tout le dépassement ?
- En déduire la durée du dépassement.
- Pendant ce temps, quelle distance la berline parcourt-elle sur la route (référentiel du sol) ?
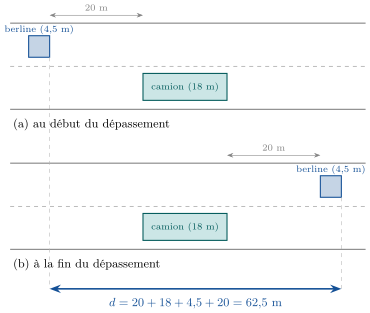
Démonstration
1. Vitesse relative berline/camion :
2. Dans le référentiel du camion, la berline part derrière l'arrière du camion et finit devant son avant. La distance à combler additionne l'écart arrière, la longueur du camion, la longueur de la berline et l'écart avant :
3. À vitesse relative constante, , donc
4. Sur la route, la berline avance à pendant :
La berline reste déboîtée sur environ .
Ce que ça nous apprend. Changer de référentiel transforme un problème à deux mobiles en un seul mouvement : dans le repère du camion, seule compte la vitesse relative, qui donne directement la durée et la longueur d'un dépassement.