Dynamique de rotation et équilibre du solide
Cours · physique (Première S, Liban), chapitre 8 · Liban, Première, série Sciences · le début du chapitre, la suite sur Adloun
Pour ouvrir une porte lourde ou desserrer l'écrou d'une roue à l'aide d'une clé, l'intensité de la force exercée ne suffit pas : l'action est d'autant plus efficace que la force s'applique loin des gonds ou de l'axe de l'écrou et perpendiculairement au battant ou au manche de la clé. À l'inverse, deux forces opposées de même intensité appliquées aux deux extrémités d'un volant d'automobile ont une résultante vectorielle nulle (), mais n'en provoquent pas moins la rotation du volant : la condition , suffisante pour l'équilibre d'un point matériel, ne suffit plus à garantir l'équilibre d'un solide étendu.
Ce chapitre distingue d'abord les mouvements de translation (rectiligne, curviligne, circulaire) et le mouvement de rotation autour d'un axe fixe d'un solide indéformable, puis introduit le moment d'inertie qui mesure l'inertie de rotation du solide autour de . Après avoir défini le moment d'une force par rapport à un axe et le moment d'un couple, nous établissons la deuxième loi de Newton pour un solide en rotation autour d'un axe fixe (), puis nous en déduisons les deux conditions générales d'équilibre d'un solide ( et ).
Programme : LB-1S
Capacités exigibles
- Distinguer le mouvement de translation (rectiligne, curviligne, circulaire) du mouvement de rotation autour d'un axe fixe d'un solide indéformable, et relier les grandeurs linéaires (, , ) aux grandeurs angulaires communes ().
- Définir le moment d'inertie d'une particule ou d'un système de particules par rapport à un axe , utiliser les moments d'inertie des solides homogènes usuels (tableau de la section 8.2) et appliquer le théorème de Huygens .
- Définir le bras de levier d'une force orthogonale à un axe et calculer son moment algébrique après avoir choisi un sens positif de rotation.
- Identifier les cas où le moment d'une force par rapport à est nul (droite d'action parallèle à ou coupant ) et appliquer le théorème de Varignon.
- Définir un couple de forces, calculer son moment (indépendant de la position de l'axe) et exprimer le moment du couple de rappel d'un fil de torsion .
- Énoncer et appliquer la deuxième loi de Newton pour un solide en rotation autour d'un axe fixe (), caractériser le mouvement de rotation uniformément varié () et étudier des systèmes couplés translation-rotation (poulie massive, machine d'Atwood).
- Énoncer et appliquer les deux conditions générales d'équilibre d'un solide ( et ) pour déterminer la tension d'un fil et la réaction d'un axe ou d'un appui.
8.1 Mouvements de translation et de rotation d'un solide
8.1.1 Mouvement de translation : rectiligne, curviligne et circulaire
Un solide indéformable est en mouvement de translation lorsque tout segment joignant deux points quelconques et du solide demeure parallèle à lui-même au cours du mouvement ( entre deux instants quelconques et ).
- Au cours d'une translation, tous les points du solide parcourent la même distance pendant le même intervalle de temps et possèdent, à chaque instant , le même vecteur vitesse et le même vecteur accélération que le centre de masse .
- Un mouvement de translation n'est pas nécessairement uniforme : la norme et la direction du vecteur vitesse commun peuvent varier au cours du temps.
Selon la forme géométrique des trajectoires décrites par les différents points du solide (qui se déduisent toutes les unes des autres par une translation de vecteur ), on distingue trois catégories de translation :
- La translation rectiligne : les trajectoires de tous les points du solide sont des droites parallèles (exemples : la cabine d'un ascenseur dans sa cage verticale, ou une caisse qui glisse sans basculer le long d'un plan horizontal ou incliné).
- La translation curviligne : les trajectoires de tous les points sont des courbes superposables quelconques (exemple : la cabine d'un téléphérique reliant Jounieh à Harissa, qui suit le profil incurvé du câble porteur tout en restant toujours verticale).
- La translation circulaire : les trajectoires de tous les points du solide sont des cercles de même rayon, mais le solide conserve une orientation fixe dans l'espace (tout segment reste parallèle à lui-même). L'exemple emblématique est celui des nacelles d'une grande roue : tandis que la structure de la grande roue est en rotation autour de son axe central, chaque nacelle suspendue à la périphérie garde son plancher horizontal et ses parois verticales au cours du tour complet — elle décrit donc une translation circulaire !
8.1.2 Mouvement de rotation autour d'un axe fixe et mouvement général
Un solide indéformable est en mouvement de rotation autour d'un axe fixe (droite fixe dans le référentiel d'étude) si :
- tous les points du solide situés sur la droite demeurent immobiles au cours du temps ;
- tout autre point du solide décrit un cercle centré sur l'axe (en son projeté orthogonal sur ), de rayon , et situé dans le plan perpendiculaire à passant par .
Contrairement au cas de la translation, un segment du solide non parallèle à ne reste pas parallèle à lui-même au cours d'une rotation : il tourne du même angle que tous les rayons vecteurs pendant l'intervalle de temps .
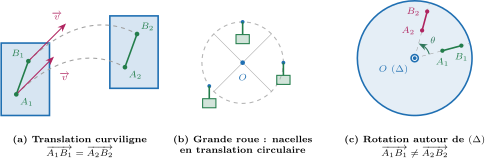
Lorsqu'un solide indéformable tourne autour d'un axe fixe , sa position est repérée à chaque instant par son abscisse angulaire (en ) :
- Tous les points du solide ont à chaque instant la même vitesse angulaire (ou ) et la même accélération angulaire (ou ) :
Si la rotation est uniforme de période (en ) et de fréquence (en ou ), alors et .
- Un point du solide situé à la distance orthogonale de l'axe parcourt l'arc ; sa vitesse linéaire et les composantes tangentielle et normale (centripète) de son accélération valent :
Dans la vie courante, le mouvement le plus général d'un solide indéformable est une combinaison d'un mouvement de translation et d'un mouvement de rotation : c'est le cas, par exemple, de la roue d'une voiture qui roule sur une route, d'un cylindre ou d'un ballon qui roule le long d'un plan incliné (le centre de masse se translate tandis que le solide tourne simultanément autour de l'axe passant par ).
Un plateau circulaire de rayon tourne autour de son axe de révolution à la vitesse constante de , soit . Sa vitesse angulaire est . Un point situé à mi-rayon () a pour vitesse linéaire , tandis qu'un point de la périphérie () va deux fois plus vite : .
8.2 Moment d'inertie d'un système et d'un solide par rapport à un axe
8.2.1 Mise en évidence physique de l'inertie de rotation
En mécanique du point, lorsqu'une même force s'exerce sur deux particules de masses différentes , leurs accélérations vérifient , soit : plus la masse est grande, plus l'effet de la force est faible. La masse mesure donc l'inertie de translation d'un corps.
De manière analogue, deux solides différents mobiles autour d'un axe fixe et soumis à une même action de rotation ne prennent pas la même accélération angulaire : ils présentent des inerties de rotation différentes par rapport à . L'expérience montre que cette inertie de rotation dépend non seulement de la masse totale du solide, mais surtout de la répartition (distribution) de cette masse par rapport à l'axe de rotation : il est beaucoup plus difficile de mettre en rotation (ou de freiner) une roue lorsque sa masse est concentrée loin de l'axe sur sa jante périphérique que lorsqu'elle est rassemblée près du moyeu central.
8.2.2 Moment d'inertie d'une particule et d'un système de particules
L'inertie de rotation d'un système matériel par rapport à un axe est mesurée par une grandeur scalaire positive appelée moment d'inertie par rapport à et notée :
- Pour une particule ponctuelle de masse située à la distance orthogonale de l'axe :
- Pour un système discret de particules de masses situées respectivement aux distances orthogonales de l'axe :
Pour un solide indéformable donné, le moment d'inertie dépend du choix de l'axe , mais reste constant au cours du mouvement autour d'un axe déterminé.
Calcul direct du moment d'inertie d'un cerceau homogène. Considérons un cerceau (anneau circulaire très mince) de masse et de rayon , et prenons pour axe son axe de révolution (perpendiculaire au plan du cerceau en son centre ). Tout élément de masse du cerceau est situé à la même distance de l'axe ; son moment d'inertie élémentaire est . En sommant sur tous les éléments du cerceau :