Force et résultante des forces
Cours · physique (Seconde, Liban), chapitre 9 · Liban, Seconde · le début du chapitre, la suite sur Adloun
Pour mettre un corps en mouvement, modifier la direction ou la valeur de sa vitesse, le maintenir en équilibre ou le déformer, il faut exercer sur lui une action mécanique. En physique, toute action mécanique exercée par un système extérieur sur un corps est modélisée par une grandeur vectorielle : le vecteur force. Dans la réalité, un solide est presque toujours soumis simultanément à plusieurs forces concourantes (son poids, la tension d'un câble, la réaction d'un support, une force motrice). Conformément au programme officiel, ce chapitre rappelle brièvement la caractérisation du vecteur force et les forces usuelles de la mécanique, puis développe en détail les méthodes géométriques, trigonométriques et analytiques permettant de déterminer la résultante de deux ou plusieurs forces concourantes ainsi que la décomposition d'une force sur un repère orthonormé.
Programme : LB-2
Capacités exigibles
- Caractériser un vecteur force (point d'application, droite d'action, sens, norme en newtons ) et représenter les forces usuelles (poids , tension d'un fil ou d'un ressort , réaction d'un support ).
- Définir la résultante de deux forces concourantes et la construire géométriquement par la règle du parallélogramme ou du triangle.
- Calculer la norme et l'orientation de la résultante de deux forces faisant entre elles un angle à l'aide de la relation et traiter les cas particuliers (, , ).
- Décomposer une force selon deux axes perpendiculaires (notamment le poids sur un plan incliné d'angle ) et calculer la résultante d'un système de plusieurs forces concourantes par la méthode des projections analytiques.
9.1 Modélisation d'une action mécanique par un vecteur force
9.1.1 Caractéristiques du vecteur force
Une action mécanique exercée par un acteur sur un receveur peut produire des effets dynamiques (mettre en mouvement ou modifier son vecteur vitesse) et des effets statiques (déformer ou contribuer à son maintien en équilibre). On distingue les actions de contact (localisées en un point ou réparties sur une surface) et les actions à distance (gravitationnelle, électrique, magnétique).
Toute force exercée sur un système matériel est modélisée par un vecteur lié caractérisé par quatre éléments :
- Son point d'application : le point de contact pour une force localisée, ou le centre d'inertie (centre de gravité) pour une force répartie en volume comme le poids.
- Sa direction (ou droite d'action) : la droite selon laquelle s'exerce l'action (par exemple la verticale pour le poids, l'axe du fil pour une tension).
- Son sens : celui du mouvement que la force tend à produire.
- Sa norme (ou intensité) : grandeur positive exprimée en newtons (symbole ) dans le Système international, mesurable à l'aide d'un dynamomètre.
9.1.2 Rappel des forces usuelles de la mécanique
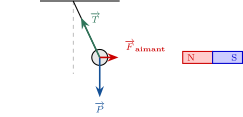
Dans les problèmes de mécanique au lycée, on rencontre principalement quatre forces fondamentales :
- Le poids d'un corps : attraction gravitationnelle exercée par la Terre sur un corps de masse . Il s'applique au centre de gravité , suivant la verticale du lieu, vers le bas, et a pour valeur :
avec en kilogrammes (), en (ou , ) et en newtons ().
- La tension d'un fil inextensible : force de contact exercée par un fil tendu au point d'attache, dirigée le long du fil et orientée du corps vers le fil. Si le fil est de masse négligeable, sa tension a la même norme en tout point du fil (même s'il passe sur la gorge d'une poulie sans frottement).
- La force de rappel (ou tension) d'un ressort élastique : pour un ressort de raideur (en ) et de longueur à vide , allongé ou comprimé jusqu'à la longueur , la norme de la tension est donnée par la loi de Hooke :
- La réaction d'un support (plan horizontal ou incliné) : force de contact répartie exercée par le support sur le solide. On la décompose toujours en deux composantes perpendiculaires :
où est la réaction normale (perpendiculaire au support, dirigée vers le solide, qui empêche l'enfoncement) et est la force de frottement (parallèle au support et de sens opposé au glissement ou à la tendance au glissement). Comme , le théorème de Pythagore donne :
En l'absence de frottement (support parfaitement lisse), on a , donc est perpendiculaire au support.