Moment cinétique et dynamique de rotation
Cours · physique (Terminale, Liban), chapitre 3 · Liban, Terminale (SG, SV, SE, LH) · le début du chapitre, la suite sur Adloun
Lorsqu'une patineuse artistique en rotation sur la glace ramène brusquement les bras contre son buste, sa vitesse angulaire augmente aussitôt sans qu'aucun couple extérieur ne l'ait poussée ; lorsqu'une planète décrit son orbite elliptique autour du Soleil, elle accélère au voisinage du périhélie et ralentit à l'aphélie ; lorsqu'une poulie massive est mise en rotation par deux masses suspendues à un fil qui ne glisse pas sur sa gorge, les tensions des deux brins du fil ne sont plus égales comme elles l'étaient pour une poulie idéale sans masse. Pour expliquer et calculer tous ces phénomènes, la seule quantité de mouvement ne suffit pas : il faut introduire son analogue rotationnel, le moment cinétique, et énoncer le théorème du moment cinétique (ou deuxième loi de Newton pour la rotation).
Ce chapitre, propre à la série Sciences Générales (LB-SG), définit d'abord le moment vectoriel d'une force par rapport à un point et son moment algébrique par rapport à un axe, puis le moment cinétique d'une particule () et celui d'un solide en rotation autour d'un axe fixe (). Il démontre ensuite le théorème du moment cinétique et l'applique aux systèmes couplant translation et rotation (machine d'Atwood à poulie massive, roulement sans glissement sur un plan incliné), avant d'étudier la loi de conservation du moment cinétique pour les systèmes à moment d'inertie variable et les mouvements à force centrale.
Programme : LB-SG
Capacités exigibles
- Définir et calculer le vecteur moment d'une force par rapport à un point , , et le moment algébrique par rapport à un axe orienté .
- Définir le vecteur moment cinétique d'une particule par rapport à un point , , et exprimer le moment cinétique d'un solide en rotation autour d'un axe fixe : .
- Démontrer le théorème du moment cinétique pour une particule et l'énoncer pour un solide en rotation autour d'un axe fixe : .
- Résoudre un problème de dynamique couplant translation et rotation (poulie massive entraînée par un ou deux solides suspendus à un fil inextensible sans glissement : et ).
- Énoncer et appliquer la conservation du moment cinétique () aux systèmes déformables en rotation libre (patineur, tabouret de Joukovski) et calculer la variation correspondante d'énergie cinétique de rotation .
- Montrer que le moment cinétique d'une particule soumise à une force centrale est conservé et interpréter la loi des aires.
3.1 Moment d'une force par rapport à un point et par rapport à un axe
3.1.1 Vecteur moment d'une force par rapport à un point
Soit une force s'exerçant en un point d'application et soit un point fixe de l'espace. Le vecteur moment de la force par rapport au point est le produit vectoriel du vecteur position par le vecteur force :
Par définition du produit vectoriel :
- Direction : est perpendiculaire au plan défini par et .
- Sens : donné par la règle de la main droite (ou du tire-bouchon de Maxwell) de sorte que le trièdre soit direct.
- Norme : en notant et la distance orthogonale du point à la droite d'action de (bras de levier) :
En particulier, le moment est égal au vecteur nul si et seulement si la droite d'action (le support) de la force passe par le point ( et colinéaires, soit ).
3.1.2 Moment algébrique d'une force par rapport à un axe fixe
Pour un solide mobile autour d'un axe fixe muni d'un vecteur unitaire directeur (qui fixe par la règle de la main droite le sens positif de rotation autour de ), le moment algébrique d'une force par rapport à est la projection sur du vecteur moment en un point quelconque :
- Si la droite d'action de est parallèle à l'axe ou coupe l'axe , son moment par rapport à est nul : .
- Si la force est située dans un plan perpendiculaire à l'axe à la distance orthogonale (bras de levier) de , alors :
affecté du signe si tend à faire tourner le solide dans le sens positif choisi, et du signe dans le sens contraire.
3.2 Moment cinétique d'une particule et d'un solide en rotation
3.2.1 Vecteur moment cinétique d'une particule par rapport à un point
Dans un référentiel donné, le vecteur moment cinétique (noté ou ) par rapport à un point fixe d'une particule de masse , de vitesse et de quantité de mouvement est le moment en de son vecteur quantité de mouvement :
Sa norme vaut et s'exprime en (ou ) dans le Système international.
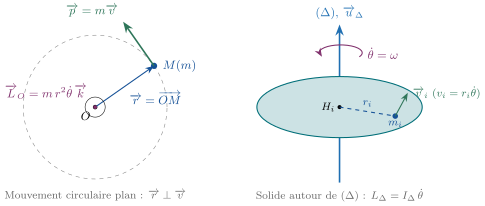
Si la particule de masse décrit dans le plan un cercle de centre et de rayon avec la vitesse angulaire algébrique (), son vecteur moment cinétique en est porté par l'axe normal au plan du cercle et vaut :
3.2.2 Moment cinétique d'un solide en rotation autour d'un axe fixe
Considérons un solide indéformable en rotation autour d'un axe fixe avec la vitesse angulaire algébrique (). Chaque particule de masse du solide, située à la distance orthogonale de l'axe , décrit un cercle de centre et de rayon à la vitesse . Son moment cinétique par rapport à l'axe vaut . En sommant sur toutes les particules du solide (qui ont toutes la même vitesse angulaire à l'instant ) :
- Système quelconque de particules : le moment cinétique algébrique (ou ) d'un système de particules tournant autour d'un axe fixe est égal, à chaque instant, à la somme algébrique des moments cinétiques de ses différentes particules par rapport à :
où chaque terme est compté positivement si la particule tourne dans le sens positif choisi autour de et négativement si elle tourne dans le sens contraire.
- Cas d'un corps solide indéformable : toutes les particules du solide ayant au même instant la même vitesse angulaire algébrique (), le moment cinétique algébrique (ou ) du solide par rapport à est égal au produit de son moment d'inertie (en ) par sa vitesse angulaire algébrique (en ) :
Pour un solide symétrique par rapport à l'axe de rotation , le vecteur moment cinétique est colinéaire à l'axe : .