Géométrie et Cinématique des Mécanismes
Cours · sciences industrielles (MPSI), chapitre 6 · CPGE MPSI (1re année) · le début du chapitre, la suite sur Adloun
6.1 Repérage, bases et dérivation vectorielle
Toute l'étude cinématique repose sur un choix : celui des paramètres qui situent chaque solide par rapport au précédent. On associe un repère à chaque solide, et l'on relie les repères voisins par les paramètres que la liaison laisse libres — un angle pour un pivot, une longueur pour une glissière.
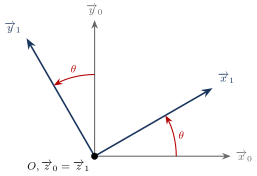
La difficulté n'est pas d'écrire les vecteurs, mais de les dériver : un vecteur fixe dans un repère mobile varie pour l'observateur du repère fixe. D'où la règle qui gouverne tout le chapitre — la dérivée d'un même vecteur diffère selon le repère où on la calcule, et les deux dérivées sont reliées par le vecteur rotation. La figure de calcul, tracée dans le plan de la rotation, est l'outil qui évite les erreurs de signe : elle donne les projections des vecteurs de base d'un repère sur ceux de l'autre, sans avoir à les imaginer dans l'espace.
La modélisation géométrique et cinématique des chaînes de solides indéformables repose sur la définition de repères orthonormés directs attachés à chaque solide .
Exercices du chapitre
- Portail battant motorisé : la vitesse du vantail n'est pas celle du vérin corrigé
- Moteur de moto de course : le piston le plus rapide n'est pas à mi-course corrigé
- Chariot autoguidé d'entrepôt : deux roues motrices et une roulette corrigé
- Portail coulissant : roue et vis, pignon et crémaillère corrigé
- Axe de machine-outil : vis à billes, courroie et codeur, un seul rapport possible corrigé
- Démarreur de voiture à réducteur épicycloïdal : pourquoi une roue libre corrigé