Ingénierie Système et Description Fonctionnelle
Cours complet · sciences industrielles (PCSI), chapitre 1 · CPGE PCSI (1re année)
Travailler ce chapitre sur Adloun
1.1 Introduction à la démarche de l'ingénieur
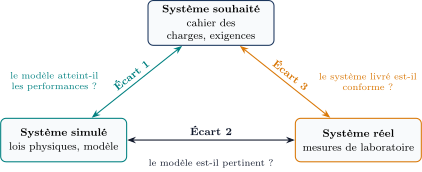
L'objectif des Sciences Industrielles de l'Ingénieur (SII) est d'analyser, modéliser, simuler et expérimenter sur des systèmes pluritechnologiques complexes. La démarche globale repose sur la comparaison constante de trois univers :
- Le système souhaité : formulé par le cahier des charges et les exigences client.
- Le système simulé / modélisé : représenté par des lois physiques et mathématiques.
- Le système réel / mesuré : observé lors des expérimentations en laboratoire.
La démarche scientifique en SII consiste à caractériser et minimiser trois écarts fondamentaux :
- Écart 1 (Modèle / Cahier des charges) : vérifie si le modèle mathématique choisi permet d'atteindre les performances demandées.
- Écart 2 (Réel / Modèle) : valide la pertinence du modèle en comparant les simulations numériques aux mesures expérimentales.
- Écart 3 (Réel / Cahier des charges) : valide la conformité du système physique livré aux exigences initiales.
1.2 Le langage SysML (Systems Modeling Language)
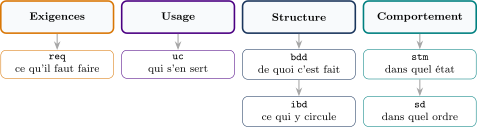
Le standard international SysML permet de décrire un système selon plusieurs points de vue (fonctionnel, structurel et comportemental).
1.2.1 Les diagrammes SysML majeurs du programme de première année
- Diagramme des Exigences (
req- Requirement Diagram) : Il formalise les critères du cahier des charges. Chaque exigence possède :
- Un identifiant unique (
Id) ; - Un texte explicatif (
Text) précisant la performance requise (ex. : « Temps de montée ») ; - Des relations de raffinement (
<<refine>>), de dérivation (<<deriveReqt>>) ou de satisfaction (<<satisfy>>).
- Diagramme des Cas d'Utilisation (
uc- Use Case Diagram) : Décrit les interactions entre le système et ses acteurs externes (opérateurs, environnement, sources d'énergie).
- Diagramme de Définition de Blocs (
bdd- Block Definition Diagram) : Vue structurelle générale montrant la composition hiérarchique du système en sous-ensembles matériels et logiciels (relations de composition et d'agrégation).
- Diagramme de Bloc Interne (
ibd- Internal Block Diagram) : Détaille les flux circulant entre les composants internes du système :
- Flux de matière (pièces, fluides) ;
- Flux d'énergie (électrique, hydraulique, pneumatique, mécanique) ;
- Flux d'information (signaux de commande, mesures de capteurs, bus CAN).
- Diagramme d'États (
stm- State Machine Diagram) : Modélise les différents modes de fonctionnement du système et les transitions déclenchées par des événements.
- Diagramme de Séquence (
sd- Sequence Diagram) : Représente chronologiquement les échanges de messages entre acteurs et blocs au cours d'un scénario précis.
1.3 Chaînes fonctionnelles : énergie et information
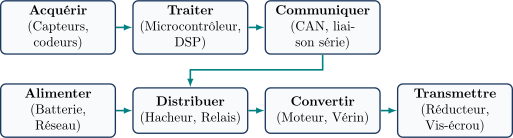
Tout système asservi pluritechnologique s'articule autour de deux chaînes fondamentales complémentaires :
Méthode : Analyse d'une chaîne fonctionnelle
Face à un sujet de concours, pour chaque fonction générique :
- Identifier le composant physique assurant la fonction (ex. : Capteur à effet Hall Acquérir).
- Caractériser la nature et la puissance des grandeurs d'entrée et de sortie (ex. : Énergie électrique continue Énergie mécanique de rotation).
- Établir les équations de conversion (rendement , rapport de transmission ).
<i class="fa-solid fa-dumbbell mr-2" style="color:#2E7559"></i>1.4 Exercices résolus
Sur une tourelle de caméra de surveillance, le cahier des charges impose une vitesse de rotation . La simulation numérique sous modèle linéaire donne . La mesure expérimentale sur prototype donne .
- Calculer l'Écart 1 (Modèle / Souhaité), l'Écart 2 (Réel / Modèle) et l'Écart 3 (Réel / Souhaité) en valeur absolue et en pourcentage.
- Proposer une cause physique expliquant l'écart 2.
Démonstration
1.
- Écart 1 : , soit .
- Écart 2 : , soit .
- Écart 3 : , soit .
2. L'écart 2 provient des non-linéarités non prises en compte dans le modèle simplifié : frottement sec de Coulomb dans les paliers, zone morte du réducteur ou chute de tension résistive dans le pont en H.
Un diagramme des exigences SysML req contient l'exigence parente Id="Req_01", Text="Déplacer une charge" raffinée en deux sous-exigences : Req_011 : Vitesse de translation et Req_012 : Précision de positionnement .
- Quelle relation SysML relie
Req_01à ses sous-exigences ? - Quel bloc du diagramme de définition de blocs (
bdd) porte le stéréotype<<satisfy>>vers l'exigenceReq_012si le positionnement est mesuré par une règle optique ?
Démonstration
1. La relation reliant l'exigence parente aux exigences dérivées est une relation de décomposition / sous-exigence (<<deriveReqt>> ou lien hiérarchique direct de contenance graphique avec cercle et croix).
2. C'est le sous-système Codeur / Règle Optique incrémentale associé à la boucle d'asservissement numérique du bloc de commande qui satisfait formellement Req_012 (<<satisfy>>).
Pour un robot aspirateur autonome :
- Identifier deux acteurs principaux et un acteur secondaire.
- Préciser la relation entre le cas d'utilisation « Nettoyer le sol » et le cas « Éviter les obstacles » (
<<include>>ou<<extend>>).
Démonstration
1.
- Acteurs principaux : L'utilisateur (qui lance ou programme la mission), le sol / l'environnement domestique.
- Acteur secondaire : La station d'accueil et de recharge électrique (fournit l'énergie).
2. « Éviter les obstacles » est une inclusion obligatoire (<<include>>) du cas d'utilisation principal « Nettoyer le sol », car à tout instant pendant la navigation, la détection et l'évitement sont exécutés en tâche de fond indispensable.
Un drone quadrirotor est modélisé par un diagramme bdd. Le bloc Drone est relié au bloc Ensemble Moteur-Hélice par une relation de composition (losange noir plein).
- Quelle multiplicité doit-on inscrire du côté du bloc
Ensemble Moteur-Hélice? - Si chaque ensemble comprend moteur brushless et hélice, combien d'hélices contient le drone complet ?
Démonstration
1. Le drone comportant 4 rotors indépendants, la multiplicité est notée (ou 4..4).
2. La composition étant forte (destruction du drone entraîne destruction des sous-ensembles), le drone complet contient hélices et 4 variateurs ESC.
Dans le diagramme de bloc interne (ibd) d'une direction assistée électrique :
- Nommer les flux entrants et sortants du bloc
Calculateur DAE. - Préciser la nature du port reliant le bloc
Moteur Électriqueau blocRéducteur à roue et vis sans fin.
Démonstration
1.
- Flux entrants : Signal de couple volant mesuré par le capteur de torsion (), signal de vitesse véhicule (bus CAN), alimentation électrique continue ().
- Flux sortants : Commande MLI (Modulation de Largeur d'Impulsion) vers le pont en H et messages d'état sur le bus CAN.
2. Il s'agit d'un flux de puissance mécanique de rotation caractérisé par le couple moteur et la vitesse angulaire ().
Un système de barrière de péage d'autoroute possède trois états : Fermée, Ouverture en cours, Ouverte.
- Donner l'événement déclenchant la transition de
FerméeversOuverture en cours. - Définir la garde associée à la fermeture automatique.
Démonstration
1. Événement : ValidationPaiement (détecté par lecture de badge télépéage ou validation carte bancaire).
2. Condition de garde : [CelluleOptiqueLibre et Temporisation >= 5s] : la barrière ne redescend que si le véhicule a complètement franchi le faisceau optique de sécurité et que la temporisation de maintien est échue.
Une chaîne d'énergie de monte-charge comprend :
- Un hacheur de rendement ;
- Un moteur à courant continu de rendement ;
- Un réducteur épicycloïdal de rapport et de rendement ;
- Un tambour de treuil de rayon ().
Le monte-charge hisse une masse à vitesse constante ().
- Calculer la puissance mécanique utile développée sur la charge.
- Calculer le rendement global de la chaîne.
- En déduire la puissance électrique fournie par la batterie.
Démonstration
1. La puissance mécanique utile vaut :
2. Le rendement global d'une chaîne en série est le produit des rendements :
3. La puissance électrique consommée en amont vaut :
Un axe numérique de machine d'usinage est équipé d'une vis à billes de pas entraînée en prise directe par un moteur équipé d'un codeur incrémental rotatif de points par tour en quadrature (mode ).
- Calculer le nombre d'impulsions comptées par le calculateur pour un tour d'arbre moteur.
- Déterminer la résolution linéaire du système de mesure.
- Le cahier des charges exige une incertitude de mesure . L'exigence est-elle satisfaite ?
Démonstration
1. En décodage en quadrature (), le traitement électronique compte 4 fronts par période :
2. La résolution linéaire correspond au déplacement pour impulsion :
3. Comme , la résolution théorique de la chaîne d'information satisfait l'exigence du cahier des charges.
Compléter la décomposition fonctionnelle FAST de la fonction principale « Ralentir le véhicule » :
- FP : Ralentir le véhicule Convertir l'énergie cinétique en énergie thermique.
- FT1 : Créer un effort presseur ?
- FT2 : Frotter sur l'élément tournant ?
- FT3 : Évacuer la chaleur dégagée ?
Démonstration
Solutions techniques associées :
- FT1 (Créer l'effort presseur) : Piston hydraulique / Étrier de frein.
- FT2 (Frotter sur l'élément tournant) : Plaquettes de frein en matériau composite sur disque en fonte.
- FT3 (Évacuer la chaleur) : Canaux de ventilation radiaux internes du disque de frein.
Un volet roulant est actionné par un moteur accouplé à un réducteur à roue et vis sans fin de rapport .
- Expliquer l'intérêt de l'irréversibilité mécanique du réducteur pour cette application.
- Quelle conséquence cela a-t-il sur la sécurité en cas de coupure de courant ?
Démonstration
1. L'irréversibilité mécanique (angle d'hélice de la vis inférieur à l'angle de frottement) garantit qu'un couple appliqué sur l'arbre de sortie (poids du tablier du volet) ne peut pas entraîner l'arbre d'entrée (moteur).
2. En cas de coupure d'alimentation, le volet reste bloqué dans sa position instantanée sans descendre par gravité, sans qu'il soit nécessaire d'ajouter un frein électromagnétique sous tension constante.
1.5 Problèmes contextualisés
Dans un respirateur médical d'urgence, un piston pousse de l'air médicalisé dans les poumons du patient selon un profil de débit volumique contrôlé.
- Établir le diagramme des cas d'utilisation
ucavec le patient et le personnel soignant. - Le piston de section doit délivrer un débit maximal sous une surpression pulmonaire maximale (). Calculer la vitesse maximale de translation du piston et l'effort axial exercé sur le fluide.
- Le piston est entraîné par un système vis-écrou de pas et de rendement . Calculer la vitesse de rotation et le couple nécessaires sur le moteur électrique.
Démonstration
1.
- Cas d'utilisation principal : « Insuffler le volume d'air prescrit » (Acteur bénéficiaire : Patient).
- Cas d'utilisation de paramétrage : « Régler les paramètres de ventilation (volume courant, fréquence) » et « Consulter les alarmes » (Acteur : Soignant).
2. Débit volumique : . Section du piston : . Vitesse du piston :
Effort axial nécessaire () :
3. Vitesse de rotation du moteur :
Couple moteur nécessaire (conservation de la puissance avec rendement) :
Ce que ça nous apprend. L'ingénierie système permet de remonter directement des contraintes biomédicales du cahier des charges (débit et pression d'insufflation) au dimensionnement exact des actionneurs électriques (couple de à ).
Un nanosatellite de format 3U en orbite basse déploie ses deux panneaux solaires articulés à l'aide de charnières à ressorts de torsion après libération par fil fusible thermique.
- Proposer le diagramme d'états
stmdécrivant la phase de libération et de verrouillage. - Chaque panneau a un moment d'inertie par rapport à son axe d'articulation. Le ressort applique un couple moyen sur une course angulaire . En négligeant les frottements, déterminer la vitesse angulaire du panneau juste avant le verrouillage en position ouverte.
- L'énergie cinétique est dissipée à l'impact dans une butée viscoélastique sur une durée de choc . Estimer le couple moyen de décélération supporté par la structure du satellite.
Démonstration
1. États successifs du diagramme SysML stm :
Stocké_VerrouilléFusion_FilDéploiement_En_CoursVerrouillé_Opérationnel.
2. Par application du théorème de l'énergie cinétique au panneau en rotation autour de son axe fixe :
3. Théorème du moment cinétique lors du choc d'arrêt :
Ce que ça nous apprend. L'analyse cinématique et énergétique en phase de conception préliminaire permet de vérifier que le choc de verrouillage ne dépasse pas la limite d'élasticité des charnières spatiales.
Un propulseur de sous-marin d'exploration téléguidé (ROV) immergé à est alimenté par un cordon ombilical depuis le navire de surface.
- Identifier sur la chaîne fonctionnelle les blocs physiques réalisant les fonctions Alimenter, Distribuer, Convertir et Transmettre.
- Le propulseur fournit une poussée hydrodynamique lorsque l'hélice tourne à . La vitesse d'avance du ROV dans l'eau est . Calculer la puissance propulsive utile .
- Le rendement de l'hélice est , celui du réducteur magnétique étanche est , et celui du moteur brushless immergé à bain d'huile est . Déterminer la puissance électrique consommée par ce propulseur.
Démonstration
1.
- Alimenter : Générateur diesel du navire de surface + Câble ombilical haute tension ().
- Distribuer : Transformateur abaisseur + Variateur de vitesse onduleur triphasé à IGBT.
- Convertir : Moteur synchrone sans balais (brushless) à aimants permanents.
- Transmettre : Réducteur magnétique étanche + Hélice carénée en bronze d'aluminium.
2. Puissance utile développée pour la poussée :
3. Rendement global de la chaîne propulsive :
Puissance électrique consommée :
Ce que ça nous apprend. En milieu sous-marin, le rendement hydrodynamique de l'hélice est le facteur prépondérant du bilan énergétique global.
Pour maintenir son assiette horizontale, le pilote automatique d'un drone mesure les accélérations et vitesses angulaires.
- Identifier les deux types de capteurs intégrés dans la centrale inertielle (IMU) et préciser les grandeurs physiques acquises par chacun.
- Un filtre numérique complémentaire fusionne les mesures :
avec et une période d'échantillonnage . Expliquer pourquoi le gyroscope seul dériverait au cours du temps et pourquoi l'accéléromètre seul est perturbé en vol dynamique.
Démonstration
1.
- Gyromètres triaxes : Mesurent le vecteur vitesse de rotation angulaire en (vitesse de roulis, tangage et lacet).
- Accéléromètres triaxes : Mesurent le vecteur accélération spécifique en .
2.
- Le gyromètre fournit une mesure très précise à court terme (haute fréquence), mais l'intégration temporelle cumule le biais continu du capteur, ce qui provoque une dérive divergente de l'angle estimé.
- L'accéléromètre permet de mesurer la direction de la gravité en statique (basse fréquence), mais est faussé lors des phases d'accélération propre du drone en mouvement.
- Le filtre complémentaire exploite le gyromètre en haute fréquence () et recale l'attitude sur la gravité en basse fréquence ().
Ce que ça nous apprend. La fonction Acquérir ne se limite pas aux capteurs physiques bruts : le traitement numérique du signal et la fusion de données sont indispensables pour garantir l'intégrité de la grandeur mesurée.
Une éolienne offshore de régule l'orientation de ses pales (système de calage ou pitch control) pour maintenir sa vitesse de rotation à sa valeur nominale par vent fort.
- Tracer le diagramme de bloc interne (
ibd) du système de pitch comprenant le vérin électrique de calage, la batterie de secours, l'automate de commande et l'anémomètre. - Lorsque le vent passe de à , le système doit modifier l'angle de calage de en une durée maximale pour limiter la surcharge mécanique. Calculer la vitesse angulaire moyenne de calage des pales .
- Le couple résistant aérodynamique s'opposant au calage est . Déterminer la puissance mécanique instantanée minimale nécessaire sur le motoréducteur de calage de chaque pale.
Démonstration
1. Le diagramme ibd relie l'anémomètre (mesure de la vitesse du vent) à l'automate de contrôle de l'éolienne, qui pilote la boucle de puissance électrique du moteur de calage logé dans le moyeu du rotor. La batterie de secours garantit le passage des pales en drapeau (sécurité) en cas de défaillance du réseau.
2. Vitesse angulaire de calage des pales :
3. Puissance mécanique nécessaire pour orienter une pale :
Pour les 3 pales du rotor, la puissance totale requise est d'environ .
Ce que ça nous apprend. Le système de calage de pas (pitch) est le composant de sécurité ultime d'une éolienne : il permet de limiter la puissance captée en régulation et de mettre les pales en drapeau en cas de tempête.