Réponses Temporelles et Fréquentielles des SLCI
Cours complet · sciences industrielles (PCSI), chapitre 3 · CPGE PCSI (1re année)
Travailler ce chapitre sur Adloun
3.1 Systèmes du premier ordre
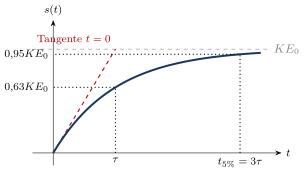
Deux nombres suffisent à décrire un premier ordre, et ils se lisent tous deux sur la réponse indicielle. Le gain statique est le rapport de la sortie finale à l'entrée : il dit où le système arrive. La constante de temps dit en combien de temps : la tangente à l'origine coupe l'asymptote à , la sortie a alors parcouru du chemin, et il faut pour entrer définitivement dans la bande des .
Un premier ordre ne dépasse jamais sa valeur finale et ne peut pas osciller : sa réponse est monotone, son unique pôle est réel. Tout dépassement observé sur un système réel signe donc un ordre supérieur à un.
La fonction de transfert d'un système du premier ordre s'écrit :
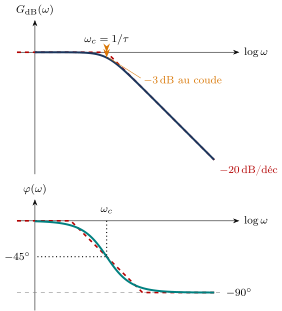
où est le gain statique et est la constante de temps ( pour un système stable).
3.2 Systèmes du second ordre
Le second ordre demande un paramètre de plus, et c'est lui qui fait tout : le facteur d'amortissement . La pulsation propre fixe l'échelle de temps, le gain statique la valeur finale, mais c'est qui décide de l'allure :
- — régime apériodique : deux pôles réels, aucune oscillation, une réponse lente ;
- — régime critique : pôle double, la réponse la plus rapide sans aucun dépassement ;
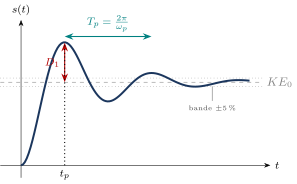
- — régime pseudo-périodique : deux pôles complexes conjugués, la réponse dépasse puis oscille en s'amortissant.
Le dépassement ne dépend que de , jamais de : . En pratique on vise , valeur qui minimise le temps de réponse à en ne concédant qu'environ de dépassement.
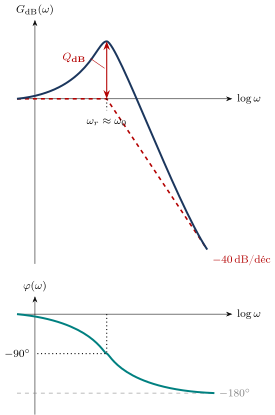
Une fonction de transfert harmonique porte, à chaque pulsation, un module et une phase. Trois représentations en rendent compte, et le choix n'est qu'une affaire de commodité : le diagramme de Bode sépare le module et la phase sur deux courbes en fonction de — le plus lisible pour construire, puisque les gains s'y additionnent ; le lieu de Black porte le gain en décibels en ordonnée contre la phase en abscisse, la pulsation devenant un simple repère le long de la courbe — le plus commode pour lire les marges d'un seul coup d'œil ; le lieu de Nyquist trace dans le plan complexe.
Les abaques rendent le même service en régime transitoire : celui du temps de réponse réduit donne directement le produit en fonction de , dont on tire sans résoudre quoi que ce soit. Son minimum, autour de , est la raison pour laquelle cette valeur sert de cible de réglage.
La fonction de transfert d'un système du second ordre s'écrit :
où est le gain statique, la pulsation propre non amortie et le coefficient d'amortissement.
<i class="fa-solid fa-dumbbell mr-2" style="color:#2E7559"></i>3.3 Exercices résolus
La réponse indicielle d'un capteur de température à un échelon part de zéro avec une pente initiale et atteint en régime établi .
- Déterminer le gain statique .
- Déterminer la constante de temps et le temps de réponse à .
- Écrire la fonction de transfert .
Démonstration
1. Gain statique :
2. La pente à l'origine vaut . Le temps de réponse à est .
3. Fonction de transfert canonique :
Un système soumis à un échelon unitaire présente une réponse oscillatoire amortie de valeur finale , un premier pic à l'instant valant , puis un premier creux à valant .
- Calculer le premier dépassement relatif .
- En déduire le coefficient d'amortissement .
- Calculer la pseudo-période , la pulsation propre et écrire .
Démonstration
1. Dépassement relatif :
2. Formule du dépassement : .
3. La demi-pseudo-période vaut . La pseudo-pulsation est .
Gain statique . Fonction de transfert :
Tracer l'allure des diagrammes de Bode en gain et phase pour :
- Un intégrateur pur .
- Un dérivateur pur .
Démonstration
1. Intégrateur pur :
- Gain : . Pente constante de , passant par en .
- Phase : constante pour tout .
2. Dérivateur pur :
- Gain : . Pente constante de , passant par en .
- Phase : constante.
Soit .
- Déterminer et . Le système présente-t-il une résonance ?
- Calculer la pulsation de résonance et la surtension .
Démonstration
1. . . Comme , le système présente une résonance en fréquence.
2. Pulsation de résonance :
Facteur de résonance :
Surtension en décibels : . Le gain maximal à la résonance vaut .
Un système d'ordre 3 a pour fonction de transfert .
- Donner les trois constantes de temps du système.
- Identifier le pôle dominant et justifier l'approximation par un premier ordre équivalent.
- Estimer le temps de réponse à .
Démonstration
1. Les constantes de temps sont , et .
2. La constante de temps est 4 fois plus grande que et 200 fois plus grande que . C'est elle qui gouverne la dynamique lente du régime transitoire. Le pôle est le pôle dominant. On peut approcher .
3. Temps de réponse estimé : .
Soit le système avec (filtre passe-tout à zéro dans le demi-plan droit).
- Calculer le module en décibels.
- Exprimer le déphasage et tracer son allure.
- Donner la réponse indicielle à . Que constate-t-on à ?
Démonstration
1. pour tout .
2. . La phase varie de à lorsque croît de à .
3. . À , : la réponse part dans le sens opposé à la consigne (effet de recul non minimal).
Pour un second ordre canonique avec :
- Trouver le temps de réponse à pour (sachant que ).
- Trouver le temps de réponse pour (sachant que ).
- Quel amortissement minimise le temps de réponse ?
Démonstration
1. Pour : .
2. Pour : .
3. C'est la valeur qui minimise le temps de réponse à car la courbe indicielle entre au plus vite dans la bande sans en ressortir.
Déterminer le déphasage en très basse fréquence () et en très haute fréquence () de :
Démonstration
Le terme en au dénominateur (classe 2) impose un déphasage initial en :
En haute fréquence (), le numérateur a zéro () et le dénominateur a pôles () :
Pour un système du premier ordre :
- Donner les coordonnées dans le plan de Black pour , et .
- Décrire la trajectoire du lieu de Black.
Démonstration
, et .
- : , .
- : , .
- : , .
Le lieu de Black part du point et descend continûment vers .
Un banc d'essai mesure sur un actionneur électromécanique une pulsation de coupure à valant sous une modélisation du 1er ordre.
- Estimer sa bande passante en Hertz.
- En déduire son temps de montée à et son temps de réponse à .
Démonstration
1. .
2. La constante de temps est .
- Temps de réponse à : .
- Temps de montée .
3.4 Problèmes contextualisés
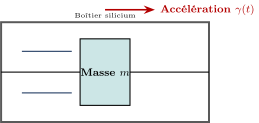
Un accéléromètre micro-électromécanique (MEMS) pour airbag automobile comprend une micro-masse sismique suspendue par des micropoutres de silicium de raideur avec un amortissement visqueux de fluide .
- La masse est , la fréquence propre non amortie est et le facteur de qualité est . Calculer la raideur , le coefficient d'amortissement et le coefficient de frottement .
- Déterminer le temps de réponse à de l'accéléromètre lors d'un choc frontal d'échelon d'accélération .
- Calculer le déplacement relatif de la masse sismique en régime permanent pour ().
Démonstration
1. Pulsation propre : . Raideur :
Facteur d'amortissement :
Coefficient d'amortissement visqueux :
2. Pour , l'abaque donne . L'accéléromètre répond en environ une demi-milliseconde, ce qui est compatible avec le déclenchement d'airbag ().
3. Équation statique : .
Ce que ça nous apprend. À l'échelle microscopique des microsystèmes silicium, des déplacements d'à peine quelques centaines de nanomètres sont convertis en variations de capacité de l'ordre du femtofarad ().
Une nacelle brushless stabilisée pour prise de vue aérienne doit compenser les turbulences d'un drone avec un temps de réponse minimal sans oscillations gênantes pour l'image.
- La boucle de tangage fermée est modélisée par un second ordre canonique avec et un amortissement optimal . Calculer le temps de réponse à et la valeur du premier dépassement .
- Tracer le diagramme de Bode asymptotique et réel en gain et phase.
Démonstration
1. Pour :
Dépassement maximal :
2. Diagramme de Bode :
- Gain : asymptote horizontale à jusqu'à , puis décroissance à . Comme , il n'y a pas de pic de résonance ().
- Phase : part de , passe par en et tend vers en haute fréquence.
Ce que ça nous apprend. L'amortissement réalise le compromis idéal de Butterworth : bande passante maximale sans surtension fréquentielle.
L'asservissement de focalisation d'une tête de lecture optique présente une FTBO .
- Tracer le diagramme de Bode asymptotique en gain et phase pour .
- Calculer la pulsation pour laquelle le déphasage vaut .
- En déduire le gain maximal au-delà duquel la boucle fermée devient instable.
Démonstration
1. Pôles de la FTBO : un intégrateur en , un pôle en , un pôle en .
- Pentes de gain : pour , puis pour , puis pour .
- Phase : en , en , tend vers en haute fréquence.
2. Déphasage : .
Or .
3. Module de la FTBO en :
La limite de stabilité en boucle fermée impose .
Ce que ça nous apprend. L'inversion de phase à combinée à un gain supérieur à l'unité transforme la contre-réaction stabilisatrice en réaction positive divergente.
Un robot de manipulation de flacons de vaccin ne doit tolérer aucun dépassement de trajectoire () pour éviter les chocs.
- Quel amortissement minimal garantit l'absence totale de dépassement ?
- La chaîne fermée a une pulsation et un amortissement critique . Déterminer l'expression temporelle de la réponse indicielle unitaire .
- Calculer l'instant où le bras atteint de sa course.
Démonstration
1. Pour éviter tout dépassement indiciel, il faut un régime apériodique ou critique, soit .
2. En régime critique (), la FTBF admet un pôle double réel négatif :
Par transformée de Laplace inverse :
3. On cherche tel que . Par résolution numérique, pour , .
Ce que ça nous apprend. Le régime critique assure le ralliement de position le plus rapide possible sans dépasser d'un seul micron la coordonnée cible.
Le haut-parleur d'un caisson de basse a pour fonction de transfert acoustique (filtre passe-haut du second ordre issu du couplage clos).
- Donner l'atténuation en basse fréquence en .
- Pour et , calculer la fréquence de coupure à .
- Expliquer l'intérêt d'un asservissement en accélération de la membrane (technologie MFB - Motional Feedback).
Démonstration
1. En basse fréquence (), , ce qui correspond à une pente de .
2. Pour un alignement de Butterworth (), le gain vaut . La fréquence de coupure à est donc exactement la fréquence propre : .
3. L'asservissement en accélération (MFB) mesure l'accélération réelle de la membrane par un accéléromètre piézoélectrique collé sur le cône et corrige en temps réel les distorsions non linéaires introduites par la suspension et l'échauffement de la bobine mobile.
Ce que ça nous apprend. Le bouclage asservi permet de descendre la réponse dans l'extrême-grave bien en-deçà de la fréquence de résonance naturelle de l'enceinte passive.