Puissances et Théorèmes Énergétiques
Cours complet · sciences industrielles (PSI), chapitre 4 · CPGE PSI (2e année)
Travailler ce chapitre sur Adloun
4.1 Énergie cinétique d'un solide et d'un système
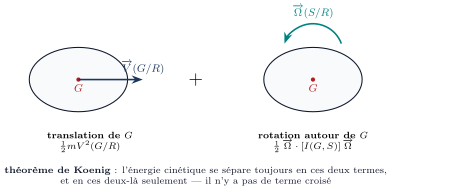
L'énergie cinétique d'un solide indéformable de masse , de centre d'inertie , en mouvement par rapport à un repère , est le comoment du torseur cinétique et du torseur cinématique :
En choisissant le centre d'inertie comme point de réduction :
Cas particuliers fondamentaux :
- Translation pure () :
- Rotation pure autour d'un axe fixe () :
- Mouvement plan dans le plan :
Pour un système matériel :
4.2 Puissance d'une action mécanique
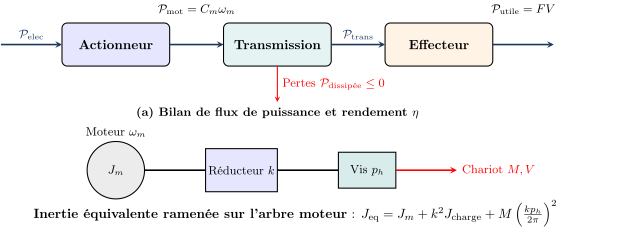
- Puissance des actions mécaniques extérieures s'exerçant sur un solide en mouvement dans :
- Puissance des actions mutuelles intérieures entre deux solides et :
Cette puissance intérieure est indépendante du repère d'observation .
Une liaison mécanique entre et est dite parfaite si la puissance des actions de contact mutuelles est nulle pour tout mouvement cinématiquement admissible :
En présence de frottement de Coulomb ou visqueux, (puissance toujours dissipative).
4.3 Théorème de l'Énergie Cinétique (TEC)
Le théorème de l'énergie cinétique ne dit rien que le PFD ne contienne déjà — il en est une conséquence. Son intérêt est ailleurs : c'est une équation scalaire, et surtout, dans un mécanisme à liaisons parfaites, les actions de liaison n'y figurent pas. Leur puissance est nulle, donc elles disparaissent du bilan.
D'où la règle de choix qui gouverne tout ce chapitre : si la question porte sur une action de liaison, il faut le PFD ; si elle porte sur une loi de mouvement — une accélération, une vitesse atteinte, un temps de démarrage —, le théorème de l'énergie cinétique donne la réponse en une équation, là où le PFD en demanderait six et un système à résoudre.
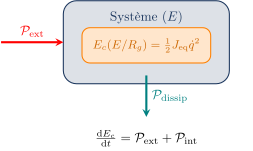
Pour un ensemble matériel en mouvement par rapport à un référentiel galiléen :
où :
- est la puissance des actions extérieures.
- est la puissance des actions intérieures (moteurs, ressorts, frottements).
4.4 Modélisation par grandeurs équivalentes
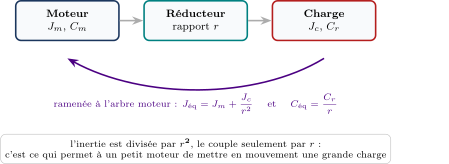
Un moteur ne « voit » pas les solides d'une chaîne de transmission un par un : il voit une inertie unique et un couple résistant unique, ramenés à son propre arbre. Toute la modélisation consiste à calculer ces deux grandeurs équivalentes, et elle repose sur une seule idée — écrire que l'énergie cinétique de l'ensemble, ou la puissance dissipée, est la même avant et après réduction.
La conséquence est frappante et vaut d'être retenue : une inertie placée derrière un réducteur de rapport est vue par le moteur divisée par , alors qu'un couple ne l'est que par . C'est pourquoi un réducteur ne sert pas seulement à adapter la vitesse : il rend au moteur une charge que celui-ci pourrait autrement ne jamais mettre en mouvement.
Pour un mécanisme à 1 degré de liberté paramétré par une variable cinématique (par exemple la position angulaire du rotor moteur ) :
- L'inertie équivalente est définie par :
- Le couple équivalent (ou l'effort équivalent ) est défini par :
- L'équation du mouvement déduite du TEC s'écrit directement :
Si est constant : .
<i class="fa-solid fa-dumbbell mr-2" style="color:#2E7559"></i>4.5 Exercices résolus
Exercice 4.1 : Énergie cinétique d'un cylindre roulant sans glisser
Calculer l'énergie cinétique d'un rouleau cylindrique plein de masse , rayon , en translation à la vitesse sur un sol plan avec roulement sans glissement.
Démonstration
Condition de RSG : . . On peut aussi utiliser le CIR : .
Exercice 4.2 : Équation du pendule par le TEC
Retrouver l'équation du mouvement d'un pendule pesant constitué d'une tige homogène de masse , longueur , articulée en .
Démonstration
Énergie cinétique : . Puissance du poids : . La liaison pivot en étant parfaite : . Par le TEC : . En simplifiant par : .
Exercice 4.3 : Inertie équivalente d'un axe linéaire entraîné par vis à billes
Un servomoteur entraîne une vis à billes (pas , inertie , inertie du rotor moteur ) déplaçant un chariot de masse . Calculer l'inertie équivalente totale ramenée sur l'arbre moteur.
Démonstration
Relation cinématique : . . .
Exercice 4.4 : Chariot sur plan incliné tiré par un treuil
Un treuil de rayon , d'inertie , tire une charge de masse sur un plan incliné d'un angle avec un coefficient de frottement . Le moteur applique un couple . Déterminer l'accélération linéaire de la charge.
Démonstration
Inertie équivalente : . Puissance extérieure : . Couple équivalent : . Par le TEC : .
Exercice 4.5 : Système bielle-manivelle à inertie variable
Exprimer l'inertie équivalente d'un mécanisme bielle-manivelle en fonction de l'angle vilebrequin .
Démonstration
avec . . Le terme introduit un couple dynamique périodique d'ordre 2.
Exercice 4.6 : Freinage d'un volant d'inertie par frein à sabot
Un volant d'inertie de masse , rayon , tourne à . Un frein à sabot applique un effort presseur normal avec un coefficient de frottement . Calculer le temps d'arrêt et l'énergie dissipée en chaleur.
Démonstration
. . Couple résistant de freinage : . Par le TEC : . Énergie thermique dissipée : .
Exercice 4.7 : Ressort spiral et conservation de l'énergie
Un disque de moment d'inertie est rappelé par un ressort spiral de raideur de torsion . On l'écarte d'un angle et on le lâche sans vitesse initiale. Exprimer la vitesse angulaire maximale.
Démonstration
Énergie mécanique conservée : . La vitesse est maximale au passage à l'équilibre : .
Exercice 4.8 : Rendement d'un réducteur à engrenages en régime dynamique
Pour un réducteur de rapport de réduction (même convention que la section « Modélisation par grandeurs équivalentes ») et de rendement direct , établir l'équation du mouvement liant le couple moteur , le couple de charge et l'inertie totale.
Démonstration
En régime moteur (), la puissance utile transmise à la sortie est . L'équation énergétique donne : .
Exercice 4.9 : Chute d'une barre articulée (vitesse d'impact)
Une barre homogène de masse , longueur , est lâchée depuis la position horizontale . Déterminer sa vitesse angulaire lors du passage à la verticale .
Démonstration
Variation d'énergie potentielle : . Par conservation de l'énergie mécanique : . .
Exercice 4.10 : Puissance consommée par un véhicule en palier
Un véhicule de masse roule à sur le plat. Les forces résistantes sont le frottement de roulement ( avec ) et la traînée aérodynamique ( avec , ). Calculer la puissance mécanique nécessaire aux roues.
Démonstration
. . . Effort total résistant : . Puissance utile aux roues : ().
4.6 Problèmes de concours résolus
Problème 4.1 : Dimensionnement dynamique d'un ascenseur à régénération (Concours Mines-Ponts)
Une cabine d'ascenseur de masse transporte une charge utile et est équilibrée par un contrepoids . La poulie motrice a un rayon et une inertie . Le rendement de la chaîne de conversion électromécanique en fonctionnement générateur vaut et la vitesse de descente stabilisée est .
- Exprimer l'inertie équivalente totale ramenée sur l'arbre de la poulie.
- Calculer le couple moteur nominal pour une accélération de démarrage .
- Évaluer la puissance électrique récupérée au freinage en descente à pleine charge.
Démonstration
- avec . .
- En montée à pleine charge, le déséquilibre de gravité est . Couple résistant statique : . Couple dynamique d'accélération : . Couple moteur total : .
- En phase de descente à vitesse stabilisée , le moteur fonctionne en génératrice : .
Problème 4.2 : Système de stockage d'énergie cinétique KERS (Concours Centrale-Supélec)
Un véhicule de compétition hybride intègre un volant KERS en carbone tournant jusqu'à couplé via un variateur toroïdal à variation continue (CVT).
- Calculer la capacité de stockage d'énergie cinétique du volant ().
- Déterminer l'équation de transfert de puissance entre le véhicule et le volant en fonction du rapport de transmission variable .
- Calculer le temps de décharge complet pour fournir un boost de puissance .
Démonstration
- . .
- Par le TEC appliqué au système global, la gestion du rapport permet de faire varier tout en régulant le couple de freinage ou d'accélération aux roues.
- Pour une restitution d'énergie de de () à puissance constante : .
Problème 4.3 : Presse mécanique à genouillère (Concours CCINP)
Une presse d'emboutissage est entraînée par un moteur asynchrone de puissance équipé d'un volant d'inertie de masse et rayon de giration . L'opération de frappe dure et absorbe une énergie . La vitesse de rotation nominale du groupe est .
- Calculer le moment d'inertie du volant.
- Évaluer la chute de vitesse du volant pendant la phase de frappe, .
- Déterminer le temps nécessaire au moteur pour restocker l'énergie entre deux frappes.
Démonstration
- .
- Vitesse nominale . . Énergie restante : . Vitesse finale : , soit une variation de vitesse minime ().
- Temps de recharge : .
Problème 4.4 : Énergétique d'un train à grande vitesse TGV (Concours Banque PT)
Une rame TGV de masse circule sur une voie en rampe à à la vitesse stabilisée de . Les résistances à l'avancement sont modélisées par la formule de Davis : avec , , .
- Calculer la force totale résistante à cette vitesse.
- Déterminer la puissance mécanique totale requise aux jantes.
- Évaluer l'énergie cinétique totale embarquée et la distance d'arrêt en freinage d'urgence sur le plat sous une décélération .
Démonstration
- . . Composante gravitationnelle sur la rampe : . Force totale : .
- Puissance utile : .
- Énergie cinétique : avec coefficient d'inertie tournante des essieux : . Distance d'arrêt : .
Problème 4.5 : Récupérateur d'énergie houlomotrice oscillant (Concours X / ENS)
Un flotteur houlomoteur de masse et section oscille verticalement en pilonnement sous l'action de la houle incidente de force . Un générateur électromagnétique linéaire applique une force d'amortissement contrôlée .
- Établir l'équation différentielle du mouvement par le PFD ou le TEC.
- Calculer la puissance moyenne extraite par le générateur en régime permanent harmonique.
- Démontrer le théorème d'adaptation d'impédance fixant la valeur optimale de maximisant la puissance récupérée à la résonance.
Démonstration
- .
- En posant , la puissance moyenne extraite est . Avec : .
- À la résonance (), . En dérivant par rapport à : . La puissance maximale captée vaut (condition d'adaptation d'impédance de capture).