sciences industrielles (MPSI) · Chapitre 1 · Exercice de TD
Centrale inertielle de drone : fusionner deux capteurs imparfaits
Ingénierie Système et Description Fonctionnelle · C. Chaînes fonctionnelles : énergie et information · niveau 3 (difficile)
Énoncé
Pour stabiliser son assiette, un drone estime son angle de tangage avec deux capteurs : un gyromètre, qui mesure la vitesse angulaire mais avec un biais constant ; un accéléromètre, qui mesure la direction de la pesanteur apparente et en déduit un angle , exact à l'arrêt mais faux quand le drone accélère horizontalement. Le calculateur exécute, toutes les , l'algorithme suivant (filtre complémentaire) : Exigence : erreur sur l'angle estimé inférieure ou égale à , en vol stationnaire comme pendant une manœuvre de à d'accélération horizontale.
1) Quelle grandeur physique chaque capteur mesure-t-il ? Montrer que, pendant la manœuvre, l'accéléromètre se trompe de et le chiffrer.
2) On n'utilise que le gyromètre ( obtenu en cumulant ). Quelle erreur après , après ?
3) L'attitude vraie est constante. On note , et . Établir . En vol stationnaire (), vers quelle erreur l'estimation converge-t-elle ?
4) Pendant la manœuvre, pendant pas, en partant de (on néglige le biais). Montrer que . Conclure pour .
5) On pose et l'on admet pour une durée . Traduire l'exigence en un intervalle de , puis de . Vérifier .
6) Cas limite : un virage de à la même accélération. Existe-t-il encore un convenable ? Que faut-il changer ?
Corrigé
La stratégie. Chaque capteur a un défaut propre : le gyromètre dérive lentement (un biais intégré), l'accéléromètre se trompe pendant les accélérations (un défaut bref). L'algorithme fait confiance à l'un à court terme et à l'autre à long terme. On l'analyse comme une suite numérique, et l'on cherche le réglage qui tient les deux cas.
1) Les capteurs. Le gyromètre mesure une vitesse angulaire (en ) ; l'angle s'obtient en l'intégrant. L'accéléromètre mesure l'accélération spécifique : à l'arrêt, c'est , dont la direction donne l'inclinaison. Si le drone accélère horizontalement de , le vecteur mesuré s'incline de : l'accéléromètre seul se trompe de , non conforme.
2) Gyromètre seul. L'angle cumule le biais : erreur , soit en une minute et en dix : non conforme au bout de déjà. Le gyromètre est excellent à court terme, inutilisable à long terme.
3) La récurrence. On soustrait à l'algorithme : C'est une suite arithmético-géométrique de raison : elle converge. Avec , sa limite vérifie , soit Pour : : le biais est neutralisé, conforme.
4) La manœuvre. Sans biais, ; la suite est géométrique de raison et vaut en , donc . La manœuvre dure pas ; , d'où : non conforme. Le réglage suit l'accéléromètre presque immédiatement : il croit à la fausse inclinaison.
5) La fenêtre de réglage. Avec , l'erreur de biais vaut et celle de manœuvre . Les deux conditions : Comme , la fenêtre donne . Pour , : erreur de biais , erreur de manœuvre : conforme dans les deux cas.
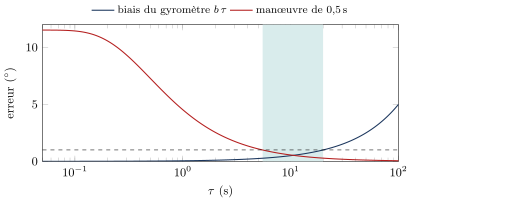
6) Cas limite. Pour , la condition de manœuvre exige , incompatible avec : aucun ne convient (la fenêtre se ferme dès ). Le défaut de l'accéléromètre n'est plus « bref » : il faut modéliser l'accélération (la calculer à partir de la vitesse mesurée par le GPS et la retrancher), c'est-à-dire changer d'algorithme, pas de réglage.
Ce que l'exercice installe. Caractériser un capteur, c'est dire ce qu'il mesure et comment il se trompe (biais lent, défaut bref). Un algorithme de traitement s'analyse comme une suite : point fixe (erreur permanente) et convergence géométrique (erreur transitoire). Un réglage se choisit dans une fenêtre tirée des deux exigences, et un cas limite dit quand aucun réglage ne suffit et qu'il faut changer de modèle.
Exercices semblables
- Vélo à assistance électrique : d'un besoin à des exigences vérifiables corrigé
- Drone de prise de vue : un budget de masse se lit sur le diagramme de blocs corrigé
- Barrière de télépéage : diagramme d'états, chronogramme et débit corrigé
- Monte-charge : chaîne de puissance et choix du motoréducteur corrigé
- Problème : la cordeuse de raquettes, ou la tension que l'on peut garantir corrigé