sciences industrielles (MPSI) · Chapitre 1 · Exercice de TD
Drone de prise de vue : un budget de masse se lit sur le diagramme de blocs
Ingénierie Système et Description Fonctionnelle · B. Le langage SysML · niveau 2
Énoncé
Un drone de prise de vue professionnel est décrit par le diagramme de définition de blocs ci-dessous : chaque losange plein est une relation de composition, et le nombre placé côté composant est sa multiplicité (combien d'exemplaires le drone en contient). Masses : châssis ; un ensemble propulsif (moteur , hélice , variateur ) ; batterie (, , utilisables) ; électronique de vol ; nacelle et caméra ; câblage . Données de l'énoncé : un ensemble propulsif fournit au plus de poussée ; en vol stationnaire, la propulsion consomme pour soulevés.
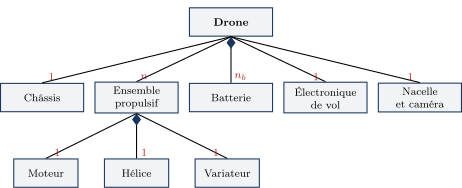
Exigences : rapport poussée maximale / poids au décollage (marge de manœuvre en rafale) ; autonomie en vol stationnaire .
1) Pour le quadrirotor de base (, ), calculer la masse au décollage en lisant le diagramme. Vérifier les deux exigences.
2) On double la batterie (). Vérifier à nouveau.
3) Le client propose un hexarotor (). Étudier les configurations et . Laquelle est conforme ? Avec quelles marges ?
4) Sensibilité : le client veut monter une caméra plus lourde de . La configuration retenue tient-elle encore ?
Corrigé
La stratégie. Le diagramme de définition de blocs donne la composition et les quantités. Une grandeur additive (masse, coût, énergie) se calcule en sommant chaque bloc multiplié par sa multiplicité, à tous les niveaux. On écrit ensuite chaque exigence comme une fonction de et l'on balaie les architectures.
1) Quadrirotor de base. Un ensemble propulsif pèse (multiplicités au second niveau). Masse au décollage : Poussée maximale , soit un rapport : conforme, avec de marge, autant dire aucune. Puissance en stationnaire ; énergie utile ; autonomie : non conforme.
2) Deux batteries. ; rapport : non conforme ; puissance , énergie , autonomie : conforme. On a déplacé le problème : l'énergie ajoutée est aussi de la masse ajoutée.
3) Hexarotor. Deux ensembles propulsifs de plus : , poussée .
- : , rapport (conforme), autonomie (non conforme) ;
- : , rapport (conforme, marge ), puissance , autonomie (conforme, marge ).
| masse (g) | poussée/poids | autonomie (min) | verdict | |
|---|---|---|---|---|
| non conforme | ||||
| non conforme | ||||
| non conforme | ||||
| conforme |
Seul l'hexarotor à deux batteries tient les deux exigences : chaque changement de multiplicité agit sur les deux à la fois, dans des sens opposés.
4) Sensibilité. : rapport , autonomie . Encore conforme, mais les marges tombent à et : la prochaine option du client fera tomber le drone hors cahier des charges. Un ingénieur le dit avant, chiffres à l'appui.
Ce que l'exercice installe. Un diagramme de définition de blocs se lit en chiffres : une grandeur additive se calcule en sommant les blocs pondérés par leurs multiplicités, à tous les niveaux. Une exigence dérivée (masse, énergie) se propage ainsi dans l'architecture. Deux exigences couplées se vérifient ensemble sur chaque architecture candidate, et l'on chiffre les marges pour savoir ce qu'une modification coûtera.
Exercices semblables
- Robot de palettisation : trois écarts, et sur lequel agir ? corrigé
- Vélo à assistance électrique : d'un besoin à des exigences vérifiables corrigé
- Barrière de télépéage : diagramme d'états, chronogramme et débit corrigé
- Monte-charge : chaîne de puissance et choix du motoréducteur corrigé
- Centrale inertielle de drone : fusionner deux capteurs imparfaits corrigé