sciences industrielles (MPSI) · Chapitre 1 · Exercice de TD
Problème : la cordeuse de raquettes, ou la tension que l'on peut garantir
Ingénierie Système et Description Fonctionnelle · C. Chaînes fonctionnelles : énergie et information · niveau 3 (difficile)
Énoncé
Une cordeuse électronique tend chaque corde d'une raquette de tennis à une tension réglée, avant que l'opérateur ne la bloque par des pinces. Sa tête de tension comprend : une alimentation branchée sur le secteur ; un variateur ; un moteur à courant continu ; un réducteur et une vis à billes qui translatent un chariot ; sur le chariot, un mors qui pince la corde ; entre le chariot et le mors, un capteur d'effort à jauges de déformation ; un codeur incrémental sur l'arbre moteur ; un microcontrôleur ; un clavier, un afficheur et une pédale.
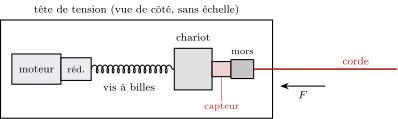
Diagramme d'exigences (extrait, fourni). « Tendre la corde » contient : Ex1 consigne réglable de à , affichée au près ; Ex2 tension maintenue à de la consigne pendant tout le serrage des pinces ; Ex3 mise en tension en moins de . (.)
Chaîne de mesure de l'effort. Le capteur est un pont de jauges de sensibilité pour , alimenté sous ; un amplificateur de gain ; un convertisseur analogique-numérique (CAN) de bits sur l'étendue -.
1) Associer chaque constituant à une fonction des chaînes de puissance et d'information. Pour chacune des informations suivantes, dire si le signal est logique, analogique ou numérique : appui sur la pédale, tension du pont de jauges, signal du codeur, commande du moteur (modulation de largeur d'impulsion), valeur affichée.
2) La mise en tension et le maintien sont assurés par un asservissement. Identifier la consigne, la grandeur asservie, le capteur, le comparateur, le correcteur, l'actionneur et une perturbation. Tracer le schéma fonctionnel par blocs. Pourquoi parle-t-on de poursuite pendant la mise en tension et de régulation pendant le maintien ?
3) Exprimer la plus petite variation d'effort que le microcontrôleur peut distinguer (le quantum ramené à l'effort) en fonction de . La calculer pour , et bits. Quel est le nombre minimal de bits ?
4) Un concepteur propose de supprimer le capteur d'effort : on asservirait la position du chariot (mesurée par le codeur) à la position qui donne la tension voulue, calculée avec la raideur de la corde. Or une corde maintenue à longueur constante perd, par fluage, de sa tension en une minute (donnée). Conclure pour une consigne de . Pourquoi l'asservissement en effort n'a-t-il pas ce défaut ?
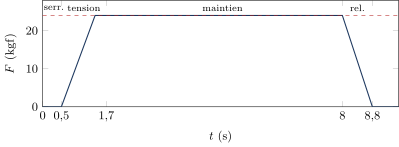
5) Le cycle de la tête est séquentiel. Compléter le diagramme d'états : Attente, Serrage du mors, Mise en tension, Maintien, Relâchement, avec les événements : appui pédale, fin de serrage, effort stabilisé ( pendant ), appui sur « libérer », fin de course arrière. Tracer le chronogramme du scénario : pédale à , serrage de , mise en tension de , « libérer » à , relâchement de .
6) Au contrôle qualité, on règle et l'on mesure dix fois la tension avec un dynamomètre étalon placé sur la corde : ; ; ; ; ; ; ; ; ; . La machine est-elle conforme à Ex2 ? Proposer une cause à l'écart.
Corrigé
La stratégie. On décrit d'abord la machine (chaînes, signaux, structure asservie), puis on remonte la chaîne de mesure pour savoir quelle est la plus petite variation d'effort que le microcontrôleur peut voir : c'est la limite de tout ce que l'asservissement peut garantir. On termine par le comportement séquentiel et par la confrontation aux mesures.
1) Chaînes et signaux. Chaîne de puissance : alimenter, l'alimentation ; moduler, le variateur ; convertir, le moteur ; transmettre, le réducteur et la vis à billes ; agir, le chariot et son mors, qui tirent la corde. Chaîne d'information : acquérir, le capteur d'effort (avec l'amplificateur et le CAN), le codeur et la pédale ; traiter, le microcontrôleur ; communiquer, le clavier et l'afficheur. Nature des signaux : la pédale est un signal logique (appuyée ou non) ; la tension du pont, quelques millivolts proportionnels à l'effort, est analogique ; le codeur délivre des impulsions comptées, numérique ; la commande du moteur est un signal logique dont on module le rapport cyclique (MLI), qui porte une information analogique (la tension moyenne) ; la valeur affichée est numérique.
2) Structure asservie. Consigne : la tension réglée au clavier ; grandeur asservie : l'effort dans la corde ; capteur : le pont de jauges et sa chaîne ; comparateur et correcteur : deux lignes du programme du microcontrôleur (écart consigne moins mesure, puis calcul de la commande) ; actionneur : le moteur avec son variateur ; perturbation : le fluage de la corde, et les efforts parasites du guidage.
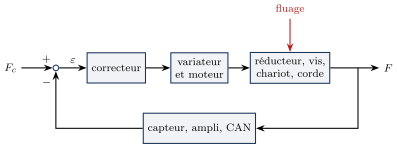
Pendant la mise en tension, la consigne passe de zéro à et la sortie doit la suivre : c'est une poursuite. Pendant le maintien, la consigne est constante et c'est la perturbation (le fluage) qui écarte la sortie : l'asservissement la rejette, c'est une régulation.
3) La résolution. La chaîne de mesure a pour sensibilité : pont pour , soit ; après l'amplificateur, (soit à et à : on reste dans l'étendue du CAN). Un CAN de bits sur distingue des pas de ; ramené à l'effort :
- bits : : plus grossier que l'affichage () et que la tolérance () : non conforme ;
- bits : : conforme ;
- bits : .
Pour que , il faut , soit ( ne suffit pas). L'asservissement corrige l'écart mesuré : deux efforts qui donnent le même nombre au CAN sont, pour lui, identiques. Il ne peut donc pas tenir la tension plus finement que .
4) Le capteur dans la boucle. Asservie en position, la machine tient parfaitement la longueur de la corde, puisque c'est ce que mesure le codeur. Mais le fluage fait chuter la tension à longueur constante : de , soit perdus en une minute, douze fois la tolérance : non conforme, et le codeur ne voit rien. Asservie en effort, la machine mesure la tension elle-même : le fluage est une perturbation qui fait baisser la mesure, le correcteur avance le chariot pour la compenser. Un asservissement ne corrige que ce que son capteur mesure. Le codeur reste utile (vitesse du moteur, fins de course), mais ce n'est pas lui qui doit fermer la boucle de tension.
5) Séquentiel. Transitions : Attente Serrage du mors sur « appui pédale » ; Serrage Mise en tension sur « fin de serrage » ; Mise en tension Maintien sur « effort stabilisé » (la garde pendant évite de déclarer stable un effort qui oscille encore) ; Maintien Relâchement sur « libérer » ; Relâchement Attente sur « fin de course arrière ». Chronogramme : Serrage de à ; Mise en tension de à (l'effort monte jusqu'à ) ; Maintien de à (la garde de est comprise dans la mise en tension : l'effort est stabilisé dès ) ; Relâchement de à ; Attente ensuite. La mise en tension dure : Ex3 conforme.
6) Le contrôle. Moyenne : la machine est juste (biais de ). Écart type : à , une tension sur vingt sort de , au-delà des exigés. La machine est non conforme en dispersion, alors que sa résolution () et sa justesse sont bonnes : résolution n'est pas précision. Cause plausible : le capteur, placé entre le chariot et le mors, voit l'effort que le mors transmet à la corde, mais pas ce qui se perd après lui, dans le frottement de la corde sur les guides de la raquette et dans le glissement des pinces au serrage ; ces pertes varient d'un essai à l'autre. Ces pertes ne sont pas dans la boucle : comme au 4), l'asservissement ne les corrige pas. Remède : guides à galets, et mesure de contrôle au plus près de la corde.
Résultat établi : la résolution d'une chaîne d'information. Un convertisseur de bits sur l'étendue , précédé d'une chaîne de sensibilité , distingue au mieux de la grandeur physique ; un asservissement qui ferme sa boucle sur cette mesure ne peut pas tenir la grandeur plus finement que , et il ne corrige que ce que son capteur mesure. La résolution borne la précision, mais ne la garantit pas : la dispersion et ce qui se passe hors de la boucle s'y ajoutent.
Ce que le problème installe. Décrire une machine par ses chaînes et la nature de ses signaux ; reconnaître la structure d'un asservissement (consigne, comparateur, correcteur, actionneur, capteur, perturbation ; poursuite et régulation) ; remonter une chaîne de mesure jusqu'au quantum ramené à la grandeur physique ; placer le capteur sur la grandeur qu'on veut garantir ; décrire le cycle par un diagramme d'états et un chronogramme ; conclure sur des mesures en distinguant justesse, résolution et dispersion.
Exercices semblables
- Vélo à assistance électrique : d'un besoin à des exigences vérifiables corrigé
- Drone de prise de vue : un budget de masse se lit sur le diagramme de blocs corrigé
- Barrière de télépéage : diagramme d'états, chronogramme et débit corrigé
- Monte-charge : chaîne de puissance et choix du motoréducteur corrigé
- Centrale inertielle de drone : fusionner deux capteurs imparfaits corrigé