sciences industrielles (MPSI) · Chapitre 7 · Application directe du cours
Problème — Pince de préhension d'un robot sous-marin
Statique et Actions Mécaniques · niveau 2
Énoncé
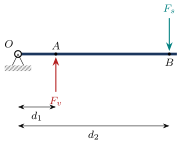
Le mors mobile d'une pince de robot sous-marin est articulé en (liaison pivot) sur le corps de la pince. Un vérin électrique pousse le mors en , à de ; l'échantillon serré réagit en , à de , avec un effort normal . On admet que les deux efforts sont perpendiculaires à la droite et que le poids apparent du mors est négligeable.
- Calculer l'effort axial que doit délivrer le vérin.
- Calculer l'action de l'articulation sur le mors.
Corrigé
On isole le mors. Actions extérieures : la poussée du vérin en (le vérin est un solide soumis à deux forces : sa poussée est portée par son axe), la réaction de l'échantillon en , en sens contraire, et l'action de l'articulation en .
1. Moments en , qui éliminent l'articulation : , d'où
2. Résultante, sur la direction commune des deux efforts : , soit : l'articulation retient le mors avec , dans le sens opposé à la poussée du vérin.
Le levier est défavorable (le vérin est près de l'articulation, l'échantillon loin) : il faut pour en serrer , et l'axe porte trois fois l'effort utile. C'est le prix de la compacité : un vérin court, logé près de l'articulation, donne une grande course au bout du mors.