sciences industrielles (PT) · Chapitre 10 · Exercice de TD
L'antenne de poursuite de satellites : un PI réglé par la marge, pour un traînage nul
Systèmes asservis : correction · B. Correcteur proportionnel intégral · niveau 3 (difficile)
Énoncé
Une station sol reçoit en bande X () les données d'un satellite d'observation en orbite basse, à l'altitude et à la vitesse . Son antenne parabolique de a un lobe principal de largeur (donnée) ; on exige une erreur de pointage inférieure à , environ un dix-huitième du lobe. On étudie l'axe d'élévation lors d'un passage du satellite au zénith ; on assimile la Terre à un plan, et l'on note l'angle entre la verticale et la direction du satellite.
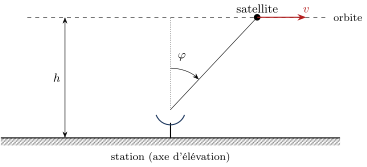
Données (modèle de la Terre plate) : la vitesse angulaire du satellite vue de la station est maximale au zénith, ; son accélération angulaire est maximale pour et vaut .
L'axe d'élévation (moteur, réducteur, antenne, boucle de vitesse) reçoit la commande du correcteur ; le moteur fournit un couple proportionnel à , auquel se retranche le couple du vent ; la vitesse de l'axe suit le couple avec une constante de temps de , et l'angle est l'intégrale de la vitesse. Avec un correcteur proportionnel, la boucle ouverte s'écrit , où (en ) est réglable.
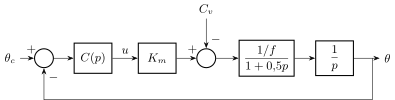
Cahier des charges : marge de phase (exigence de marge) ; erreur de pointage pendant tout le passage ; écart permanent nul sous un vent constant.
Donnée (simulation) : avec le correcteur proportionnel intégral réglé à la question 3, la réponse à un échelon de consigne présente un dépassement de .
1) Calculer (en degrés par seconde) et (en degrés par seconde au carré).
2) Proportionnel. Exprimer l'écart de traînage. Quel gain la précision impose-t-elle ? Que vaut alors la marge de phase ? Quel gain donne , et quel traînage ? Conclure.
3) Proportionnel intégral. On prend . Quelle est la classe de la FTBO ? Montrer que, pour une consigne d'accélération constante , l'écart permanent vaut avec . On place le zéro du correcteur une décade sous la coupure, : quel retard de phase le correcteur apporte-t-il alors à ? Régler , et le gain pour ; calculer et l'erreur maximale pendant le passage.
4) Vent. Comparer l'écart permanent sous un vent constant avec le proportionnel et avec le proportionnel intégral. L'intégrateur de l'axe ne suffit-il pas ?
5) Le dépassement de est-il un défaut pour cette application ? Dresser le bilan.
Corrigé
La stratégie. La consigne est une trajectoire lisse : comptent les écarts en vitesse et en accélération, fixés par la classe et les gains en basse fréquence. On règle la marge à la coupure, et l'on place le zéro du correcteur assez bas pour qu'il ne la dégrade presque pas.
1) Le passage. ; . L'essentiel du mouvement se joue en une minute environ autour du zénith ().
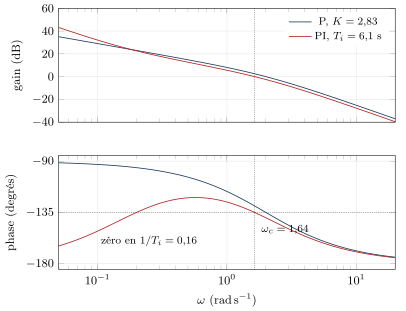
2) Le proportionnel. Classe 1 : l'écart de traînage vaut , maximal au zénith. impose . Coupure : , soit , , ; phase , donc : inacceptable. Pour , il faut , et : traînage , six fois l'exigence, un tiers du lobe. Le proportionnel ne tient pas les deux exigences à la fois.
3) Le proportionnel intégral. La FTBO devient de classe 2 : l'écart de traînage est nul. Pour une consigne , l'écart a pour limite Le coût de phase du correcteur. Sa phase vaut : il retarde la phase de , et non de . Avec : seulement. Réglage. La phase de la FTBO vaut ; à , impose , donc Gain unité à : . D'où et, à l'accélération maximale, L'accélération varie en une minute environ, la boucle répond en : l'écart suit de façon quasi statique, ce qui justifie .
4) Le vent. Proportionnel. En régime permanent, l'antenne est immobile : la vitesse est nulle, donc le couple moteur équilibre exactement le vent, , soit . L'intégrateur de l'axe ne sert à rien : il est en aval du point d'entrée de la perturbation ; il intègre la vitesse, et c'est le couple qu'il faut produire sans écart. Proportionnel intégral. La sortie du correcteur ne peut être constante (et égale à ) que si son entrée, l'écart, est nulle : . C'est l'intégrateur en amont de la perturbation qui annule l'écart qu'elle provoque.
5) Bilan. Le dépassement de sur un échelon vient du zéro du correcteur ; il est sans objet ici : la consigne d'une poursuite est une trajectoire lisse, jamais un échelon, et le cahier des charges n'exigeait qu'une marge.
| Exigence | P, | PI, s |
|---|---|---|
| : tenue | : tenue | |
| erreur de pointage | : non tenue | : tenue |
| écart nul sous vent constant | non tenue | tenue |
Deux remarques. Le correcteur à retard de phase (complément hors programme) poursuit la même idée avec un gain statique fini : il divise l'écart au lieu de l'annuler. Et au zénith même, l'azimut d'une monture azimut-élévation devrait tourner de en un instant : l'actionneur sature, limite que le modèle linéaire ne voit pas.
Ce que l'exercice installe. La méthode du zéro une décade sous la coupure : , qui ne coûte que de marge (et non ), puis réglage de par la marge. La classe de la FTBO fixe l'écart en vitesse, l'écart en accélération. Et un écart dû à une perturbation n'est annulé que par un intégrateur en amont de son point d'entrée.
100 % gratuit
La suite du chapitre est sur Adloun
- 13 autres exercices corrigés dans ce chapitre, et 9 à chercher avec le tuteur
- Les 2 QCM du chapitre, le premier sans compte
- Le podcast et la vidéo du chapitre et la correction filmée du TD : 2 minutes sans compte
- Le tuteur, qui guide pas à pas sans donner la réponse
Sans compte : le cours, le premier QCM et 2 minutes de podcast et de vidéo. Exercices et tuteur : inscription gratuite en 30 secondes, sans carte bancaire.