sciences industrielles (PT) · Chapitre 10 · Exercice de TD
La gouverne de drone : réduire l'ordre pour régler, puis vérifier
Systèmes asservis : correction · A. Objectifs et limites de la correction proportionnelle · niveau 2
Énoncé
La gouverne de profondeur d'un drone à voilure fixe est actionnée par une servocommande : un amplificateur alimente un moteur à courant continu, qui entraîne la gouverne par un réducteur ; un potentiomètre mesure l'angle de la gouverne (en degrés). Le correcteur est proportionnel, et la boucle ouverte s'écrit où (en ) est réglable, la constante de temps électromécanique et celle de l'amplificateur et du circuit électrique.
Cahier des charges : dépassement (c'est un dépassement qui est exigé, pas une marge) ; ; écart de traînage pour une consigne en rampe de .
Données (calcul numérique et simulation) :
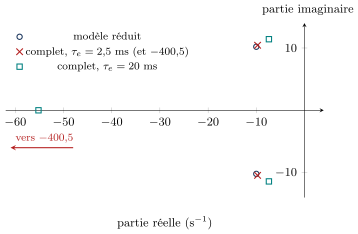
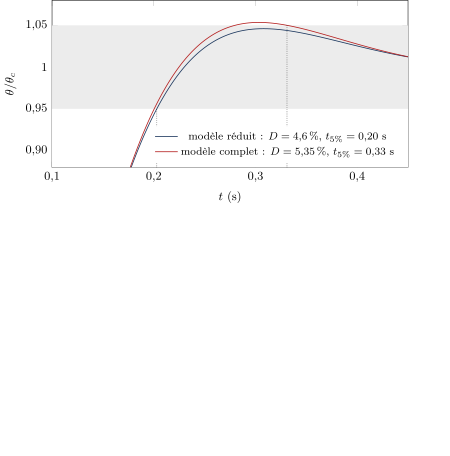
- pour et , les pôles de la boucle fermée sont et () ; la réponse indicielle a et ; le dépassement vaut exactement pour ;
- pour et (amplificateur filtré), les pôles sont et ; , ; le dépassement vaut pour , avec .
1) Modèle réduit. Quel pôle de la boucle ouverte peut-on espérer négliger, et pourquoi ? Avec le modèle réduit , exprimer et de la boucle fermée en fonction de . Régler pour ; calculer , , et les pôles.
2) Justification. Comparer les pôles du modèle complet (données) à ceux du modèle réduit. Énoncer le principe des pôles dominants et la justification de la réduction.
3) Vérification sur le modèle complet. Le réglage de la question 1 tient-il le cahier des charges ? Expliquer pourquoi le dépassement passe de à (on évaluera la phase apportée par le pôle négligé à la coupure, ). Pourquoi le temps de réponse saute-t-il de à alors que les pôles dominants ont à peine bougé ? Corriger le réglage.
4) Limite. On filtre l'amplificateur : . Le rapport des parties réelles des pôles reste-t-il « confortable » ? Que devient le réglage ?
5) Traînage et conclusion. Calculer l'écart de traînage pour les réglages retenus. Dresser le bilan et dire quel type de correction il faudrait.
Corrigé
La stratégie. On règle sur un modèle réduit (un second ordre en boucle fermée), puis on vérifie sur le modèle complet : réduire l'ordre est un moyen de calcul, pas une hypothèse qu'on oublie.
1) Le modèle réduit. Le pôle est vingt fois plus éloigné de l'axe imaginaire que , et la coupure (une dizaine de ) sera loin en dessous : on le néglige. Avec , Pour : , , et . Pôles : . Sur le modèle réduit, dépassement et temps de réponse sont tenus.
2) Pôles dominants. Le modèle complet a deux pôles complexes , très proches de ceux du modèle réduit, et un pôle réel , à peine déplacé de . Principe : chaque pôle apporte un mode en ; les modes des pôles éloignés de l'axe imaginaire s'éteignent vite, et la réponse est dictée par les pôles dominants, les plus proches de l'axe. Justification : rapport des parties réelles ; le mode rapide s'éteint en , le mode dominant dure . L'usage demande un rapport de 5 à 10 au moins.
3) La vérification échoue, de peu. Sur le modèle complet, : l'exigence de dépassement n'est pas tenue. Le pôle négligé a à peine déplacé les pôles dominants, mais il retarde la phase à la coupure de : la marge passe de à . C'est peu, mais l'exigence était serrée ( pour autorisés). Le saut du temps de réponse a une autre cause : est l'instant à partir duquel la sortie reste dans la bande . Avec , le premier dépassement reste dans la bande ; avec , la sortie en ressort et n'y rentre qu'après le premier dépassement : est une grandeur discontinue du réglage. On corrige en baissant le gain jusqu'à : (donnée), avec .
4) La limite de la réduction. Avec , le rapport des parties réelles vaut , encore dans l'usage. Pourtant, à la coupure, le pôle retarde la phase de : tombe à et monte à . Le gain doit descendre à (donnée), et sort du cahier des charges. Limite : le rapport des pôles dit si un mode s'éteint vite, pas si la phase du pôle négligé est négligeable à la coupure ; un pôle négligé à coûte de marge.
5) Traînage et conclusion. La FTBO est de classe 1 : pour une rampe de pente , l'écart de traînage vaut . Avec : ; avec l'amplificateur filtré, : . L'exigence de demande , trois fois plus que ce que le dépassement autorise.
| Exigence | ms, | ms, |
|---|---|---|
| : tenue (à la limite) | : tenue (à la limite) | |
| s | s : tenue | s : non tenue |
| traînage | : non tenue | : non tenue |
Le proportionnel ne suffit pas : il faut soit une action intégrale (classe 2, traînage nul), soit une avance de phase, qui permet un gain plus élevé à amortissement égal.
Ce que l'exercice installe. Le principe des pôles dominants (les modes lents dictent la réponse), sa justification (rapport des parties réelles) et sa limite : le pôle négligé coûte de la phase à la coupure, et un cahier des charges serré la ressent. On règle sur le modèle réduit, on vérifie sur le complet. Et le temps de réponse à est discontinu quand le dépassement frôle .
100 % gratuit
La suite du chapitre est sur Adloun
- 13 autres exercices corrigés dans ce chapitre, et 9 à chercher avec le tuteur
- Les 2 QCM du chapitre, le premier sans compte
- Le podcast et la vidéo du chapitre et la correction filmée du TD : 2 minutes sans compte
- Le tuteur, qui guide pas à pas sans donner la réponse
Sans compte : le cours, le premier QCM et 2 minutes de podcast et de vidéo. Exercices et tuteur : inscription gratuite en 30 secondes, sans carte bancaire.