sciences industrielles (PT) · Chapitre 10 · Exercice de TD
Le régulateur de vitesse automobile : linéariser, régler, puis saturer
Systèmes asservis : correction · C. Limites de validité du modèle linéaire · niveau 3 (difficile)
Énoncé
Le régulateur de vitesse d'une voiture de masse commande la force motrice ; on néglige la dynamique du groupe motopropulseur. Sur une route de pente , la vitesse obéit à avec , , (résistance au roulement), . Le point de fonctionnement est sur route plate. Sur le rapport engagé, le moteur ne peut fournir plus de .
Cahier des charges : écart permanent nul en côte ; chute de vitesse à l'entrée d'une côte de ; pour un changement de consigne de à , dépassement (exigence de dépassement) et .
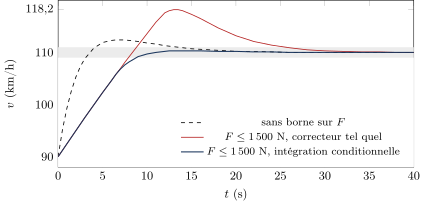
Données. Pour le correcteur de la question 3 et une côte de abordée à l'instant , le modèle linéarisé donne l'écart de vitesse , où est la composante du poids due à la pente. Pour le changement de consigne de à à , une simulation du modèle non linéaire avec ce même correcteur donne les courbes ci-dessous :
- sans borne sur : dépassement , ;
- avec , correcteur tel quel : la commande reste en butée pendant , le terme intégral passe de à ; dépassement , ;
- avec et intégration conditionnelle (l'intégrateur est gelé tant que la commande est en butée) : dépassement , .
1) Linéarisation. Calculer la force au point de fonctionnement. Linéariser l'équation autour de ce point, en écarts , , et pour une pente faible ; en déduire sous la forme . Calculer et , et commenter. Que devient à ?
2) Proportionnel. Avec et , calculer la chute de vitesse permanente dans une côte de . Conclure.
3) Proportionnel intégral. Avec , écrire l'équation caractéristique de la boucle fermée. Régler et pour des pôles doubles en , . Que vaut l'écart permanent en côte, et pourquoi ? Calculer la chute maximale et l'instant où elle se produit.
4) Saturation. Écrire la récurrence du schéma d'Euler explicite, de pas , qui simule le modèle non linéaire avec la borne (vitesse, terme intégral, commande), et préciser l'initialisation et la modification qu'apporte l'intégration conditionnelle. Expliquer, avec les données chiffrées, pourquoi le dépassement passe de à , et pourquoi l'intégration conditionnelle le ramène à .
5) Dresser le bilan exigence / valeur / écart.
Corrigé
La stratégie. On linéarise autour du point de fonctionnement pour régler avec les outils linéaires, puis on revient au modèle non linéaire et borné pour voir ce que la linéarisation a caché.
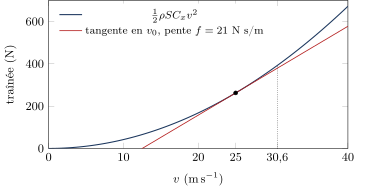
1) Le point de fonctionnement et la linéarisation. À sur route plate, en régime permanent : On pose , . Au premier ordre, (tangente à la parabole en ) ; pour une pente faible, . Les termes constants s'éliminent avec l'équilibre : En Laplace, à pente nulle : avec . C'est la lenteur d'une voiture en roue libre. Domaine de validité : à , , soit de plus ; la tangente sous-estime alors la traînée de sur . Le modèle reste acceptable pour un écart de , mais ses paramètres dépendent du point de fonctionnement.
2) Le proportionnel laisse un écart. La pente de () ajoute la force . En régime permanent, avec : , d'où L'exigence n'est pas tenue, et l'écart ne s'annule jamais : pour produire la force de la côte, le proportionnel a besoin d'un écart.
3) Le proportionnel intégral, par placement des pôles. En Laplace, et . En multipliant par , l'équation caractéristique est Des pôles doubles en correspondent à ; par identification, et (le gain de la question 2). En côte, l'écart permanent est nul : l'intégrateur est en amont du point d'entrée de la pente, et sa sortie se stabilise sur la force qui compense . Chute maximale : s'annule pour , où Remarque : vis-à-vis de la consigne, la boucle fermée a un zéro, , apporté par le correcteur ; c'est lui qui crée le dépassement de ( de l'échelon) malgré des pôles doubles réels.
4) La saturation et l'emballement de l'intégrateur. Récurrence d'Euler explicite. On note , (intégrale de l'écart) et les valeurs à l'instant : Initialisation : et , pour que le correcteur parte de la force d'équilibre. Intégration conditionnelle : lorsque . Pas : .
Pourquoi . Au saut, et le correcteur demande , trois fois et demie ce que le moteur fournit : la commande est en butée, l'accélération plafonne à , et le modèle linéaire ne vaut plus. Pendant les de butée, l'intégrateur continue d'accumuler : le terme intégral passe de à , alors que suffisent à . La commande ne quitte la butée que lorsque , soit : la voiture roule déjà à , et il faut un long écart négatif pour vider l'intégrateur. C'est l'emballement de l'intégrateur.
Pourquoi l'intégration conditionnelle. Gelé pendant la butée, le terme intégral reste à ; la commande quitte la butée quand , soit , à . Le correcteur reprend la main près de la consigne, dans son domaine linéaire : de dépassement, et , fixé par l'accélération disponible.
5) Bilan.
| Exigence | P | PI | PI borné | PI borné + IC |
|---|---|---|---|---|
| écart nul en côte | non | oui | oui | oui |
| chute km/h | : non | : oui | — | — |
| dépassement km/h | — | : oui | : non | : oui |
| s | — | s : oui | s : non | s : oui |
(IC : intégration conditionnelle.)
Le réglage linéaire est bon ; c'est le modèle qui cesse d'être valable quand l'actionneur sature.
Ce que l'exercice installe. La linéarisation autour d'un point de fonctionnement (tangente, équilibre qui élimine les constantes, paramètres qui dépendent du point) ; le réglage d'un PI par placement des pôles ; l'écart nul vis-à-vis d'une perturbation en aval de l'intégrateur. Et la saturation comme limite de validité : pendant la butée, l'intégrateur accumule un écart que la commande ne peut pas traduire, puis le restitue en dépassement ; une simulation par Euler explicite le montre, l'intégration conditionnelle l'évite.
100 % gratuit
La suite du chapitre est sur Adloun
- 13 autres exercices corrigés dans ce chapitre, et 9 à chercher avec le tuteur
- Les 2 QCM du chapitre, le premier sans compte
- Le podcast et la vidéo du chapitre et la correction filmée du TD : 2 minutes sans compte
- Le tuteur, qui guide pas à pas sans donner la réponse
Sans compte : le cours, le premier QCM et 2 minutes de podcast et de vidéo. Exercices et tuteur : inscription gratuite en 30 secondes, sans carte bancaire.