sciences industrielles (PT) · Chapitre 10 · Application directe du cours
Programmer l'avance de phase d'un axe de machine-outil
Systèmes asservis : correction · niveau 2
Énoncé
L'axe d'une fraiseuse à grande vitesse est asservi en position (retour unitaire). Sa FTBO non corrigée est
avec , , , . Une cellule d'avance de phase , , , a été réglée en continu : elle donne à et , pour une exigence . Elle est programmée dans le calculateur de la commande d'axe, qui lit le codeur de position, calcule l'écart et la sortie de la cellule à chaque période , et bloque la consigne de vitesse jusqu'à la période suivante.
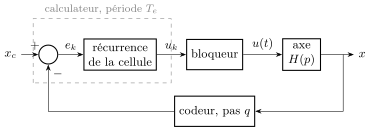
- Par le schéma arrière, établir la récurrence ; exprimer , , et vérifier le gain statique. Calculer les coefficients pour .
- La commande bloquée équivaut en moyenne à un retard de . Estimer la marge de phase de la boucle programmée pour ; ; ; .
- Une simulation de la boucle échantillonnée (procédé continu, récurrence, bloqueur) donne les marges de phase ; ; ; , et la phase apportée à par la cellule programmée, ; ; ; (données). Comparer à l'estimation et expliquer l'écart restant. Quelle période choisir ?
- Un pas de codeur apparaît sur l'écart. De combien saute la consigne de vitesse, pour ? Comparer au seul gain et conclure.
Corrigé
- Équation différentielle. donne . Schéma arrière à l'instant :
d'où, en multipliant par ,
soit , , . Gain statique : pour constant, la suite converge (car ) vers : gain , comme . Pour : , , d'où , , . Le calculateur exécute, à chaque période : lire , , , envoyer , garder et pour la période suivante.
- Estimation. Le retard coûte radians : pour ; puis , et . Marges estimées : ; ; ; .
- Comparaison.
| (ms) | ||||
|---|---|---|---|---|
| estimée | ||||
| simulée | ||||
| écart | ||||
| phase perdue par la cellule |
(Estimation : ; phase perdue par la cellule : moins la phase de la cellule programmée.) L'écart restant est, à quelques dixièmes de degré près, la phase que la cellule programmée perd à la coupure ( en continu, d'après ). Le schéma arrière n'approche la dérivée que si est petit devant : ; ; ; . À , le bilan se lit : .
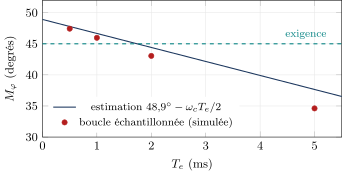
Choix. L'exigence est tenue à (), plus à (), et la boucle perd à . On retient , soit et : c'est l'ordre de grandeur des périodes d'une commande d'axe. L'estimation par le seul retard aurait suffi à rejeter (), mais elle est optimiste.
- Quantification. Le pas fait sauter l'écart de , donc de et la consigne de vitesse de , contre pour le seul gain : presque deux fois plus. Le saut décroît ensuite (le terme et la mémoire ramènent vers en quelques ). Comme quand , réduire rapproche le saut de : l'avance de phase, de gain en hautes fréquences, amplifie le bruit de quantification, ce qui est une raison de plus de limiter .
Conclusion. Programmer une avance de phase, c'est écrire une récurrence à trois coefficients qui conserve le gain statique ; la période d'échantillonnage retire de la marge par le blocage () et par la déformation de la cellule (si n'est pas petit devant ) : ici tient l'exigence de .
100 % gratuit
La suite du chapitre est sur Adloun
- 13 autres exercices corrigés dans ce chapitre, et 9 à chercher avec le tuteur
- Les 2 QCM du chapitre, le premier sans compte
- Le podcast et la vidéo du chapitre et la correction filmée du TD : 2 minutes sans compte
- Le tuteur, qui guide pas à pas sans donner la réponse
Sans compte : le cours, le premier QCM et 2 minutes de podcast et de vidéo. Exercices et tuteur : inscription gratuite en 30 secondes, sans carte bancaire.