sciences industrielles (PT) · Chapitre 2 · Exercice de TD
Problème : le robot SCARA, l'inertie vue par l'axe 1 change avec la posture
Cinétique des Solides et des Systèmes · C. Cinétique d'un ensemble de solides · niveau 3 (difficile)
Énoncé
Un robot SCARA d'assemblage, de d'allonge, comprend un bâti , un bras articulé au bâti par une liaison pivot d'axe vertical , un bras articulé au bras par une liaison pivot d'axe , et une charge (préhenseur et pièce), en , liée au bras 2 (les axes 3 et 4 du robot sont bloqués). On pose et , où est porté par et par . Données (réalistes, fournies) : , ; bras 1 (avec le moteur de l'axe 2, monté au coude) : , avec , moment d'inertie par rapport à ; bras 2 : , avec , ; charge : , centre d'inertie en , ; débattement . Le rotor du moteur de l'axe 2 a un moment d'inertie et entraîne le bras 2 par un réducteur de rapport . On suppose que est axe principal d'inertie de chaque bras et de la charge en leur centre d'inertie.
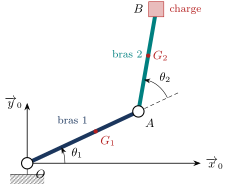
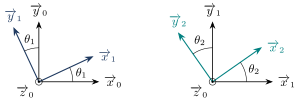
Cahier des charges. (E1) Le réglage de l'asservissement de l'axe 1 est validé pour une inertie qui varie au plus d'un facteur 3. (E2) Si le frein de l'axe 1 lâche alors que son moteur est coupé, un mouvement de l'axe 2 ne doit pas faire tourner le bras 1 de plus de .
1) Paramétrage et rotations absolues. Donner , , puis et dans les bases 1 et 2.
2) Choix du point, solide par solide. Justifier que convient pour le bras 1 et calculer . Pourquoi ne convient-il pas pour le bras 2 ? Calculer et .
3) Additivité au même point. Montrer que pour l'ensemble , et donner et littéralement puis numériquement. Valeurs bras tendu, à et en butée.
4) Exigence E1. Conclure. Pour quel débattement l'exigence serait-elle satisfaite ?
5) Couplage des axes. a) L'axe 1 est tenu immobile ; l'axe 2 démarre du repos, bras tendu, avec . Avec la loi du moment cinétique admise, quel couple le moteur 1 doit-il fournir ? b) Exigence E2 : frein lâché, moteur 1 coupé, le robot au repos ; l'axe 2 passe de à . Calculer la rotation du bras 1, par une intégrale évaluée numériquement, puis par un schéma d'Euler explicite à 20 pas. Conclure.
6) Validation et cas limites. Contribution du rotor du moteur 2 ; erreur commise en oubliant dans la rotation du bras 2 ; posture où s'annule ; bras replié.
Corrigé
La stratégie. Rien d'autre que la cinétique d'un ensemble : rotation absolue de chaque bras, choix d'un point de réduction par solide (un point fixe lié, sinon le centre d'inertie et le transport), additivité en un point commun, le point fixe de l'axe 1. La loi du moment cinétique autour de l'axe fixe, admise, ne sert qu'aux conclusions de la question 5.
1) Paramétrage et rotations absolues. et, par composition, : c'est la rotation absolue du bras 2, et non , qui entre dans son moment cinétique. Par dérivation de : L'hypothèse « principal » simplifie : sinon, les produits d'inertie donneraient à des composantes horizontales, qui chargent le roulement de l'axe 1 mais n'entrent pas dans l'équation de son mouvement.
2) Un point par solide. Bras 1 : est fixe et lié au bras 1, donc , et par Huygens . Bras 2 : est lié au bras 2 mais mobile, , qui n'est pas colinéaire à en général ; on passe par et l'on transporte en : Avec et : La charge se traite de même, en remplaçant , , par , , .
3) Additivité au même point. Les trois moments sont en ; on les additionne et l'on regroupe les termes en et en : Numériquement (en ) : et .
| posture | (tendu) | (butée) | |
|---|---|---|---|
| () | |||
| () |
est l'inertie vue par l'axe 1 quand l'axe 2 est immobile : elle dépend de la posture, parce que la distance de la charge à l'axe 1 en dépend. mesure le couplage : le mouvement de l'axe 2 contribue au moment cinétique sur l'axe 1.
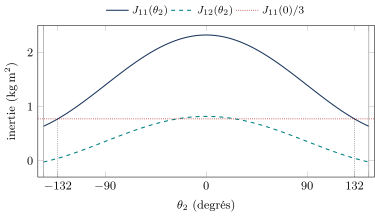
4) Exigence E1. Sur le débattement, varie de (bras tendu) à (en butée) : rapport , non conforme. Le rapport 3 est atteint pour , soit et . Deux remèdes : limiter le débattement à , ou adapter les gains de l'axe 1 en fonction de , mesuré en permanence, ce que font les contrôleurs industriels.
5) a) Le couple de couplage. Axe 1 immobile : , et la loi admise donne le couple que le moteur 1 doit fournir (les autres actions extérieures ont un moment nul autour de l'axe vertical : poids parallèles à l'axe, pivot parfait) : , qui vaut au démarrage () bras tendu, et en partant de . Le moteur 1 doit fournir ce couple pour rester immobile : l'axe 2 ne peut pas bouger sans solliciter l'axe 1.
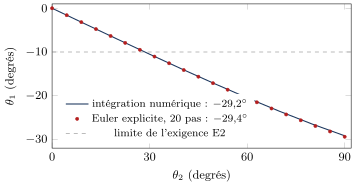
b) Exigence E2. Frein lâché, moteur 1 coupé : les actions extérieures à ont un moment nul autour de l'axe, se conserve, et il est nul au départ. Donc , soit , une relation qui ne dépend pas de la loi horaire de l'axe 2 : Le schéma d'Euler explicite, avec le pas et , s'écrit :
from math import pi, cos, degrees
J11 = lambda u: 1.39625 + 0.92625*cos(u)
J12 = lambda u: 0.356875 + 0.463125*cos(u)
n = 20; h = (pi/2)/n; t1 = 0.0
for k in range(n):
    t1 -= h*J12(k*h)/J11(k*h)
print(degrees(t1))    # -29.39
On trouve , à de la valeur exacte : le schéma surestime légèrement la rotation, parce que le rapport décroît et qu'Euler explicite l'évalue au début de chaque pas (avec 100 pas, : l'erreur décroît comme ). Le bras 1 tourne de , trois fois la limite : non conforme. Il faut un frein redondant sur l'axe 1, ou interdire tout mouvement de l'axe 2 tant que l'axe 1 n'est pas tenu (par son frein ou par son moteur asservi).
6) Validation et cas limites. Rotor du moteur 2. Il est porté par le bras 1 et tourne, par rapport à lui, à : sa rotation absolue est (composition, encore). Il ajoute à et à , soit : négligeable dans le moment cinétique. Il ne le serait pas dans un bilan d'énergie ramené au moteur 2, où il compte pour : le moment cinétique et l'énergie ne pondèrent pas les rotors rapides de la même façon. Rotation relative à la place de la rotation absolue. Écrire au lieu de , et de même pour la charge, retire de : bras tendu, mais en butée, là précisément où l'exigence E1 se joue. Posture de découplage. s'annule pour , soit : dans cette posture, l'axe 2 démarre sans solliciter l'axe 1 ; au-delà, change de signe et le bras 1 serait entraîné dans l'autre sens. Bras replié (, hors débattement) : , cinq fois moins que bras tendu.
Le résultat obtenu — le moment cinétique d'un robot SCARA sur son premier axe. Pour un robot à deux axes parallèles, le moment cinétique de l'ensemble par rapport à l'axe fixe du premier s'écrit , avec et : c'est la première ligne de la matrice d'inertie du robot. L'inertie vue par l'axe 1 dépend de la posture, et le terme de couplage interdit à l'axe 2 de bouger sans solliciter l'axe 1. Pour le robot étudié, varie de à (facteur ) et, frein lâché, un quart de tour de l'axe 2 fait tourner le bras 1 de .
Ce que le problème installe. La méthode complète pour un ensemble articulé : rotations absolues par composition, un point de réduction par solide (le point fixe lié s'il existe, sinon le centre d'inertie et le transport), additivité en un point commun. Le résultat a la forme d'une matrice d'inertie de mécanisme, dont les termes dépendent de la configuration ; il conduit, avec la loi du moment cinétique admise, aux deux conclusions qu'un cahier des charges de robotique attend : la plage d'inertie que doit tolérer l'asservissement, et le couplage entre les axes.
100 % gratuit
La suite du chapitre est sur Adloun
- 14 autres exercices corrigés dans ce chapitre, et 9 à chercher avec le tuteur
- Les 2 QCM du chapitre, le premier sans compte
- Le podcast et la vidéo du chapitre et la correction filmée du TD : 2 minutes sans compte
- Le tuteur, qui guide pas à pas sans donner la réponse
Sans compte : le cours, le premier QCM et 2 minutes de podcast et de vidéo. Exercices et tuteur : inscription gratuite en 30 secondes, sans carte bancaire.