Corrigé Banque PT 2025 Sciences industrielles A PT — Partie I.1 et I.2 (Q1 à Q6) : Couple statique de l'axe A et dimensionnement du frein monodisque
Sujet officiel du concours Banque PT, session 2025, épreuve Sciences industrielles A PT. Corrigé rédigé par Ibrahim Alame.
Sujet officiel (PDF, site du concours)
Énoncé
Un robot très forte charge de la cellule GEMINI (VLM robotics) est modélisé dans un plan vertical (figure 4) : embase 0 (repère galiléen), épaule 1, bras 2, poignet 3, unité opérative 4 (masse ponctuelle en , encastrée sur 3). Pivots parfaits d'axes , , ; , , ; , , , centres d'inertie au milieu de chaque segment. , , , , , , , , . On note le couple du servomoteur maintenant le robot immobile.
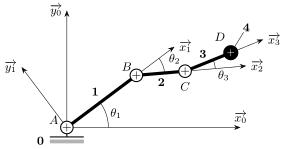
Figure 4 — Modélisation cinématique plane simplifiée du robot.
Q1. Montrer que , à exprimer.
Q2. Exprimer et calculer .
Le servomoteur comprend un moteur, un réducteur de rapport (vitesse de sortie / vitesse du moteur) et un frein monodisque placé sur l'arbre moteur (figure 6) : ressorts de compression (effort chacun, sur un cercle de diamètre ) serrent le disque entre deux jeux de garnitures en couronne (, ) ; frottement de Coulomb , pression de contact uniforme. Le frein est débloqué électromagnétiquement en rotation.
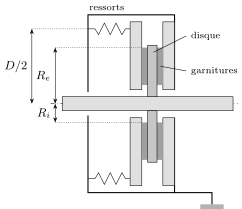
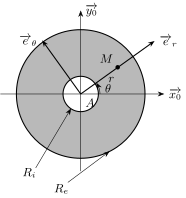
Figure 6 — Frein monodisque (schéma) et paramétrage d'une garniture.
Q3. Exprimer la pression en fonction de , et des dimensions.
Q4. Exprimer le couple de freinage transmissible.
Données : , , , , , (imposée), ressorts de au plus pour un diamètre ; .
Q5. Calculer le nombre de ressorts ; faisabilité vis-à-vis de l'encombrement ?
Q6. Avantage d'un frein sur l'arbre moteur plutôt qu'en sortie du réducteur ? Difficulté induite ?
Corrigé
Q1. On isole l'ensemble , immobile dans galiléen. Actions extérieures : liaison pivot parfaite 0--1 d'axe (moment nul sur ), couple du servomoteur (dont le stator est lié à 0), pesanteur sur 1, 2, 3, 4. Le principe fondamental de la statique, équation de moment en projetée sur , élimine les inconnues de la liaison :
Comme , il vient , avec
et . En regroupant :
Numériquement , , . Chaque masse compte par son bras de levier horizontal : le moteur compense le moment du poids.
100 % gratuit
La suite du corrigé est sur Adloun
Le corrigé rédigé en entier, question par question, et le tuteur pour poser des questions sur ce sujet.
Voir le corrigé complet, gratuitementInscription gratuite en 30 secondes (e-mail, nom d'utilisateur, mot de passe, classe ou profil), sans carte bancaire : arrivée directe sur le corrigé.