Corrigé Banque PT 2025 Sciences industrielles A PT — Partie III.6 (Q43 à Q49) : Correcteur PI à compensation de pôle et avance de phase
Sujet officiel du concours Banque PT, session 2025, épreuve Sciences industrielles A PT. Corrigé rédigé par Ibrahim Alame.
Sujet officiel (PDF, site du concours)
Énoncé
Modèle continu (bloqueur négligé dans un premier temps), figure 25 : adaptateur de consigne de gain pur , correcteur , moteur , réducteur , intégrateur , codeur absolu de gain pur . On prend , , . Cahier des charges (partie III) : erreurs nulles en échelon et en rampe, , , , .
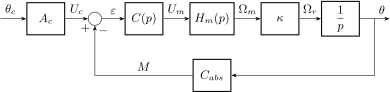
Figure 25 — Schéma-blocs du modèle continu de l'asservissement du poignet.
Q43. Exprimer pour que l'écart ait un sens.
Q44. Pourquoi faut-il un correcteur de classe 1 pour satisfaire les critères de précision ?
Correcteur PI , choisi pour compenser le mode du moteur, d'abord.
Q45. Inconvénients éventuels d'une compensation de pôle ?
Q46. Donner la FTBO corrigée, tracer son diagramme de Bode (document réponse) pour . Stabilité ? Marges ?
Q47. Valeur de donnant la pulsation minimale imposée.
On ajoute un correcteur à avance de phase , , dont la phase est maximale, avec , en , où le gain vaut (figure 26, tracée pour ).
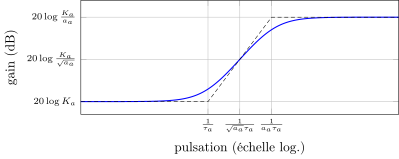
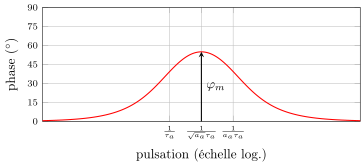
Figure 26 — Diagramme de Bode d'un correcteur à avance de phase.
Q48. Phase à apporter en ; valeurs de , , .
Q49. Le bloqueur est modélisé par un retard pur , avec : de combien de degrés diminue-t-il la marge de phase ? Conclure.
Corrigé
Q43. L'écart doit être l'image de l'erreur : il doit s'annuler quand . Or et , donc est proportionnel à si et seulement si
L'adaptateur convertit la consigne (en radians) dans la même unité et à la même échelle que la mesure (en volts).
Q44. Avec , , où, hors correcteur, contient déjà une intégration (passage de la vitesse à la position). Le théorème de la valeur finale (système supposé stable) donne, pour une FTBO de classe et de gain :
- échelon : erreur nulle dès que ;
- rampe : erreur (finie, non nulle) pour , nulle pour .
Un correcteur proportionnel laisse la FTBO de classe 1 : erreur de traînage non nulle. L'exigence « erreur de traînage nulle » impose une FTBO de classe 2, donc un intégrateur dans le correcteur (correcteur de classe 1), en plus de celui du procédé.
Q45. Avec , le zéro du correcteur simplifie le pôle . Inconvénients :
- n'est connu qu'approximativement (identification, Q42) et varie (charge entraînée, inertie de l'outil, température, usure) : la compensation est imparfaite et laisse un doublet pôle-zéro proche, qui ajoute à la réponse une composante lente de faible amplitude ;
- la simplification n'a lieu que dans la fonction de transfert consigne--sortie : le mode reste présent dans la réponse à une perturbation (couple résistant) entrant après le correcteur ;
- on ne peut compenser qu'un pôle stable (compenser un pôle instable ou mal amorti est exclu).
Ici le pôle est stable et bien connu : la compensation reste un choix raisonnable.
Q46. Avec :
100 % gratuit
La suite du corrigé est sur Adloun
Le corrigé rédigé en entier, question par question, et le tuteur pour poser des questions sur ce sujet.
Voir le corrigé complet, gratuitementInscription gratuite en 30 secondes (e-mail, nom d'utilisateur, mot de passe, classe ou profil), sans carte bancaire : arrivée directe sur le corrigé.