Corrigé Banque PT 2026 Sciences industrielles A PT — Partie B.2 (Q7 à Q12) : Compatibilité cinématique orthèse-bras, hyperstatisme et liaison équivalente
Sujet officiel du concours Banque PT, session 2026, épreuve Sciences industrielles A PT. Corrigé rédigé par Ibrahim Alame.
Sujet officiel (PDF, site du concours)
Énoncé
Paramétrage du bras (partie A) : avant-bras 0, poignet 1 en pivot d'angle , main 2 en pivot d'angle . Paramétrage de l'orthèse : brassard 3 (repère ), arc 4 en pivot d'axe avec 3, , ; gant 5 en pivot d'axe avec 4, , .
Q7. Écrire les torseurs cinématiques et .
On suppose d'abord la main solidaire du gant et l'avant-bras solidaire du brassard (figure 6).
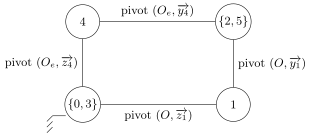
Figure 6 — Graphe des liaisons (main/gant et avant-bras/brassard encastrés).
Q8. Quelles conditions géométriques minimales rendent le mouvement de l'orthèse compatible avec celui du bras ?
On impose ensuite (donc , axes confondus, figure 7).
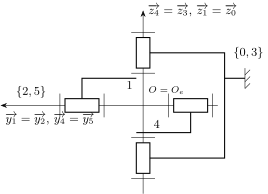
Figure 7 — Schéma cinématique plan du bras et de l'orthèse lorsque .
Q9. Déterminer le degré d'hyperstatisme de ce mécanisme ; conséquences ?
Gant et brassard ne sont plus solidaires du bras : chacun est fixé par deux liaisons sphère-plan. Mécanisme élémentaire : entre 0 et 1, ponctuelle en de normale et ponctuelle en de normale , .
Q10. Déterminer rigoureusement la liaison équivalente entre 1 et 0.
Q11. Compléter deux schémas cinématiques de \{0,1\} : avec et , puis avec .
Le graphe devient celui de la figure 8, avec , (schéma en perspective du sujet non reproduit : brassard 3 posé sur l'avant-bras, gant 5 posé sur la main).
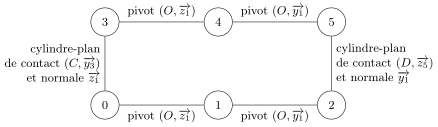
Figure 8 — Graphe des liaisons du bras et de l'orthèse avec plus de mobilité.
Q12. Déterminer le nombre de contraintes de montage du nouveau mécanisme. Les exigences Id 1.3.1 (s'adapter aux bras de différents opérateurs) et Id 1.3.2 (mécanisme compatible avec le mouvement de l'opérateur) sont-elles validées ?
Corrigé
Q7. Le point appartient aux deux axes de pivot du bras, qui sont concourants ; sa vitesse est nulle dans 2/0. De même pour l'orthèse :
Ce sont deux torseurs de rotation autour d'un point fixe, chacun à deux paramètres : le bras et l'orthèse sont deux joints de Cardan.
Q8. Avec main et gant encastrés, avant-bras et brassard encastrés, on veut pour tout mouvement .
- Les deux torseurs sont des glisseurs de moment nul en et en : il faut que ces deux points soient confondus, (sinon, dès que , alors que ).
- Les rotations et doivent décrire le même ensemble : le premier axe (fixe dans l'avant-bras) doit être porté par le premier axe de l'orthèse (fixe dans le brassard), , et le second (fixe dans la main) par le second axe de l'orthèse (fixe dans le gant), .
Conditions géométriques minimales : l'axe du brassard est confondu avec l'axe anatomique de flexion-extension, et l'axe du gant est confondu avec l'axe anatomique de déviation radio-ulnaire (d'où ). On a alors et à chaque instant. Imposer davantage (par exemple interdire un des angles) bloquerait l'orthèse et donc la main.
100 % gratuit
La suite du corrigé est sur Adloun
Le corrigé rédigé en entier, question par question, et le tuteur pour poser des questions sur ce sujet.
Voir le corrigé complet, gratuitementInscription gratuite en 30 secondes (e-mail, nom d'utilisateur, mot de passe, classe ou profil), sans carte bancaire : arrivée directe sur le corrigé.