Corrigé CCINP 2025 Modélisation PSI — Partie IV (Q21 à Q25) : Cinématique du levage : fermeture géométrique, parallélogramme et linéarisation de la hauteur
Sujet officiel du concours CCINP, session 2025, épreuve Modélisation PSI. Corrigé rédigé par Ibrahim Alame.
Sujet officiel (PDF, site du concours)
Énoncé
On veut relier la translation du vérin à la hauteur du marchepied (figure 10). Solides :
- , bâti fixe, repère , au sol ;
- , tige du vérin, en pivot d'axe avec , , repère , ;
- , corps du vérin, en translation de direction par rapport à , ;
- , en pivot d'axe avec , , , ;
- , en pivot d'axe avec , , ;
- , marchepied, articulé sur en et sur en , repère ; est la composante sur de , . Pour , et .
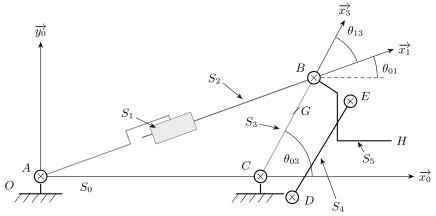
Figure 10 — Schéma cinématique de l'ensemble de levage du marchepied et du siège (non à l'échelle).
Q21. Par une fermeture géométrique projetée sur et , relier à .
Q22. En déduire en fonction de .
Q23. Quel est le mouvement du marchepied ? Justifier.
Q24. Sachant que , relier à . Cette relation est-elle linéaire ?
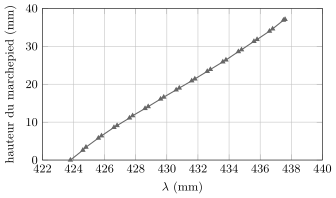
Figure 11 — Simulation numérique de la hauteur du marchepied en fonction de .
Q25. En pratique varie de à . D'après la figure 11, sur quelle plage de peut-on linéariser ? Donner le coefficient de linéarité.
Corrigé
Q21. La chaîne –––– forme une boucle fermée passant par , , . Fermeture géométrique : , soit
Avec et , les projections donnent
On élimine l'angle du vérin, qui n'intéresse pas ici, en sommant les carrés :
C'est la loi des cosinus (« théorème d'Al-Kashi ») dans le triangle . Contrôle : pour , , les trois points sont alignés.
Q22. On isole le cosinus :
La valeur principale de l'arc cosinus, dans , est la bonne : est au-dessus de l'axe , donc . Quand augmente, augmente et diminue. Ce que le correcteur attend : , sans .
100 % gratuit
La suite du corrigé est sur Adloun
Le corrigé rédigé en entier, question par question, et le tuteur pour poser des questions sur ce sujet.
Voir le corrigé complet, gratuitementInscription gratuite en 30 secondes (e-mail, nom d'utilisateur, mot de passe, classe ou profil), sans carte bancaire : arrivée directe sur le corrigé.