Corrigé CCINP 2025 Sciences industrielles MP — Partie I.1 (Q1 à Q8) : Ratio de franchissement : statique et dynamique de la roue, robot B2P2 à géométrie variable
Sujet officiel du concours CCINP, session 2025, épreuve Sciences industrielles MP. Corrigé rédigé par Ibrahim Alame.
Sujet officiel (PDF, site du concours)
Énoncé
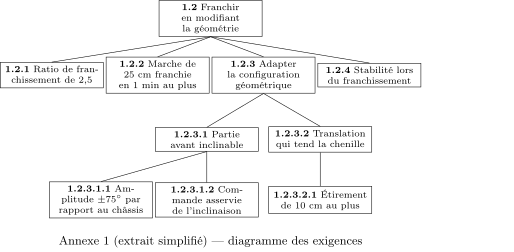
Robot à chenilles B2P2 : châssis propulsif à deux essieux, partie avant inclinable (angle par rapport au châssis), partie translatable portant le troisième essieu. Exigences (annexe 1) :
Le ratio de franchissement est le rapport de la hauteur du plus haut obstacle franchissable au diamètre de la roue (ou de la poulie). Tableau 1 :
| Robot | () | masse () | () | marche () | ratio |
|---|---|---|---|---|---|
| ATRV-JR | |||||
| TALON-HAZMAT | à | ||||
| ROBUROC6 | |||||
| B2P2 (VGTV) |
Roue seule (Figure 3) : roue de masse , rayon , centre de gravité ; force motrice appliquée en , poids ; contacts en (sol) et en (arête de la marche de hauteur , ), sans glissement en . Action du sol en : .
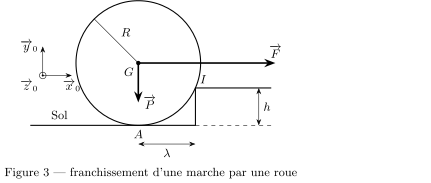
Statique (quasi-statique, au décollement en ) : . Dynamique (basculement autour de à l'instant ) : , , moment d'inertie autour de ; .
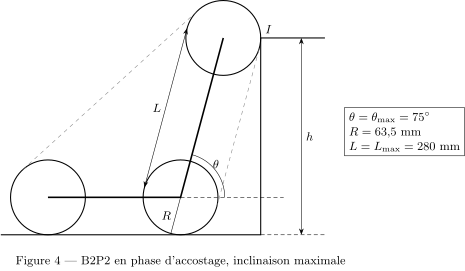
Robot B2P2 (Figure 4) : partie avant de longueur inclinée de , poulies de rayon .
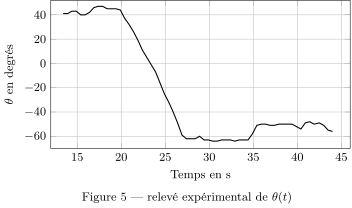
Relevé de l'angle (entre châssis et partie avant) pendant le franchissement d'une marche (la photographie jointe montre la situation initiale, partie avant relevée) :
Q7 : quatre photographies du DR (marche de ) : en haut à gauche, robot au pied de la marche, partie avant relevée ; en bas à gauche, partie avant posée sur la marche ; en haut à droite, partie avant rabattue, châssis soulevé ; en bas à droite, idem, robot plus engagé.
Q1. Quel théorème appliquer à la roue pour obtenir sans les actions en ?
Q2. Exprimer en fonction de , , et .
Q3. pour et ; pourquoi le ratio d'un robot classique vaut-il ?
Q4. Écrire et exprimer en fonction de , , , , et .
Q5. Signes de et au contact ; comparer et .
Q6. Plage de variation de (Figure 5) ; compatibilité avec le cahier des charges.
Q7. Numéroter dans l'ordre les quatre photographies (étapes 1 à 4).
Q8. Exprimer le ratio de B2P2 en fonction de , , ; ordre de grandeur pour ; vérifier l'exigence 1.2.1.
Corrigé
Q1. On isole la roue. Elle subit trois actions mécaniques extérieures : le poids (en ), la force motrice (en ) et l'action du sol, en et en . Au moment du décollement, le contact en est rompu : l'action en est nulle. L'évolution étant quasi-statique, on applique le principe fondamental de la statique, et plus précisément le théorème du moment statique au point , en projection sur : l'action du sol en y a un moment nul (glisseur passant par ), ce qui élimine les inconnues et .
Ce que le correcteur attend : le nom exact du théorème (« théorème du moment statique », partie du PFS), le point () et la direction de projection () ; « théorème du PFD » ou « théorème de l'énergie » ne conviennent pas.
Q2. Géométrie. , est à la hauteur et à la hauteur ; la distance horizontale de à la verticale de est donc , et .
Moments en .
Le moment en de l'action du sol en est nul, celui de l'action en aussi (elle est nulle). Le théorème du moment statique en sur donne , soit
Contrôle : est homogène à une force ( multiplié par un rapport de longueurs) et positive (il faut pousser vers l'obstacle).
Q3. Pour : (pas d'obstacle, une force infinitésimale suffit à rouler). Pour : et , donc . Pour , la droite d'action de (horizontale passant par ) passe par : son moment en est nul et aucune force horizontale en ne peut faire basculer la roue. La plus haute marche franchissable vérifie donc , et le ratio de franchissement reste inférieur à : c'est la valeur limite de tout engin non déformable (ATRV-JR et TALON : ).
100 % gratuit
La suite du corrigé est sur Adloun
Le corrigé rédigé en entier, question par question, et le tuteur pour poser des questions sur ce sujet.
Voir le corrigé complet, gratuitementInscription gratuite en 30 secondes (e-mail, nom d'utilisateur, mot de passe, classe ou profil), sans carte bancaire : arrivée directe sur le corrigé.