Corrigé CCINP 2025 Sciences industrielles MP — Partie II.3-II.4 (Q23 à Q28) : Bode, performances, perturbation et correcteur PI, saturation de la tension moteur
Sujet officiel du concours CCINP, session 2025, épreuve Sciences industrielles MP. Corrigé rédigé par Ibrahim Alame.
Sujet officiel (PDF, site du concours)
Énoncé
Mêmes notations (Figures 8 et 9, cahier des charges du tableau 2 rappelé en Q24). Fonction de transfert en boucle ouverte non corrigée () :
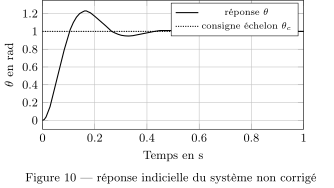
Réponse du système bouclé non corrigé à un échelon unitaire :
On ajoute ensuite un couple résistant en échelon dans l'équation (4). Le correcteur retenu en Q26 conduit à
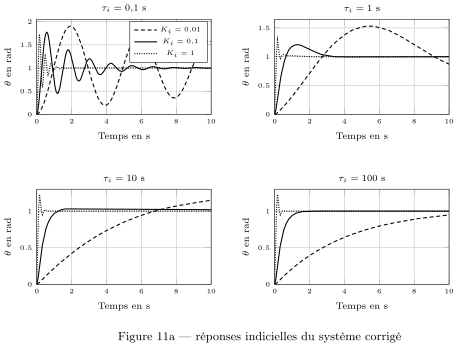
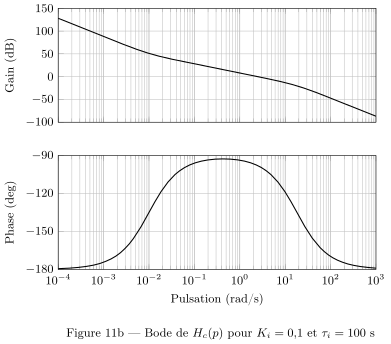
avec et (Figure 11a ; Figure 11b pour , ).
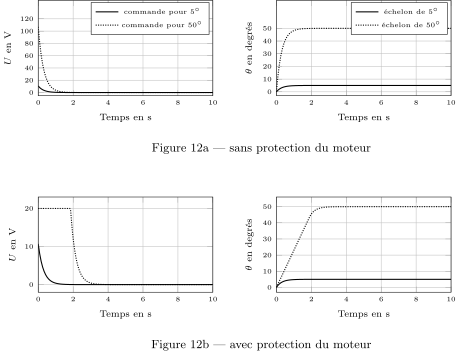
Tension maximale admissible par le moteur : . Simulations pour des échelons de et de , sans (Figure 12a) puis avec (Figure 12b) protection du moteur :
Q23. Tracer les diagrammes de Bode asymptotiques et réels de non corrigée (pulsations caractéristiques, pentes).
Q24. Compléter le tableau des performances du système non corrigé, non perturbé.
Q25. Origine physique de (hors frottements) ; bloc de la Figure 8 où intervient cette perturbation.
Q26. L'exigence d'erreur due à une perturbation en échelon est-elle validée ? Proposer un correcteur.
Q27. Choisir et parmi les valeurs proposées pour valider le cahier des charges ; synthèse.
Q28. Dans quel cas est-elle dépassée ? Composant à placer en sortie de variateur ; effet sur la rapidité pour l'échelon de forte amplitude.
Corrigé
Q23. : intégrateur de gain et premier ordre de pulsation de cassure .
- Gain asymptotique : pour , droite de pente passant par en (elle couperait en ) ; elle vaut en ; au-delà, pente ( en ). L'asymptote coupe sur ce second segment, en .
- Gain réel : sous l'asymptote en , soit ; il coupe en (résolution de ).
- Phase : , asymptotes puis , en , en , en ; elle n'atteint jamais .
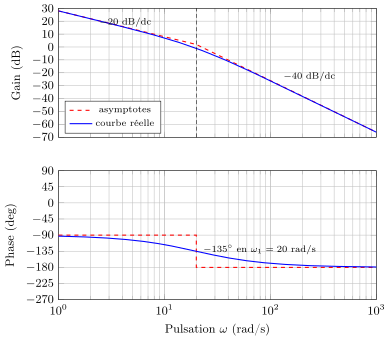
Ce que le correcteur attend : l'intégrateur place le gain asymptotique à en (et non à en basse fréquence) ; la cassure à se lit sur l'échelle logarithmique, entre et .
Q24. Marge de phase : . Marge de gain : la phase reste au-dessus de , elle est infinie. Sur la Figure 10 : premier maximum , soit ; la sortie passe sous vers et entre définitivement dans la bande vers . La FTBO est de classe : écart statique nul pour un échelon.
| Performance | Critère | Niveau | Validation |
|---|---|---|---|
| Stabilité | Marge de phase | (exigé ) | non |
| Marge de gain | infinie (exigé ) | oui | |
| Dépassement | (exigé ) | non | |
| Précision | Erreur statique | nulle (classe 1), exigé | oui |
| Rapidité | Temps de réponse à | (exigé de l'ordre de ) | non (trop rapide) |
Contrôle par le calcul : la boucle fermée est un second ordre de pulsation et d'amortissement , d'où , cohérent avec la lecture. Le premier minimum ( pour , pour la valeur reprise en II.4) frôle la limite de la bande : selon qu'il en sort ou non, vaut ou (fin du premier dépassement). Dans les deux cas la conclusion est la même : le système non corrigé est trop peu amorti et nettement plus vif que la seconde visée. Ce que le correcteur attend : chaque critère chiffré (rapport du jury) ; pour la rapidité, la remarque du tableau 2 (« ni trop lent, ni trop rapide ») justifie le « non », même si un lecteur indulgent de « ordre de la seconde » pourrait accepter .
100 % gratuit
La suite du corrigé est sur Adloun
Le corrigé rédigé en entier, question par question, et le tuteur pour poser des questions sur ce sujet.
Voir le corrigé complet, gratuitementInscription gratuite en 30 secondes (e-mail, nom d'utilisateur, mot de passe, classe ou profil), sans carte bancaire : arrivée directe sur le corrigé.