Corrigé CCINP 2025 Sciences industrielles PSI — Partie I.1 (Q1 à Q5) : Structure du pont roulant : chaîne de puissance et hyperstatisme
Sujet officiel du concours CCINP, session 2025, épreuve Sciences industrielles PSI. Corrigé rédigé par Ibrahim Alame.
Sujet officiel (PDF, site du concours)
Énoncé
Un pont roulant d'essai (Schneider Electric, ) se déplace selon sur deux rails. Figure 1 : photographie d'un pont industriel ; figure 2 : vues du pont étudié, vertical ascendant.
Cahier des charges partiel : distance de déplacement au plus ; temps de déplacement au plus ; accélération limitée à (pas de glissement des roues) ; masse transportée au plus.
Deux motoréducteurs (un par rail, chacun entraînant une roue qui roule sans glisser), pilotés ensemble par un hacheur alimenté sous ; un codeur incrémental mesure la position du rotor de chaque moteur. Le schéma-bloc multiphysique à compléter figure sur le document réponse (DR).
Q1. Relier correctement les blocs du modèle multiphysique (DR).
Réducteur de rapport , roues de rayon , vitesse maximale d'un moteur sous .
Q2. Calculer la vitesse maximale du pont ; le temps de déplacement peut-il être respecté ?
Sur chaque rail (droit : points ; gauche : ), le pont porte deux galets d'axes , dont un motorisé, et deux galets non motorisés d'axes , tous en liaison pivot avec le pont ; chaque contact galet-rail est ponctuel, de normale ou .
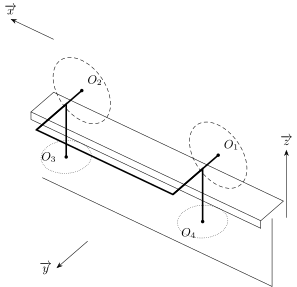
Figure 3 — Schéma cinématique partiel du pont sur un rail (gauche ou droite) : galets (motorisé) et d'axe , galets et d'axe .
Q3. Tracer le graphe de liaisons du modèle complet pont/rails (2 rails, 8 galets).
Q4. Liaisons parfaites : calculer le degré d'hyperstatisme, en précisant mobilités utiles et internes.
Q5. Indiquer les galets à régler pour rendre le modèle isostatique.
Corrigé
Q1. Remarque préalable : le document réponse ( pages, rendu seul par le candidat) n'est pas joint au sujet public ( pages d'énoncé) ; aucune de ses pages ne reproduit le schéma-bloc à compléter. On décrit donc les liaisons attendues, sans les blocs exacts du DR. Celui-ci rassemble les composants d'un modèle multiphysique acausal : chaque lien est un flux de puissance (électrique : tension et courant ; mécanique de rotation : couple et vitesse angulaire ; de translation : effort et vitesse), pas un signal orienté. La chaîne de puissance du pont, selon l'axe étudié, se relie ainsi :
- la source de tension continue de alimente le hacheur par ses deux bornes (borne et référence) ; le hacheur reçoit en outre sa commande (rapport cyclique) ;
- la sortie du hacheur (deux bornes) alimente les deux moteurs en parallèle : chaque moteur est relié par ses deux bornes électriques aux deux bornes de sortie du hacheur (un moteur ne se branche jamais par un seul fil) ;
- l'arbre de chaque moteur entraîne l'entrée de son réducteur ; la sortie du réducteur entraîne la roue ; la roue transforme la rotation en translation du pont (rayon ) ; les deux roues agissent sur la même masse, celle du pont ;
- le carter (stator) des moteurs et le support des réducteurs sont liés au pont ; la référence de la translation est le bâti (rails) ;
- le codeur incrémental se branche sur l'arbre moteur, entre le rotor et le stator (il mesure , d'où ), et non en sortie de réducteur ; sa sortie est un signal de mesure.
100 % gratuit
La suite du corrigé est sur Adloun
Le corrigé rédigé en entier, question par question, et le tuteur pour poser des questions sur ce sujet.
Voir le corrigé complet, gratuitementInscription gratuite en 30 secondes (e-mail, nom d'utilisateur, mot de passe, classe ou profil), sans carte bancaire : arrivée directe sur le corrigé.