Corrigé CCINP 2026 Sciences industrielles MP — Partie II (Q10 à Q20) : Basculement en virage : inertie, torseur dynamique, PFD
Sujet officiel du concours CCINP, session 2026, épreuve Sciences industrielles MP. Corrigé rédigé par Ibrahim Alame.
Sujet officiel (PDF, site du concours)
Énoncé
Exigence 1.1.1 : pas de basculement dans un virage de rayon pris à .
Modèle inertiel (Figure 5).
Seules comptent les inerties des stators M1, M2 (cylindres homogènes d'axe , diamètre , hauteur , masse ), du châssis C (pavé , masse , posé sur les stators, ses faces latérales dans le plan des sections extrêmes des stators) et du réservoir R (pavé , masse , posé sur le châssis), tous symétriques par rapport au plan . On note . Donnée (cylindre homogène d'axe , rayon , hauteur , masse ) :
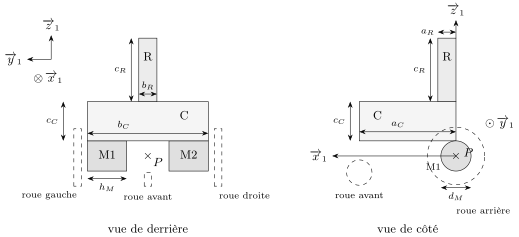
{ Figure 5 — Modèle géométrique et inertiel du robot.}
Modèle dynamique.
Robot assimilé au châssis 1 (masse ), et constants, paramétrage de la Figure 4 ( à la hauteur des axes de roues). Une roue folle (Figure 6) : , , ; actions du sol : glisseurs en (roue 2), (roue 3), (roue 4). Données (dont les efforts normaux issus du PFD, avec ) :
Deux roues folles (Figure 7, photographie) : roues folles 4 et 5 de même voie que les roues arrière, contacts et ; au basculement, deux roues décollent ensemble.
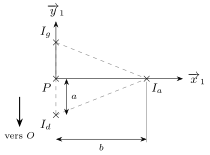
{ Figure 6 — Contacts au sol avec une roue folle (vue de dessus).}
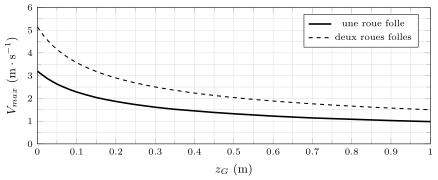
{ Figure 8 — Vitesse maximale avant basculement dans un virage de rayon .}
Q10. Pourquoi ?
Q11. Calculer et .
Q12. Matrice d'inertie de M1 en dans .
Q13. Exprimer .
Q14. En déduire l'inertie de M1 autour de .
Q15. Résultante dynamique dans .
Q16. Moment dynamique dans .
Q17. Théorème de la résultante dynamique (une roue folle) : trois équations.
Q18. Quelle roue décolle à la vitesse limite, et quel l'annonce ?
Q19. Deux roues folles : effet de et de sur .
Q20. Valeurs de évitant le basculement (une ou deux roues folles).
Corrigé
Q10. Chacun des quatre solides pris en compte est symétrique par rapport au plan : le châssis et le réservoir individuellement, et les deux stators M1 et M2 l'un de l'autre (mêmes dimensions, même masse, positions symétriques). Le centre d'inertie d'un ensemble possédant un plan de symétrie matérielle appartient à ce plan, donc et .
Q11. Coordonnées des centres d'inertie dans , lues sur la figure 5 ( est au centre des stators ; le châssis repose sur les stators, dont le rayon est ; les bords arrière du châssis et du réservoir sont à l'aplomb de ) :
| Solide | masse | ||
|---|---|---|---|
| stators M1, M2 | chacun | ||
| châssis C | |||
| réservoir R |
Avec (seules masses du modèle), la définition du barycentre donne :
Q12. Le stator M1 est un cylindre d'axe , de rayon : on applique la matrice donnée en remplaçant par (l'axe de révolution porte le terme ), avec :
100 % gratuit
La suite du corrigé est sur Adloun
Le corrigé rédigé en entier, question par question, et le tuteur pour poser des questions sur ce sujet.
Voir le corrigé complet, gratuitementInscription gratuite en 30 secondes (e-mail, nom d'utilisateur, mot de passe, classe ou profil), sans carte bancaire : arrivée directe sur le corrigé.