Corrigé CCINP 2026 Sciences industrielles MP — Partie III (Q21 à Q33) : Asservissement en lacet : modèle du moteur, correcteur à avance de phase
Sujet officiel du concours CCINP, session 2026, épreuve Sciences industrielles MP. Corrigé rédigé par Ibrahim Alame.
Sujet officiel (PDF, site du concours)
Énoncé
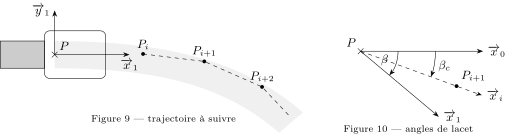
Conditions de Heaviside ; transformée de Laplace de . La vitesse d'avance est constante ; la trajectoire est discrétisée en points , chacun définissant un angle de lacet de consigne ; le lacet du robot est (Figures 9 et 10).
Asservissement en lacet (Figure 11) : , mesuré par une centrale d'inertie, est comparé à ; l'écart passe par le correcteur puis l'adaptateur de gain , qui fournit . Les moteurs MG et MD, chacun asservi en vitesse (Figure 12), reçoivent et ; les transmissions TG et TD donnent les distances et parcourues par et , et .
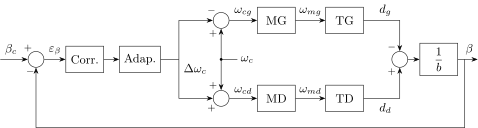
{ Figure 11 — Schéma-bloc fonctionnel simplifié de l'asservissement en lacet.}
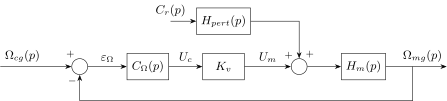
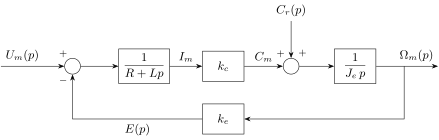
{ Figure 12 — Asservissement en vitesse du moteur gauche (le droit est identique).}
Modèle du moteur et données :
| équation électrique | |
|---|---|
| [8pt] équation mécanique | ( : inertie ramenée sur l'arbre moteur) |
| [8pt] couplage | , |
| inerties | roue arrière ; arbre moteur |
| masse | (module haute pression et réservoir de plein) |
| transmission | , rayon de roue |
| à partir de Q25 | ; adaptateur : gain pur |
| [8pt] à partir de Q29 | |
| [8pt] avance de phase | |
| [8pt] |
| Id | exigence | critère |
|---|---|---|
| 1.1.3.2.1 | erreur statique | nulle |
| 1.1.3.2.2 | rapidité | |
| bande passante à | ||
| 1.1.3.2.3 | stabilité | ; |
| 1.1.3.2.4 | dépassement | |
| 1.3 | charge maximale |
{ Extrait du diagramme des exigences (Figure 18) : exigences dérivées de 1.1.3.2 « Asservissement du lacet », et exigence 1.3.}
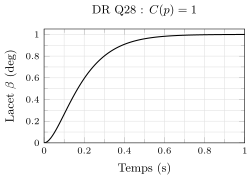
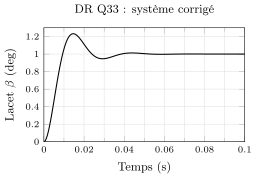
{ Réponses indicielles du document réponse ().}
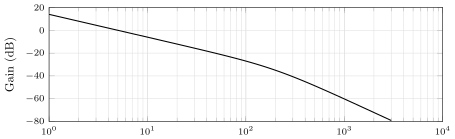
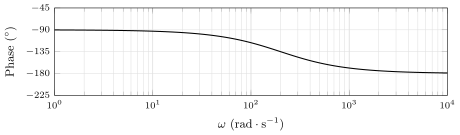
{ DR Q32 — Diagrammes de Bode de corrigée, pour .}
Q21. Transformées de Laplace ; schéma-bloc du moteur.
Q22. Formes canoniques de et ; paramètres de .
Q23. quand ; encadrement.
Q24. Influence de la quantité de peinture sur le moteur.
Q25. Pour : signes de , , évolutions de , .
Q26. .
Q27. Boucle ouverte .
Q28. Réponse non corrigée face aux exigences temporelles.
Q29. Justifier l'avance de phase.
Q30. et pour une action sur une décade depuis la cassure de .
Q31. Bode du correcteur ().
Q32. Valeurs de (stabilité, bande passante), en .
Q33. Conclure sur les exigences 1.1.3.2.
Corrigé
Q21. Conditions initiales nulles (Heaviside), :
On en tire la chaîne de blocs : , , , et la boucle interne de la force contre-électromotrice .
Q22. Par superposition (système linéaire) :
Fonction de transfert moteur (), mise sous forme canonique en divisant par :
Par identification avec la figure 12, , d'où
est un deuxième ordre de paramètres
Si l'inductance est négligeable, avec (constante de temps électromécanique) : c'est la forme du premier ordre retenue à partir de Q25.
Q23. On écrit l'égalité des énergies cinétiques entre le robot réel et le modèle équivalent. En ligne droite (), signifie que la distance parcourue vaut : la roue est entraînée en prise directe par le moteur et . Le châssis étant en translation, les rotors et les roues tournent à par rapport au sol. Énergie cinétique du robot (roues folles négligées) :
Cette énergie est fournie par les deux moteurs identiques ; chacun voit donc la moitié de la charge : , soit
Encadrement. La masse maximale est (module haute pression, réservoir de plein). La masse minimale se lit de deux façons voisines : réservoir vide, on retranche environ de peinture (masse volumique ), soit ; ou robot sans sa charge maximale de (exigence 1.3), soit . Avec :
- à : à à ;
- : .
Le terme de masse est prépondérant ; est négligeable (mille fois plus petit que ).
Ce que le correcteur attend : le partage entre les deux moteurs (« ramenée sur l'arbre d'un seul moteur », ) : chaque moteur n'entraîne que sa roue et la moitié de la masse. L'inertie totale ( à ) serait celle vue par un moteur unique entraînant les deux roues.
Q24. La quantité de peinture fait varier , donc (Q23), d'un facteur voisin de (de à selon la masse à vide retenue) entre réservoir vide et réservoir plein. Dans (Q22) :
- le gain statique ne dépend pas de : la vitesse atteinte en régime permanent est inchangée ;
- diminue et augmente (de même augmente) : plus le réservoir est plein, plus le moteur est lent (et amorti).
100 % gratuit
La suite du corrigé est sur Adloun
Le corrigé rédigé en entier, question par question, et le tuteur pour poser des questions sur ce sujet.
Voir le corrigé complet, gratuitementInscription gratuite en 30 secondes (e-mail, nom d'utilisateur, mot de passe, classe ou profil), sans carte bancaire : arrivée directe sur le corrigé.