Corrigé Centrale 2026 S2I PSI — Partie B (Q5 à Q10) : Modèle de roulis à basse vitesse : un pendule inversé instable
Sujet officiel du concours Centrale, session 2026, épreuve S2I PSI. Corrigé rédigé par Ibrahim Alame.
Sujet officiel (PDF, site du concours)
Énoncé
Le scooter suit une trajectoire rectiligne ; on étudie son roulis (figure 6). Mêmes solides et mêmes notations qu'en partie A (, masse , points de contact et ).
- lié au sol, vertical ascendant, galiléen ;
- lié à l'ensemble \{cadre + pilote\} (1), avec ; angle de roulis ; matrice d'inertie ;
- fourche (2) de masse négligée, bloquée par rapport à (1) dans cette partie ; angle de chasse autour de ;
- roues (3) et (4) de rayon , de masse et d'inertie négligées, roulement sans glissement en et , ; ( : déport de la fourche) ; .
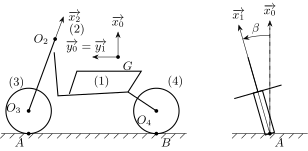
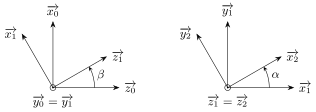
Figure 6 — Paramétrage du scooter : vue de côté, vue arrière (roulis ) et figures de changement de base (dessin simplifié).
Q5. Faire le bilan des actions mécaniques extérieures à et écrire leurs torseurs.
Q6. Par dérivation vectorielle de dans , calculer et l'exprimer dans en fonction de , , et de la géométrie.
Q7. Calculer le moment dynamique en de (1) dans son mouvement par rapport à (0), puis le moment dynamique en suivant .
Q8. Par le théorème du moment dynamique en projeté sur , écrire l'équation du mouvement sous la forme .
Après une petite perturbation, et ; la linéarisation de Q8 donne avec .
Q9. Par la transformation de Laplace, montrer que le comportement se représente par le schéma-bloc de la figure 7 (, traité comme un signal d'entrée) ; exprimer et .
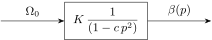
Figure 7 — Modèle dynamique de l'angle de roulis de l'ensemble \{pilote + scooter\}.
Q10. Conclure quant à la stabilité du scooter.
Corrigé
Q5. On isole ; les liaisons pivots internes, le frein et la direction sont des actions intérieures. Actions extérieures :
- la pesanteur : ;
- le sol sur la roue avant, liaison sphère-plan avec frottement de normale : ;
- le sol sur la roue arrière : .
, sont les efforts normaux () ; les composantes tangentielles, que le frottement autorise (roulement sans glissement). Les moments sont nuls aux points de contact (résistance au roulement et au pivotement négligées). Soit 6 inconnues de liaison, plus le poids connu.
Q6. Le scooter avance en ligne droite : les points de contact et restent sur une droite du sol de direction , que l'on prend passant par ; l'ensemble (1) y roule autour de cette droite. Interprétation (le sujet ne le précise pas) : désigne la vitesse d'avance du scooter, c'est-à-dire celle des points de contact, d'où avec . Avec la chaîne :
Le vecteur rotation est , donc et , étant fixe. D'où
100 % gratuit
La suite du corrigé est sur Adloun
Le corrigé rédigé en entier, question par question, et le tuteur pour poser des questions sur ce sujet.
Voir le corrigé complet, gratuitementInscription gratuite en 30 secondes (e-mail, nom d'utilisateur, mot de passe, classe ou profil), sans carte bancaire : arrivée directe sur le corrigé.