Corrigé Centrale 2026 S2I PSI — Partie C (Q11 à Q16) : Actionneur gyroscopique et échec de la correction proportionnelle
Sujet officiel du concours Centrale, session 2026, épreuve S2I PSI. Corrigé rédigé par Ibrahim Alame.
Sujet officiel (PDF, site du concours)
Énoncé
I — Modélisation du gyroscope.
Un actionneur gyroscopique est fixé sur le cadre (1) : un volant d'inertie (V), entraîné à vitesse constante, tourne dans un support piloté (S) ; une machine électrique commande l'angle du support (figure 8).
- , lié à \{cadre + pilote\} (1), est supposé galiléen (vitesse constante, ligne droite) ;
- lié à (S), , ; masse de (S) négligée ;
- lié au volant, ; , vitesse de rotation constante de (V) par rapport à (S) autour de ; centre d'inertie et ;
- actions : , ; pesanteur négligée ; moment dynamique de (S) négligé devant celui de (V).
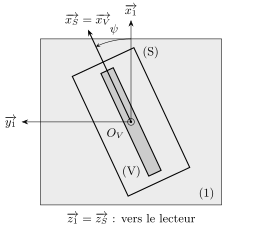
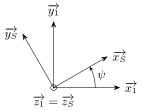
Figure 8 — Gyroscope piloté : schéma simplifié vu selon (le sujet donne un modèle 3D en perspective, où apparaît de l'autre côté de ; on dessine ici dans le sens direct autour de ) et figure de changement de base.
Q11. Tracer le graphe de structure reliant (1), (S) et (V) avec toutes les actions mécaniques sur (S) et (V).
Q12. Proposer une démarche pour obtenir en fonction de .
Q13. Calculer dans la base .
Q14. Suivre cette démarche et exprimer en fonction de .
II — Loi de commande avec retour sur l'angle de roulis.
À basse vitesse en ligne droite (, ), le modèle complet donne ( : moment d'inertie de (1) autour de ) :
Avec un correcteur proportionnel , on obtient le schéma-bloc de la figure 9.
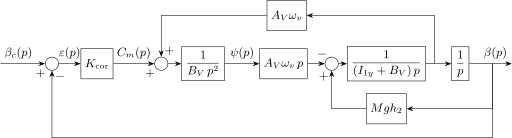
Figure 9 — Asservissement de l'angle de roulis avec un correcteur proportionnel.
Q15. Exprimer sous forme canonique la fonction de transfert en boucle fermée .
Q16. Conclure sur le comportement du scooter gyrostabilisé ainsi corrigé et sur le respect du cahier des charges.
Corrigé
Q11. Graphe de structure : deux liaisons pivots en série entre le cadre et le volant, et les actions extérieures appliquées à (S) et (V).
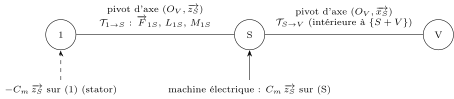
Le stator de la machine est lié à (1) ; la pesanteur est négligée ; le volant n'est soumis qu'à l'action de (S). La liaison 1--S laisse libre la rotation (d'où l'absence de moment sur dans ), la liaison S--V la rotation propre du volant.
Q12. Démarche :
- isoler l'ensemble (et non (S) seul, pour ne pas faire intervenir l'action inconnue de (V) sur (S), dont le moment sur n'est pas nul) ;
- bilan des actions extérieures à : (moment en sans composante sur ) et (couple ) ;
- appliquer le théorème du moment dynamique à dans galiléen, en , projeté sur : c'est l'équation qui élimine les inconnues de liaison , , : (moment dynamique de (S) négligé) ;
- calculer (Q13) puis le dériver dans : est fixe dans , donc .
100 % gratuit
La suite du corrigé est sur Adloun
Le corrigé rédigé en entier, question par question, et le tuteur pour poser des questions sur ce sujet.
Voir le corrigé complet, gratuitementInscription gratuite en 30 secondes (e-mail, nom d'utilisateur, mot de passe, classe ou profil), sans carte bancaire : arrivée directe sur le corrigé.