Corrigé Mines-Ponts 2026 Sciences industrielles PSI — Partie 6 (Q13 à Q21) : Dynamique de l'axe X, efforts dans le guidage et identification du frottement par moindres carrés
Sujet officiel du concours Mines-Ponts, session 2026, épreuve Sciences industrielles PSI. Corrigé rédigé par Ibrahim Alame.
Sujet officiel (PDF, site du concours)
Énoncé
lié au carter (0), galiléen, pesanteur . Induit X (1) : centre d'inertie , ; miroir (2), encastré sur (1) : , . Paramétrage : , , , avec , , . Actions : du guidage ; de l'encastrement ; motrice . Notation : , .
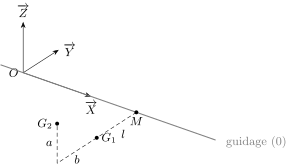
{ Figure C — Géométrie de l'axe X (Annexe 4).}
MLS : , . Limites du guidage (moments en ) :
Q13. Liaison 0/1 parfaite : loi reliant , , , .
Q14. Force motrice nécessaire (phase à justifier) ; conclure sur 1.3.2.
Q15. Glissière 0/1 parfaite : forme de en .
Q16. Expressions des inconnues non nulles de en .
Q17. Valeurs dans la phase la plus contraignante ; conclure.
Essais : frottement du guidage selon ( points , ) ; on cherche minimisant , soit (1) et (2).
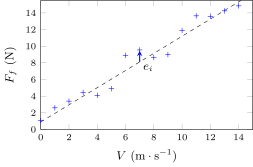
{ Figure D — Relevé et droite (valeurs lues).}
Q18. Méthode, type d'apprentissage, nom de , sens de (1)-(2), expression de .
Q19. Mettre sous la forme , .
Q20. Exprimer en fonction des .
Estimation : , . Tracé simplifié dans les deux sens : fonction impaire, saut de à en , en . Blocs : zone morte de seuil ( si , sinon) ; Sgn (, 0 en 0).
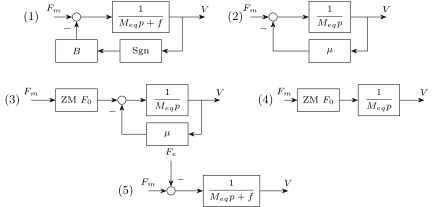
{ Figure E — Les cinq modèles proposés (ZM : zone morte de seuil ).}
Q21. Choisir et justifier le modèle ; identifier ses paramètres.
Corrigé
Q13. Système isolé : (induit X et miroir, encastrés l'un sur l'autre), en translation rectiligne selon par rapport à , galiléen. Actions extérieures : poids de (1) et de (2), selon ; action du guidage ; action motrice du MLS (action à distance de l'inducteur, lié à (0), sur l'induit). L'action est intérieure à et n'intervient pas.
Hypothèse : liaison glissière 0/1 parfaite. Elle ne transmet aucun effort dans sa direction de mobilité : (ce qui ne veut pas dire que est nul : il reste cinq composantes).
Théorème : théorème de la résultante dynamique appliqué à , projeté sur . Tous les points de ont l'accélération , donc ; en projection, le poids ne contribue pas et :
Q14. est proportionnelle à l'accélération ; son module est maximal quand , c'est-à-dire en phase d'accélération (ou, au signe près, en décélération ). En phase d'usinage (), dans ce modèle sans frottement. Sur :
Conclusion (exigence 1.3.2) : : le moteur produit l'effort nécessaire pour avec un coefficient de sécurité de 5 (réserve disponible pour les frottements et les charges non modélisés).
Q15. Une glissière parfaite de direction ne transmet ni force selon ; elle transmet les deux autres composantes de résultante et les trois composantes de moment, en tout point :
Q16. Démarche. On isole et on applique le principe fondamental de la dynamique (et non de la statique : l'axe accélère) au point , dans galiléen.
Torseur dynamique. Le mouvement est une translation : et le moment dynamique en vaut , avec . Avec et :
Moments en des actions extérieures. Poids : et . Force motrice : . Guidage : .
Théorème de la résultante dynamique : selon on retrouve Q13 ; selon : ; selon : .
100 % gratuit
La suite du corrigé est sur Adloun
Le corrigé rédigé en entier, question par question, et le tuteur pour poser des questions sur ce sujet.
Voir le corrigé complet, gratuitementInscription gratuite en 30 secondes (e-mail, nom d'utilisateur, mot de passe, classe ou profil), sans carte bancaire : arrivée directe sur le corrigé.