Corrigé Mines-Ponts 2026 Sciences industrielles PSI — Parties 8 et 9 (Q27 à Q35) : Boucle de vitesse PI, boucle de position à avance de phase et synthèse des performances
Sujet officiel du concours Mines-Ponts, session 2026, épreuve Sciences industrielles PSI. Corrigé rédigé par Ibrahim Alame.
Sujet officiel (PDF, site du concours)
Énoncé
La boucle de courant permet d'écrire . Asservissement en cascade (Annexe 6) :
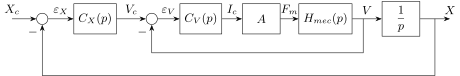
{ Figure G — Asservissement de position en cascade (boucle de vitesse interne).}
Boucle de vitesse (exigence 1.3.4) : erreur statique nulle pour ; bande passante à en boucle fermée égale à . On essaie , puis ; un choix de réduit la boucle ouverte à , avec .
Boucle de position (exigences 1.3.5) : erreur statique nulle pour ; retard de traînage inférieur à ; marge de phase de l'ordre de à ; . La boucle de vitesse réglée est remplacée par (Q29) ; correcteur à avance de phase (Annexe 7) :
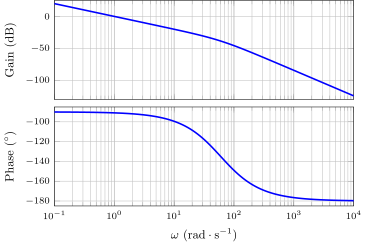
{ Figure H — Réponse fréquentielle en boucle ouverte de position avant correction ().}
Q27. Montrer que ne satisfait pas l'exigence de précision.
Q28. Le PI est-il pertinent pour la précision ?
Q29. : expressions de , ; valeur de pour la rapidité.
Q30. Bilan de la boucle de vitesse vis-à-vis de l'Annexe 6.
Q31. Pourquoi l'avance de phase respecte-t-elle l'exigence de précision ?
Q32. Gain en décibels du correcteur en , en fonction de et .
Q33. Étapes de réglage ; valeurs de et .
Q34. Valeurs de , , à partir de la figure H.
Q35. Au vu des réponses simulées (figure I : échelon unitaire ; consigne issue du trapèze de vitesse), conclure sur et le retard de traînage.
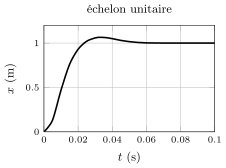
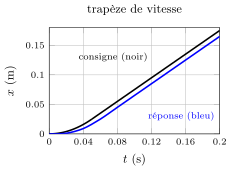
{ Figure I — Réponses simulées de l'axe corrigé (valeurs lues sur le cahier réponses).}
Corrigé
Modèle mécanique. est la partie linéaire du modèle retenu en Q21 (théorème de la résultante dynamique, frottement visqueux ; le frottement sec est traité comme une perturbation) :
(, ).
Q27. Avec , la fonction de transfert en boucle ouverte de la boucle de vitesse, , est de classe 0 (aucune intégration). Pour un échelon , le théorème de la valeur finale donne une erreur statique
On peut la réduire en augmentant , jamais l'annuler (et un gain trop grand dégrade la stabilité une fois les autres constantes de temps prises en compte). Le frottement sec, perturbation constante entrant après le correcteur, créerait de plus une erreur permanente. L'exigence « erreur statique nulle » n'est pas satisfaite.
Q28. Le correcteur PI s'écrit : il contient une intégration, qui rend la boucle ouverte de vitesse de classe 1. Si la boucle fermée est stable, l'erreur statique vis-à-vis d'un échelon de consigne est nulle ; l'intégration étant placée dans le correcteur, en amont du point d'entrée des perturbations (frottement sec), l'erreur due à une perturbation en échelon est également nulle. Le choix est pertinent pour la précision, sous réserve de stabilité (vérifiée en Q29 : la boucle fermée est un premier ordre).
Choix de . En prenant (compensation du pôle mécanique),
ce qui est bien la forme simplifiée annoncée avec : la donnée de l'énoncé confirme le modèle adopté.
Q29. Retour unitaire :
Rapidité. Pour un premier ordre, le gain en boucle fermée vaut exactement à la pulsation de coupure . L'exigence impose
Unités : est en , comme une pulsation.
100 % gratuit
La suite du corrigé est sur Adloun
Le corrigé rédigé en entier, question par question, et le tuteur pour poser des questions sur ce sujet.
Voir le corrigé complet, gratuitementInscription gratuite en 30 secondes (e-mail, nom d'utilisateur, mot de passe, classe ou profil), sans carte bancaire : arrivée directe sur le corrigé.