Corrigé X 2025 Physique et SI MP — SI, partie 1 (Q1 à Q4) : Exosquelette actif : équation du mouvement du coude, masse portée, mesure de m1l1 sur plateforme d'effort, profil de vitesse triangulaire
Sujet officiel du concours X, session 2025, épreuve Physique et SI MP. Corrigé rédigé par Ibrahim Alame.
Sujet officiel (PDF, site du concours)
Énoncé
On étudie l'exosquelette de bras ABLE (CEA LIST) : figures 1 et 2 du sujet, deux photographies (robots ABLE-7D portés par un utilisateur ; robot ABLE 1D : support de la motorisation, attache du bras, articulation, coulisse articulée, chariot d'attache de l'avant-bras). Seul le degré de liberté de flexion/extension du coude est étudié, le bras étant fixe et vertical.
Repère lié au bras ; repère lié à l'avant-bras , , . ; masse de l'avant-bras et de la main, moment d'inertie autour de ; ; frottement visqueux au coude ; couple exercé par l'humain .
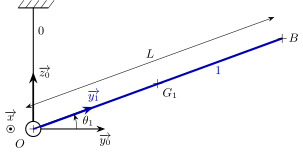
{Figure 3 — Paramétrage du coude ().}
Q1. Établir l'équation différentielle du mouvement de l'avant-bras ; en préciser l'origine.
Q2. Modifier cette équation si une masse ponctuelle est placée en et déplacée par l'utilisateur.
Mesure de .
Le patient se tient vertical sur une plateforme d'effort ; étude dans le plan . est le point de contact avec le sol ; la plateforme mesure la force verticale et le moment en , , exercés par le sol sur le patient ; . Bras collé le long du corps, le patient fléchit et étend lentement le coude.
Q3. Schéma paramétré de l'essai ; comment obtenir à partir des mesures ?
Mesure de .
Figure 4 du sujet (rendu d'un patient) : l'avant-bras passe d'une position initiale basse à une position finale où l'index vise une cible, l'angle étant repéré depuis l'horizontale (). La figure 5 donne la vitesse angulaire mesurée ; on l'approche par un profil triangulaire (figure 6) : l'avant-bras va de à en un temps , vitesse maximale .
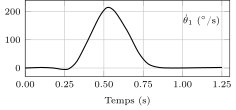
{Figure 5 — Vitesse angulaire mesurée lors d'une expérience type (pic d'environ vers ).}
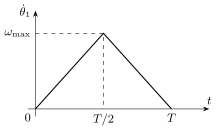
{Figure 6 — Profil de vitesse angulaire adopté.}
Q4. Relation entre , et ; valeur de en pour et .
Corrigé
Q1. Isolement : l'avant-bras . Référentiel : , lié au bras supposé fixe, considéré comme galiléen. Hypothèses : solide indéformable, liaison pivot d'axe entre et parfaite hormis le frottement visqueux modélisé à part, problème plan.
Bilan des actions mécaniques extérieures sur , par leurs moments en projetés sur :
- liaison pivot (parfaite) : moment nul sur l'axe ;
- couple de frottement visqueux : ;
- couple de l'humain (muscles du bras) : ;
- pesanteur, glisseur en : avec et ,
Moment dynamique : est fixe dans et l'axe est fixe, donc .
Théorème du moment dynamique appliqué à en , en projection sur (l'inconnue de liaison disparaît) :
C'est une équation différentielle non linéaire (terme en ) du second ordre. Le même résultat s'obtient par le théorème de l'énergie cinétique, et . Le couple de pesanteur est maximal pour l'avant-bras horizontal () et nul pour l'avant-bras vertical.
100 % gratuit
La suite du corrigé est sur Adloun
Le corrigé rédigé en entier, question par question, et le tuteur pour poser des questions sur ce sujet.
Voir le corrigé complet, gratuitementInscription gratuite en 30 secondes (e-mail, nom d'utilisateur, mot de passe, classe ou profil), sans carte bancaire : arrivée directe sur le corrigé.