Corrigé X 2025 Physique et SI MP — SI, partie 2 (Q5 à Q10) : Interaction robot-humain : fermeture géométrique, puissances, énergie cinétique, théorème de l'énergie cinétique, linéarisation
Sujet officiel du concours X, session 2025, épreuve Physique et SI MP. Corrigé rédigé par Ibrahim Alame.
Sujet officiel (PDF, site du concours)
Énoncé
L'axe du robot ne peut pas coïncider exactement avec celui du coude : une chaîne cinématique particulière relie l'exosquelette à l'avant-bras (figure 7). Notations de la partie 1 conservées (, , , , , , , ).
Le bâti du robot est lié au bras ; , , . Solide (mû par le moteur) : repère , pivot d'axe par rapport à , . Solide : glissière de direction par rapport à et tige liée à par une pivot d'axe . ( constant), ( variable).
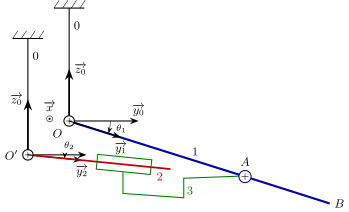
{Figure 7 — Implantation de l'exosquelette (ici et ).}
Q5. Relation entre et , fonction de , et .
Q6. Montrer que lorsque .
Suite.
On pose désormais . Solide : moment d'inertie autour de , masse , ; masse et inertie de négligeables. Le moteur exerce le couple sur ; pivot : frottement fluide de coefficient et frottement sec modélisé par un couple constant ; autres liaisons parfaites.
Q7. Puissance des efforts extérieurs et puissance intérieure ; détailler les termes.
Q8. Énergie cinétique de l'ensemble en mouvement.
Q9. Montrer (théorème et système précisés) que (équation (3)) ; exprimer , et .
Le moteur est piloté en couple. On linéarise autour de (variations de acceptables), avec ( couple d'équilibre) et .
Q10. Relation linéaire entre et ; expression de .
Corrigé
Q5. Fermeture géométrique de la chaîne –––– :
avec et . En projection sur et :
On élimine l'inconnue par le quotient (licite : sur , et ) :
Forme équivalente, en projetant la fermeture sur (perpendiculaire à ), avec , et :
(La projection sur donnerait la course de la glissière, .)
Q6. De la seconde forme, . La solution voisine de est exclue, puisque l'expression de tend vers quand ; donc et, au premier ordre en :
Géométriquement : l'axe du robot est très proche de l'axe du coude devant la distance du point d'attache , et les droites et sont presque parallèles. La glissière et les deux pivots absorbent le défaut d'alignement des axes sans contraindre l'articulation.
100 % gratuit
La suite du corrigé est sur Adloun
Le corrigé rédigé en entier, question par question, et le tuteur pour poser des questions sur ce sujet.
Voir le corrigé complet, gratuitementInscription gratuite en 30 secondes (e-mail, nom d'utilisateur, mot de passe, classe ou profil), sans carte bancaire : arrivée directe sur le corrigé.