Corrigé X 2025 Physique et SI MP — SI, partie 3 (Q11 à Q17) : Asservissement de position à boucle de vitesse : schéma-bloc, codeur incrémental, PI par compensation de pôle, précision, marge de phase, rapidité
Sujet officiel du concours X, session 2025, épreuve Physique et SI MP. Corrigé rédigé par Ibrahim Alame.
Sujet officiel (PDF, site du concours)
Énoncé
Modèle linéarisé de Q10 : , avec et . Utilisateur passif (assistance complète, rééducation) ou actif (ses actions sont prises en compte comme un contrôle volontaire). Commande : asservissement de position incluant une boucle interne de vitesse. L'angle est mesuré par un codeur incrémental de gain unitaire ; est calculée à partir de ce signal. La consigne suit la loi de la partie 1 (intégrale du profil de la figure 6).
Correcteur de la boucle de vitesse : (4), dont la sortie est le couple ; correcteur de la boucle de position : gain proportionnel .
| Critère | Niveau |
|---|---|
| Stabilité : marge de phase | |
| Rapidité | optimale () |
| Erreur en position (échelon unitaire) | nulle |
| Erreur en vitesse (rampe unitaire) | |
| Erreur en accélération (parabole unitaire) | finie |
{ Cahier des charges.}
Q11. Schéma-bloc du modèle de commande en boucle fermée de position (équation linéarisée, boucle de vitesse interne).
Q12. Information brute délivrée par un codeur incrémental ; obtention de la vitesse angulaire.
On règle d'abord la boucle de vitesse pour que sa fonction de transfert en boucle fermée soit un premier ordre de gain unitaire et de constante de temps .
Q13. Réglage par compensation de pôle : en fonction de et ; montrer que est du premier ordre ; valeur de .
Boucle ouverte de position (retour unitaire) : (5), .
Q14. Précision pour un échelon ; erreurs pour une rampe unitaire et pour une parabole ; conclusion vis-à-vis du cahier des charges.
Q15. Valeur de donnant la marge de phase du cahier des charges ; application numérique.
Q16. Valeur de donnant la réponse en boucle fermée la plus rapide (dépassement permis).
On retient le plus grand respectant la marge de phase et l'on simule le suivi de la consigne issue de la figure 6 ( en ), sans masse puis avec une masse en bout de bras (figure 8).
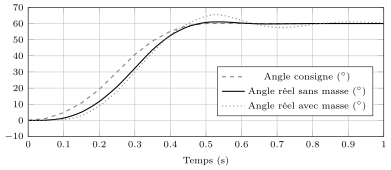
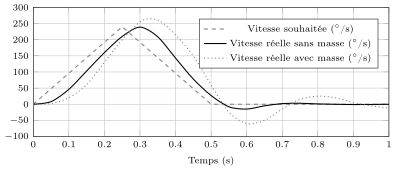
{Figure 8 — Position et vitesse angulaires simulées, avec et sans masse en bout de bras.}
Q17. Commenter précision, rapidité et amortissement sur la courbe de position ; critère(s) dégradé(s) par la levée de la masse, et pourquoi.
Corrigé
Q11. L'équation linéarisée (Q10) se traduit, avec et des conditions initiales nulles, par et . Le correcteur de position transforme l'écart de position en consigne de vitesse ; le correcteur PI transforme l'écart de vitesse en couple . Les deux retours sont unitaires (codeur de gain , vitesse calculée à partir du même signal). Le couple de l'utilisateur, nul pour un utilisateur passif, entre comme une perturbation à côté de (pointillés).
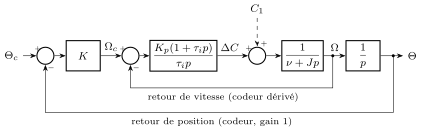
Homogénéité : est en (de vers ) et en (de vers ).
Q12. Un codeur incrémental (disque à fentes ou traits, lu optiquement par deux voies et en quadrature, plus un top zéro) délivre des impulsions (« tops ») : chaque top correspond à une rotation élémentaire (ou en comptant les quatre fronts des deux voies), le décalage de phase de entre et donnant le sens de rotation. L'information brute est donc un nombre de tops, c'est-à-dire un angle relatif à la position de mise sous tension (d'où la prise d'origine), quantifié au pas . La vitesse angulaire s'en déduit
- en comptant le nombre de tops pendant une période d'échantillonnage fixe : (dérivée discrète de la position, adaptée aux vitesses élevées) ;
- ou en mesurant, avec une horloge rapide, la durée entre deux tops successifs : (adaptée aux faibles vitesses).
La résolution en vitesse est limitée par la quantification : à basse vitesse, la première méthode ne voit que zéro ou un top par période.
Q13. Boucle ouverte de la boucle de vitesse (retour unitaire) :
Compensation de pôle : on place le zéro du correcteur sur le pôle du procédé, . Il reste , un intégrateur pur, et par la formule de Black :
100 % gratuit
La suite du corrigé est sur Adloun
Le corrigé rédigé en entier, question par question, et le tuteur pour poser des questions sur ce sujet.
Voir le corrigé complet, gratuitementInscription gratuite en 30 secondes (e-mail, nom d'utilisateur, mot de passe, classe ou profil), sans carte bancaire : arrivée directe sur le corrigé.