Corrigé X-ENS 2025 Modélisation PSI — Partie 3.1.3 (Q40 à Q44) : Fonction de transfert du Stirling, pôles instables, oscillation entretenue par correcteur dérivé
Sujet officiel du concours X-ENS, session 2025, épreuve Modélisation PSI. Corrigé rédigé par Ibrahim Alame.
Sujet officiel (PDF, site du concours)
Énoncé
On part du modèle double-effet de Q39 :
Q40. Dans le domaine de Laplace, montrer que
et exprimer , , , à .
La figure 8 place les pôles et les zéros de ; .
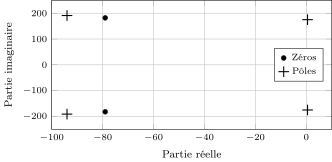
Figure 8 — Pôles et zéros de .
Q41. Le système est-il stable ? Proposer une solution pour maximiser la conversion de l'énergie thermique en énergie électrique.
On veut une oscillation autoentretenue du piston, obtenue par mise en résonance, avec la régulation suivante ( : consigne de position).
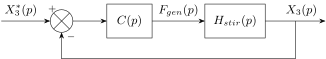
Les diagrammes de Bode de sont donnés figure 9.
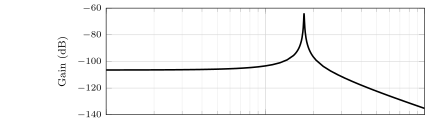
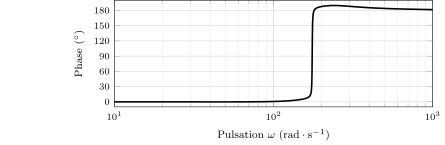
Figure 9 — Diagrammes de Bode de .
Q42. Comment régler pour obtenir en boucle fermée l'oscillation attendue ? On pourra s'appuyer sur les conditions de stabilité d'un système bouclé.
On prend .
Q43. Quel est ce correcteur, et quel est son sens physique ici ? Proposer un réglage de ; tracer les diagrammes de Bode obtenus.
Avec ce réglage, la réponse à une impulsion est celle de la figure 10.
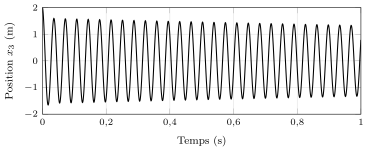
Figure 10 — Essai impulsionnel sur le système asservi.
Q44. Commenter cette réponse temporelle.
Corrigé
Q40. À conditions initiales nulles, la transformation de Laplace remplace la dérivation par la multiplication par :
On élimine :
On développe le dénominateur et l'on divise haut et bas par les termes constants, au numérateur et au dénominateur. On obtient la forme demandée (le numérateur est du second degré : « » dans l'énoncé est une coquille pour ) :
avec . Le développement a été vérifié par calcul formel. Le numérateur est le polynôme caractéristique du déplaceur seul, piston bloqué. La différence de degré vaut : à haute fréquence, le gain décroît de par décade, comme pour une masse seule.
Q41. Sur la figure 8 :
- deux pôles , à partie réelle négative ;
- deux pôles , à partie réelle légèrement positive ;
- deux zéros : ce sont les modes propres du déplaceur, piston bloqué (Q40), de pulsation .
Un système linéaire est stable si et seulement si tous ses pôles sont à partie réelle strictement négative : le moteur Stirling est instable. La figure 9 le confirme : en traversant , la phase augmente de , signature d'une paire de pôles à partie réelle positive ; une paire stable la ferait diminuer de . Le régime libre est une oscillation de pulsation () dont l'amplitude croît lentement, en .
100 % gratuit
La suite du corrigé est sur Adloun
Le corrigé rédigé en entier, question par question, et le tuteur pour poser des questions sur ce sujet.
Voir le corrigé complet, gratuitementInscription gratuite en 30 secondes (e-mail, nom d'utilisateur, mot de passe, classe ou profil), sans carte bancaire : arrivée directe sur le corrigé.