Systèmes de coordonnées
Cours · calcul tensoriel (école d'ingénieur), chapitre 1 · école d'ingénieur, mathématiques · le début du chapitre, la suite sur Adloun
Pour calculer, il faut repérer ; pour repérer, il faut choisir un système de coordonnées. Ce premier chapitre étudie ce choix et, surtout, ce qui se passe lorsqu'on en change. Nous verrons que les composantes d'un vecteur se transforment à l'aide de la matrice jacobienne du changement de coordonnées, et qu'un objet aussi familier que le gradient d'une fonction se transforme autrement : ce n'est pas un vecteur de l'espace, mais une forme linéaire. Cette découverte conduit à l'espace dual et à la distinction fondamentale entre composantes contravariantes (indices en haut) et covariantes (indices en bas), sur laquelle repose tout le reste du livre.
Repère historique
Le mot « tenseur » est introduit en 1898 par le physicien Woldemar Voigt pour décrire les tensions (contraintes) dans les cristaux. Le formalisme général, appelé à l'époque « calcul différentiel absolu », est dû à Gregorio Ricci-Curbastro et à son élève Tullio Levi-Civita (article de synthèse de 1900). Albert Einstein s'en empare pour formuler la relativité générale (1915) et introduit en 1916 la convention de sommation qui porte son nom.
1.1 Espace des états
Écrire un modèle mathématique du comportement d'un système impose de choisir un système de coordonnées. Ce système doit permettre de décrire tous les états que peut prendre le système étudié.
Définition — Espace des états
L'espace des états d'un système est l'ensemble de tous les états qu'il peut prendre. Chaque point de cet espace correspond à un état possible ; l'état du système à un instant donné est le point effectivement occupé.
La représentation la plus familière est l'espace physique qui nous entoure, muni d'une origine et de trois axes orthogonaux gradués avec la même unité : c'est l'espace cartésien. Mais l'espace des états n'a aucune raison d'être de dimension 3.
En 2018, l'équipe de Teresa Antoja a exploité les positions et vitesses de plusieurs millions d'étoiles du disque galactique mesurées par la mission Gaia de l'ESA. Chaque étoile y est décrite par trois coordonnées de position et trois coordonnées de vitesse : l'espace des états est de dimension 6 (on l'appelle espace des phases). En projetant les étoiles dans le plan (hauteur au-dessus du disque, vitesse verticale), les auteurs ont mis en évidence une structure en spirale — la « coquille d'escargot » — trace d'une perturbation ancienne du disque de la Voie lactée.
Un pendule de longueur oscille dans un plan vertical ; son angle avec la verticale obéit à . Connaître à un instant ne suffit pas pour prédire la suite : il faut aussi la vitesse angulaire . L'état du pendule est donc le couple , et l'espace des états est de dimension 2 — un cylindre, puisque et désignent la même position. Chaque mouvement y dessine une courbe le long de laquelle l'énergie (rapportée à )
reste constante (figure 1.1) : petites oscillations presque elliptiques, grandes oscillations, et, au-delà de la séparatrice, mouvements de révolution. Ce plan n'a rien d'un espace physique : on n'y mesure ni longueurs ni angles, et c'est précisément pour ce genre d'espace que l'on aura besoin d'outils qui ne supposent aucun produit scalaire (exemple 1.14).
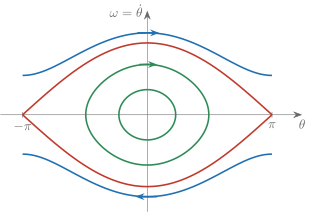
séparatrice (rouge), révolutions (bleu). Chaque courbe est une ligne de niveau
de l'énergie .1.2 L'espace cartésien et l'espace euclidien
1.2.1 Coordonnées et exposants
Nous utiliserons des espaces de dimension finie, éventuellement supérieure à 3. Un point y est repéré par une suite ordonnée de nombres réels.
Définition — Coordonnées, notation par exposants
Les coordonnées d'un point de l'espace cartésien sont notées
L'exposant indique la place de la coordonnée dans la suite.
Ce choix, qui peut surprendre, est la pierre angulaire de tout le livre : la position (haute ou basse) d'un indice porte une information sur la nature de l'objet et sur la manière dont il se transforme.
1.2.2 Longueurs et angles
L'espace cartésien permet de traduire des propriétés géométriques en calculs algébriques. Définissons d'abord une longueur, en généralisant le théorème de Pythagore.
Définition — Longueur d'un bipoint
Soient et . Le carré de la longueur du bipoint est
Pour introduire les angles, considérons le triangle et notons l'angle en . La relation d'Al-Kashi (loi des cosinus) s'écrit
Muni de ces notions de longueur et d'angle, devient l'espace euclidien.
1.2.3 L'espace vectoriel des rayons-vecteurs
On construit un espace vectoriel à partir de l'espace des points en associant à chaque point le vecteur , appelé rayon-vecteur. Ses coordonnées sont celles du point .
À retenir
Les composantes des vecteurs sont repérées, comme les coordonnées des points, par des exposants : .
Dans un espace vectoriel, longueurs et angles sont portés par le produit scalaire. Pour retrouver les définitions précédentes, on pose
En effet, en développant et en comparant à (1.1), on obtient bien .
La formule (1.2) n'est valable que parce que la base est orthonormée. Dans une base quelconque, le produit scalaire fait intervenir un objet supplémentaire, le tenseur métrique, étudié au chapitre 2 (section 2.5).
1.3 Courbes et vecteurs tangents
Une courbe de l'espace euclidien est définie par une équation paramétrique
Ici est un indice libre : l'écriture (1.3) résume de façon concise les équations qui définissent les coordonnées des points de la courbe.
Définition — Vecteur tangent
En tout point où la courbe est dérivable, le vecteur tangent (ou vecteur vitesse) a pour composantes
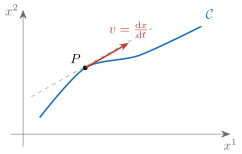
Deux vecteurs tangents ayant le même point d'application peuvent être combinés par produit scalaire : on peut donc définir l'angle entre deux courbes en leur point d'intersection.
1.4 Changement de système de coordonnées
1.4.1 Coordonnées curvilignes et matrice jacobienne
Que se passe-t-il si l'on abandonne les coordonnées cartésiennes au profit d'un système mieux adapté au problème (coordonnées polaires pour un problème à symétrie de rotation, sphériques pour un atome, etc.) ?
Dans l'espace des points, on écrit relations liant les anciennes coordonnées aux nouvelles, au moyen de fonctions choisies continûment différentiables :
Ici encore, est un indice libre : on écrit bien équations.
Définition — Matrice jacobienne
La matrice jacobienne du changement de coordonnées (1.4) est la matrice de terme général
Attention
Seuls les points où peuvent être pris en considération. Le théorème d'inversion locale garantit qu'au voisinage d'un tel point, on peut exprimer réciproquement les en fonction des , et que la matrice jacobienne du changement inverse est :
où (symbole de Kronecker) vaut si et sinon. Par exemple, en coordonnées polaires, : l'origine est exclue.
Un bras articulé plan est formé de deux segments de longueurs et ; les moteurs imposent les angles articulaires (figure 1.3). La position de l'effecteur (la pince) est
Les angles jouent le rôle de coordonnées de la pince : c'est un changement de coordonnées, que les roboticiens appellent le modèle géométrique direct. En notant , , etc., sa jacobienne est
Le déterminant s'annule pour (bras tendu) et (bras replié) : ce sont les configurations singulières du robot, celles que l'avertissement ci-dessus exclut. Physiquement, bras tendu, la pince ne peut pas s'éloigner davantage de l'épaule : une direction de mouvement est perdue (exemple 1.4).
La suite du cours est sur Adloun
Le chapitre en entier, formules et figures comprises, avec le tuteur, les fiches, les QCM et les exercices.
Lire la suite du coursEn accès libre, sans inscription.