Stabilité des systèmes linéaires
Cours · électronique (PT), chapitre 1 · CPGE PT (2e année) · le début du chapitre, la suite sur Adloun
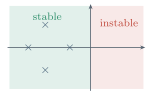
« Un système n'est utile que si l'on peut prévoir, à coup sûr, qu'il finira par se calmer. »
L'électronique de deuxième année ne se contente plus de calculer le régime sinusoïdal forcé d'un filtre : elle s'intéresse à ce qui se passe avant l'établissement de ce régime, pendant le transitoire, et surtout à la question décisive de la stabilité. Un amplificateur qui se met à osciller tout seul, un asservissement qui diverge, un correcteur de puissance qui s'emballe : ce sont des systèmes instables. Ce chapitre pose le langage unifié qui décrit tous ces comportements — le langage de la fonction de transfert — et donne le critère de stabilité pour les systèmes d'ordre 1 et 2, seuls exigibles au programme de PT.
Conformément au programme, la fonction de transfert opérationnelle est utilisée comme notation symbolique commode faisant le lien avec les sciences industrielles de l'ingénieur, sans jamais faire référence à la transformée de Laplace. La variable n'est pour nous qu'un raccourci d'écriture de l'opérateur de dérivation.
1.1 Systèmes linéaires, continus, invariants
1.1.1 Le modèle entrée-sortie
On modélise un dispositif (filtre, amplificateur, asservissement) par une boîte transformant un signal d'entrée en un signal de sortie .
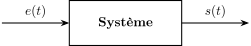
Un système entrée-sortie est dit LCI (linéaire, continu, invariant) s'il vérifie :
- Linéarité : si et , alors pour tous scalaires , (superposition et homogénéité).
- Continuité (causalité et continuité temporelle) : la sortie dépend continûment de l'entrée et à l'instant ne dépend que du passé .
- Invariance temporelle : si , alors pour tout retard (les propriétés du système ne dépendent pas de l'origine des temps).
Un système LCI est entièrement décrit par une équation différentielle linéaire à coefficients constants reliant à :
La linéarité vient de ce que l'équation est linéaire ; l'invariance, de ce que les coefficients sont constants (indépendants de ). L'entier (degré du membre de gauche, avec ) est l'ordre du système.
Pour un circuit RC série, la tension de sortie aux bornes du condensateur vérifie . Les coefficients et sont constants : le système est bien LCI, d'ordre 1. En revanche un circuit contenant une diode () n'est pas linéaire.
1.1.2 Non-linéarités usuelles
Un composant est linéaire tant que sa caractéristique est une droite passant par l'origine. Les écarts au modèle LCI les plus fréquents en électronique sont la saturation (l'ALI ne peut délivrer plus que ), le seuil (diode), et l'hystérésis (comparateur, ferromagnétique). Le modèle LCI reste valide en petits signaux autour d'un point de fonctionnement.
1.2 Fonction de transfert
1.2.1 Fonction de transfert harmonique
En régime sinusoïdal forcé de pulsation , on associe à chaque signal réel sa grandeur complexe : , de même pour . La dérivation temporelle devient une multiplication par : .
La fonction de transfert harmonique d'un système LCI est le rapport des amplitudes complexes de sortie et d'entrée en régime sinusoïdal établi :
Son module est le gain, son argument est le déphasage sortie/entrée.
En reportant dans l'équation différentielle et en remplaçant chaque dérivée par :
1.2.2 Fonction de transfert opérationnelle
On appelle fonction de transfert opérationnelle la fraction rationnelle
où est la variable de Laplace, utilisée ici comme simple notation symbolique de l'opérateur de dérivation : à chaque puissance correspond une dérivée . On passe de à par la substitution .
En PT, n'est pas la variable d'une transformée de Laplace (hors programme) : c'est un opérateur de dérivation, un pur outil d'écriture qui rend l'algèbre des systèmes bouclés plus lisible. On écrit indifféremment et .
Méthode : Trois visages d'un même système
Le triangle fondamental de ce chapitre relie trois représentations équivalentes d'un système LCI :
Transposer une représentation dans une autre est la capacité exigible centrale :
- Éq. diff. : remplacer par , factoriser et , former le rapport .
- éq. diff. : écrire , donc , puis rendre à chaque sa dérivée.
- : substituer pour l'étude fréquentielle (diagramme de Bode).
Exercices du chapitre
- Sonde de température d'un four de recuit : trois écritures d'un premier ordre corrigé
- Le circuit RLC du TP : ce que l'oscillogramme dit de la bobine corrigé
- Six dénominateurs, un seul critère corrigé
- Capteur de cliquetis d'un moteur : du diagramme de Bode à l'équation différentielle corrigé
- Régulation de vitesse : un double pôle ne se déstabilise pas, mais il dépasse corrigé
- Le meilleur amortissement, par simulation corrigé