Rétroaction et amplificateur linéaire intégré
Cours complet · électronique (PT), chapitre 2 · CPGE PT (2e année)
Travailler ce chapitre sur Adloun
L'amplificateur linéaire intégré (ALI), ou amplificateur opérationnel, est le composant actif central de l'électronique du signal. Associé à une rétroaction bien choisie, il permet de réaliser amplification, filtrage, intégration, comparaison, mise en forme de signaux. La clé de tous ces montages est une même idée : prélever une fraction du signal de sortie et la réinjecter à l'entrée. Selon que cette réinjection s'oppose ou renforce l'écart, on parle de rétroaction négative (stabilisante) ou positive (déstabilisante). Ce chapitre établit d'abord le formalisme général de la rétroaction, puis l'applique à l'ALI idéal en régime linéaire et en régime saturé, avant de discuter les limites de l'ALI réel.
2.1 Principe de la rétroaction
2.1.1 Structure d'un système bouclé
Un système asservi met en jeu deux blocs : une chaîne directe de fonction de transfert qui amplifie l'écart, et une chaîne de retour de fonction de transfert qui prélève une image de la sortie. Un comparateur (soustracteur) forme le signal d'erreur , où est le signal de retour.
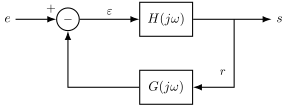
On appelle fonction de transfert en boucle ouverte le produit (gain de boucle). La fonction de transfert en boucle fermée relie la sortie à l'entrée :
Démonstration (Établissement)
Le comparateur impose . La chaîne directe impose . En éliminant :
2.1.2 Rétroaction négative et vertus de la boucle
Lorsque le retour soustrait une image de la sortie ( au dénominateur avec aux basses fréquences), la rétroaction est dite négative. Elle possède trois vertus essentielles.
Si le gain de boucle est grand, , alors
La fonction de transfert bouclée ne dépend plus (au premier ordre) que de la chaîne de retour .
La chaîne de retour est en pratique constituée de composants passifs et précis (résistances, condensateurs), tandis que (le gain de l'ALI) est énorme mais mal défini et dérive avec la température. La rétroaction transfère la précision du composant instable () vers le réseau stable ().
- Stabilisation du gain : indépendant des dérives de .
- Linéarisation : si présente des non-linéarités (distorsion), la boucle les atténue d'un facteur , car l'erreur ajuste l'entrée pour maintenir conforme.
- Élargissement de la bande passante : le produit gainbande est conservé (cf. § sec:gainbande).
Si le retour ajoute au lieu de retrancher, le dénominateur devient . Lorsque , : le système peut osciller ou basculer. C'est le principe des oscillateurs (chapitre suivant) et du comparateur à hystérésis.
2.2 L'amplificateur linéaire intégré idéal
2.2.1 Symbole, bornes et modèle idéal
L'ALI possède deux entrées, l'entrée non inverseuse (, tension ) et l'entrée inverseuse (, tension ), une sortie de tension , et deux bornes d'alimentation (souvent omises sur les schémas). Il amplifie la tension différentielle .
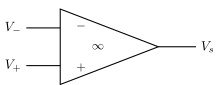
L'ALI idéal est défini par les hypothèses suivantes :
- résistance d'entrée infinie : les courants d'entrée sont nuls, ;
- résistance de sortie nulle : la tension de sortie ne dépend pas du courant débité ;
- gain différentiel infini en régime linéaire : avec .
La tension de sortie est bornée par la saturation : , avec .
Le gain différentiel statique vaut à (), la fréquence de coupure en boucle ouverte , le produit gain-bande . Le temps de réponse est de l'ordre de , la tension de saturation pour une alimentation .
2.2.2 Les deux régimes de fonctionnement
Comme , la relation n'a de sens fini que si . Deux cas se présentent :
- Régime linéaire : reste dans et
Ce régime n'est possible qu'en présence d'une rétroaction sur l'entrée inverseuse.
- Régime saturé : et la sortie est bloquée : si , si .
Dans tous les cas, .
Méthode : Reconnaître le régime probable
Avant tout calcul, on examine le câblage de la rétroaction :
- rétroaction (fil, résistance, condensateur) reliant la sortie à l'entrée : indice d'un régime linéaire stable, on pose ;
- absence de rétroaction, ou rétroaction uniquement vers l'entrée : indice d'un régime saturé, on compare et pour déterminer le signe de .
2.3 Montages fondamentaux en régime linéaire
Dans toute cette section, l'ALI est idéal et bouclé sur l'entrée : on écrit et .
2.3.1 Amplificateur non inverseur
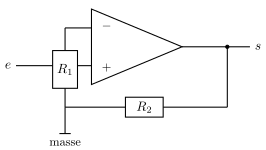
Avec une résistance entre la sortie et l'entrée , et entre l'entrée et la masse :
L'impédance d'entrée est infinie (le courant ), l'impédance de sortie est nulle.
Démonstration
L'entrée est appliquée sur , donc . Le régime linéaire impose . Le diviseur de tension formé par (haut) et (bas), non chargé car , donne
En égalant :
2.3.2 Montage suiveur
En faisant (fil direct sortieentrée ) et (branche du bas ouverte), le gain vaut : c'est le suiveur, .
Le suiveur recopie la tension mais présente une impédance d'entrée infinie et une impédance de sortie nulle. Placé entre deux étages, il évite qu'un étage aval « charge » l'étage amont : c'est l'adaptateur d'impédance idéal, essentiel pour la mise en cascade de filtres.
2.3.3 Amplificateur inverseur
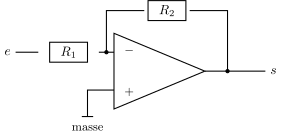
Avec entre l'entrée et le nœud (entrée ), et entre et la sortie, l'entrée à la masse :
L'impédance d'entrée du montage vaut .
Démonstration
L'entrée est à la masse : , donc (masse virtuelle). Le courant dans vaut . Comme , tout ce courant traverse : . Or . D'où
L'impédance d'entrée est , car le générateur voit suivie de la masse virtuelle.
Contrairement au non inverseur, l'inverseur a une impédance d'entrée finie () : il charge la source. Le non inverseur (et surtout le suiveur) est préférable pour prélever une tension sans la perturber.
2.3.4 Sommateur inverseur
Plusieurs entrées attaquent la masse virtuelle à travers des résistances , avec un retour :
Si toutes les résistances d'entrée sont égales à , alors .
Démonstration
Masse virtuelle : . Les courants d'entrée se somment au nœud (loi des nœuds, ) et traversent : , d'où le résultat.
2.3.5 Intégrateur
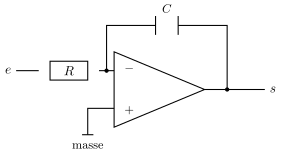
Avec en entrée et un condensateur dans le retour :
En régime sinusoïdal, .
Démonstration
Masse virtuelle : . Courant d'entrée . Ce courant charge le condensateur : la tension aux bornes de est , et . Donc
et l'intégration donne le résultat. En complexe, donne .
L'intégrateur pur a un gain infini à fréquence nulle et dérive donc en pratique : on place une résistance en parallèle sur (intégrateur « réel »), qui limite le gain statique à et stabilise le point de fonctionnement.
2.3.6 Dérivateur
En échangeant les rôles de et (condensateur en entrée, résistance dans le retour) :
Démonstration
Masse virtuelle : le courant d'entrée est celui du condensateur . Il traverse : .
Le dérivateur amplifie les hautes fréquences ( croît sans borne) : il est très sensible au bruit et facilement instable. On lui adjoint une résistance série en entrée pour limiter le gain au-delà de .
| Montage | Relation entrée-sortie | Impédance d'entrée |
|---|---|---|
| Non inverseur | ||
| Suiveur | ||
| Inverseur | ||
| Sommateur | (par voie) | |
| Intégrateur | ||
| Dérivateur |
2.4 Régime saturé : comparateurs
Lorsqu'il n'y a pas de rétroaction sur l'entrée , l'ALI fonctionne en comparateur : la sortie ne peut prendre que deux valeurs, ou .
2.4.1 Comparateur simple
Sans aucune rétroaction, l'entrée étant appliquée sur et une référence sur :
La sortie change d'état au seuil unique .
Démonstration
. Comme , sature : dès que , soit , et inversement.
Le comparateur simple est sensible au bruit : quand oscille autour de , la sortie bascule intempestivement de nombreuses fois. Le trigger de Schmitt corrige ce défaut.
2.4.2 Comparateur à hystérésis (trigger de Schmitt)
On réinjecte une fraction de la sortie sur l'entrée non inverseuse () : c'est une rétroaction positive, qui crée deux seuils distincts.
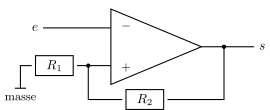
L'entrée attaque l'entrée , la sortie est réinjectée sur via le diviseur vers la masse. La tension sur l'entrée vaut
Le basculement a lieu quand , ce qui définit deux seuils :
Démonstration
Supposons : alors . La sortie reste haute tant que , c'est-à-dire tant que . Dès que dépasse , change de signe et la sortie bascule à . Le seuil de retour vaut alors , et il faut faire redescendre sous pour rebasculer.
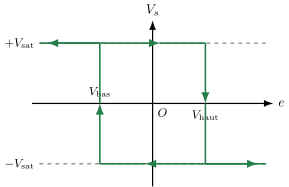
L'écart entre les deux seuils, , est la largeur du cycle d'hystérésis. Tant que le bruit reste d'amplitude inférieure à , la sortie ne bascule plus intempestivement : le trigger « immunise » la détection de seuil contre le bruit.
Pour un signal d'entrée sinusoïdal, la sortie du comparateur est un signal carré : le caractère non-linéaire du système génère des harmoniques absentes de l'entrée. C'est la base de la mise en forme et de la génération de signaux (multivibrateurs, chapitre suivant).
2.5 L'ALI réel : produit gain-bande et limites
2.5.1 Modèle du premier ordre
En régime linéaire, l'ALI réel a un gain différentiel non infini, modélisé par un passe-bas du premier ordre :
où est le gain statique et la fréquence de coupure en boucle ouverte. Le produit gain-bande est une constante caractéristique du composant.
Pour le montage non inverseur de gain statique , la fréquence de coupure du montage bouclé vérifie
Amplifier davantage réduit d'autant la bande passante.
Démonstration
La chaîne de retour du non inverseur vaut . La fonction de transfert bouclée est
En divisant par :
On lit un gain statique et une pulsation de coupure . Donc , soit .
Un ALI de produit gain-bande monté en non inverseur de gain a une bande passante . En gain , on obtient .
2.5.2 Autres limitations
- Vitesse limite de balayage (slew rate) : la sortie ne peut varier plus vite qu'une pente maximale (typiquement ). Pour un signal sinusoïdal , la pente maximale doit rester : au-delà, la sinusoïde est déformée en triangle.
- Saturation de l'intensité de sortie : le courant débité est borné (, quelques à quelques dizaines de ). Une charge trop faible en sortie limite l'excursion de tension utile.
Ces effets se détectent expérimentalement : un signal qui « triangularise » aux fortes amplitudes trahit le slew rate ; un écrêtage précoce sous faible résistance de charge trahit la saturation en courant.
2.5.3 Stabilité : rétroaction sur la bonne entrée
Une rétroaction négative (sur l'entrée ) tend à ramener vers zéro : elle stabilise le régime linéaire. Une rétroaction positive (sur l'entrée ) tend à amplifier : elle pousse vers la saturation. D'où la règle pratique :
- rétroaction sur seule probable régime linéaire stable ;
- rétroaction sur seule (ou aucune) probable régime saturé.
La règle est qualitative. En présence des deux rétroactions (comme dans certains oscillateurs), ou d'un déphasage supplémentaire aux hautes fréquences, l'analyse fine passe par l'étude du dénominateur : le système est instable si ce dénominateur s'annule pour une pulsation réelle (condition de Barkhausen, cf. chapitre oscillateurs).
Capacité numérique : Réponse d'un montage à ALI
Simuler en Python la réponse temporelle d'un intégrateur à ALI (schéma d'Euler sur ) et la déformation d'une sinusoïde par le slew rate (limitation de la pente à chaque pas). Comparer, sur le tracé de Bode du non inverseur, la coupure prédite par .
- Boucle fermée : ; si , (gain fixé par la chaîne de retour).
- La rétroaction négative stabilise le gain, linéarise et élargit la bande passante.
- ALI idéal : , gain infini. Régime linéaire (rétroaction sur ) ; régime saturé .
- Montages linéaires : non inverseur , suiveur , inverseur , sommateur, intégrateur , dérivateur .
- Comparateur simple : un seuil. Trigger de Schmitt (rétroaction sur ) : deux seuils , , largeur d'hystérésis .
- ALI réel : produit gain-bande constant ; limites = slew rate et saturation en courant.
<i class="fa-solid fa-dumbbell mr-2" style="color:#2E7559"></i>2.6 Exercices résolus
On veut un gain avec . Quelle valeur de ?
Démonstration
. Avec un produit gain-bande de , la bande passante vaut .
Dans l'inverseur (, ), on applique . Calculer , le courant et vérifier que .
Démonstration
. Le courant traverse : la chute vaut , cohérente avec . La masse virtuelle est confirmée.
Réaliser avec un retour . Donner et .
Démonstration
. On identifie et .
Un intégrateur (, ) reçoit constant, . Donner et le temps pour atteindre .
Démonstration
. Ici , donc (V, en s), soit une rampe de pente . On atteint en (avant saturation si ).
Trigger inverseur : , , . Donner les seuils et la largeur d'hystérésis.
Démonstration
. Seuils et . Largeur : tout bruit d'amplitude autour d'un seuil ne provoque plus de rebasculement.
Un ALI de gain statique et de coupure est monté en non inverseur. Quel gain maximal permet une bande passante d'au moins (audio) ?
Démonstration
Produit gain-bande . La contrainte avec donne . Le gain maximal est .
Slew rate . À quelle fréquence une sinusoïde d'amplitude commence-t-elle à être déformée ?
Démonstration
La pente maximale d'une sinusoïde est . La déformation apparaît quand , soit . Au-delà, la sinusoïde « triangularise ».
Pourquoi insère-t-on un suiveur entre un filtre passif passe-bas et un second filtre identique ?
Démonstration
Sans suiveur, le second charge le premier : le diviseur de tension est modifié, la fonction de transfert n'est plus le produit des deux transferts isolés. Le suiveur, d'impédance d'entrée infinie et de sortie nulle, « isole » les étages : chaque filtre voit une source idéale et une charge infinie, si bien que le transfert global est le produit exact des transferts. C'est l'intérêt des montages de forte impédance d'entrée et faible impédance de sortie.
2.7 Exercices d'entraînement
- Non inverseur. Établir en repartant de et du diviseur de tension. Que devient le montage si ?
- Inverseur généralisé. Remplacer et par des impédances et . Montrer que et retrouver l'intégrateur et le dérivateur comme cas particuliers.
- Amplificateur de différence. Deux entrées (via sur ) et (via sur , ce dernier relié à la masse par ), retour sur . Établir .
- Sommateur non inverseur. Deux entrées appliquées via des résistances égales sur l'entrée , gain fixé par sur . Établir la relation entrée-sortie.
- Convertisseur courant-tension. Une photodiode débite un courant dans le retour , l'entrée à la masse. Montrer que et commenter l'impédance d'entrée (nulle).
- Intégrateur réel. On place en parallèle sur . Établir et donner le gain statique et la coupure.
- Dérivateur amélioré. Ajouter en série avec en entrée. Établir la fonction de transfert et montrer que le gain est borné aux hautes fréquences.
- Filtre passe-bande à ALI. Entrée par et en série, retour . Établir et identifier la nature du filtre.
- Trigger non inverseur. Entrée sur via , retour de sur via , entrée à la masse. Établir les deux seuils .
- Comparateur à référence. Comparateur simple avec sur et sur . Tracer et donner le rapport cyclique du signal de sortie.
- Multivibrateur astable. Un trigger de Schmitt inverseur dont l'entrée est chargée par un depuis la sortie oscille spontanément. Établir la période avec .
- Gain-bande d'un inverseur. Montrer que pour l'inverseur de gain , la coupure bouclée vérifie (le facteur de bruit est , non ).