Changements de référentiel
Cours complet · mécanique 2 : référentiels non galiléens et fluides (PC), chapitre 1 · CPGE PC (2e année)
Travailler ce chapitre sur Adloun
Toute la cinématique et la dynamique élémentaires reposent sur un présupposé implicite : le choix d'un observateur, c'est-à-dire d'un référentiel. La vitesse d'un voyageur assis dans un train est nulle pour un passager voisin, mais vaut plusieurs centaines de kilomètres par heure pour un piéton resté sur le quai. Décrire un même mouvement depuis deux référentiels en mouvement l'un par rapport à l'autre, puis relier les deux descriptions, constitue l'objet des changements de référentiel.
Ce chapitre établit les deux lois de composition fondamentales de la cinématique : la composition des vitesses et la composition des accélérations. Cette dernière fait apparaître un terme nouveau, l'accélération de Coriolis, qui n'a pas d'équivalent classique et qui gouvernera, au chapitre suivant, la dynamique dans les référentiels non galiléens (déviation vers l'est, pendule de Foucault, vents géostrophiques). Conformément au programme, la cinématique des changements de référentiel n'est pas étudiée pour elle-même, mais en vue de ses applications en dynamique du point et des fluides.
1.1 Référentiel absolu, référentiel relatif
1.1.1 Deux observateurs pour un même mouvement
On considère un point matériel dont on veut décrire le mouvement. On dispose de deux référentiels :
- un référentiel , muni d'un repère , que l'on qualifie de référentiel absolu (par convention, celui que l'on considère comme « fixe ») ;
- un référentiel , muni d'un repère , qui est en mouvement par rapport à : c'est le référentiel relatif.
La position, la vitesse et l'accélération de mesurées dans le référentiel sont dites absolues ; celles mesurées dans sont dites relatives. On note ainsi
la notation signifiant que la dérivation est effectuée en considérant comme fixes les vecteurs de la base de .
Les qualificatifs « absolu » et « relatif » sont purement conventionnels : ils désignent simplement lequel des deux référentiels on choisit comme référence. Aucun référentiel n'est absolu au sens physique du terme. On choisit en pratique comme référentiel absolu celui dans lequel les lois de la dynamique s'écrivent le plus simplement (souvent un référentiel supposé galiléen).
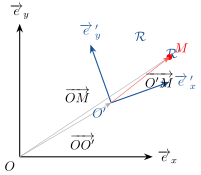
référentiel relatif , dont l'origine et les axes sont en mouvement. La relation de Chasles donne .</div>
1.1.2 Le point coïncident
Pour relier les mesures faites dans les deux référentiels, on introduit une construction essentielle : le point coïncident.
À chaque instant , le point coïncident (ou point coïncidant) est le point, fixe dans le référentiel relatif , qui occupe à cet instant la même position que . Autrement dit, est le point de superposé à à l'instant considéré, mais qui, contrairement à , reste lié à .
La vitesse et l'accélération de ce point coïncident, mesurées dans le référentiel absolu, définissent respectivement la vitesse et l'accélération d'entraînement : elles traduisent l'effet du seul mouvement de par rapport à , indépendamment du mouvement propre de dans .
1.2 Dérivation d'un vecteur dans deux référentiels
1.2.1 Vecteur rotation
Le mouvement le plus général de par rapport à se décompose à chaque instant en une translation (mouvement de ) et une rotation instantanée des axes de . Cette rotation est caractérisée par un vecteur unique.
Il existe un vecteur , appelé vecteur rotation (ou vecteur taux de rotation) de par rapport à , tel que la dérivée dans de tout vecteur fixe dans s'écrive
Sa direction est celle de l'axe instantané de rotation, son sens est donné par la règle du tire-bouchon, et sa norme vaut la vitesse angulaire de rotation, en . On le note .
Si tourne autour de l'axe commun aux deux référentiels, à la vitesse angulaire , alors . Pour , on vérifie directement
1.2.2 Formule de dérivation vectorielle
Pour tout vecteur , les dérivées dans les deux référentiels sont reliées par
Démonstration (Démonstration)
Décomposons sur la base mobile : . En dérivant dans , les composantes (scalaires) se dérivent de la même façon dans les deux référentiels, mais les vecteurs de base varient :
Le premier terme est précisément la dérivée relative (dérivée à base fixe). Dans le second, , d'où par linéarité du produit vectoriel .
Si est colinéaire à , ou si la rotation est nulle (), les deux dérivées coïncident. En particulier, le vecteur rotation a la même dérivée dans les deux référentiels : .
1.3 Composition des vitesses
1.3.1 Loi de composition
Partons de la relation de Chasles et dérivons-la dans le référentiel absolu :
On applique la formule de Bour au second terme avec :
En regroupant :
où est la vitesse de dans .
La vitesse d'entraînement est la vitesse, dans , du point coïncident lié à : c'est la vitesse qu'aurait s'il était immobile dans .
La vitesse d'entraînement dépend du point considéré (à travers ) : c'est un champ de vecteurs, celui des vitesses du solide . En revanche, elle ne dépend pas du mouvement propre de : deux points matériels passant au même endroit au même instant ont la même vitesse d'entraînement.
1.3.2 Interprétation
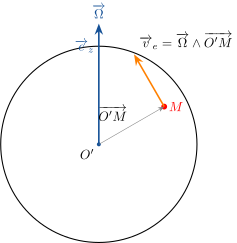
( immobile dans ). La vitesse d'entraînement d'un point est orthoradiale, de norme où est la distance à l'axe.</div>
Un manège tourne à . Un enfant assis à de l'axe est immobile dans le référentiel du manège : sa vitesse relative est nulle. Sa vitesse dans le référentiel du sol se réduit donc à la vitesse d'entraînement, orthoradiale, de norme
1.4 Composition des accélérations
1.4.1 Loi de composition et accélération de Coriolis
On dérive à nouveau la loi de composition des vitesses dans . Le calcul, un peu plus long, fait intervenir deux fois la formule de Bour et fait apparaître un terme croisé caractéristique.
avec l'accélération d'entraînement
et l'accélération de Coriolis (ou accélération complémentaire)
Démonstration (Démonstration)
On part de et on dérive dans .
.
Pour , la formule de Bour donne .
Pour ,
et, d'après la formule de Bour, , d'où
En sommant les trois contributions, les deux termes s'additionnent pour donner . On regroupe alors les termes indépendants de (accélération d'entraînement), le terme (relative) et le terme croisé (Coriolis).
- : accélération propre de dans .
- : accélération, dans , du point coïncident fixe dans . Elle ne dépend pas de .
- : n'existe que si bouge dans () et si tourne (). Elle est toujours orthogonale à et à .
Contrairement à la vitesse, l'accélération ne se compose pas simplement en somme relative + entraînement : le terme de Coriolis est irréductible dès que tourne. L'oublier est l'erreur la plus fréquente.
1.5 Cas particuliers importants
1.5.1 Référentiel en translation
Si est en translation par rapport à , ses axes gardent une direction fixe : . Alors
La vitesse et l'accélération d'entraînement sont uniformes (identiques en tout point), égales à celles de , et l'accélération de Coriolis est nulle.
Une translation n'est pas nécessairement rectiligne : l'origine peut décrire une courbe quelconque (translation circulaire, par exemple une nacelle de grande roue qui reste verticale). Ce qui la caractérise, c'est que les axes ne tournent pas : .
Un tapis roulant d'aéroport se déplace en translation rectiligne à avec . Un voyageur y marche à la vitesse relative , . Sa vitesse absolue est
S'il marche à vitesse constante, ; le tapis étant uniforme, , donc : aucune accélération de Coriolis puisque .
Transformation de Galilée.
Lorsque est en translation rectiligne uniforme à la vitesse constante, on obtient la loi la plus simple :
Deux référentiels en translation rectiligne uniforme l'un par rapport à l'autre mesurent la même accélération : ils sont dynamiquement équivalents (si l'un est galiléen, l'autre l'est aussi). En intégrant, et en supposant le temps absolu (), on retrouve la transformation de Galilée
qui traduit, sur les positions, la simple relation de Chasles avec .
1.5.2 Référentiel en rotation uniforme autour d'un axe fixe
C'est le cas le plus riche et le plus utile pour la dynamique non galiléenne. On suppose fixe, l'axe de rotation fixe, et constant ().
Avec et , l'accélération d'entraînement se réduit au terme centripète :
où est le projeté orthogonal de sur l'axe de rotation. Elle est dirigée de vers l'axe (axipète), de norme avec . L'accélération de Coriolis vaut .
Démonstration (Démonstration du terme centripète)
En notant avec parallèle à , on a (le terme axial disparaît). Puis : par la formule du double produit vectoriel , avec , il reste .
Un disque tourne à constant. Une bille glisse sans frottement le long d'une rainure radiale, à la vitesse relative dirigée vers l'extérieur (). Alors :
Coriolis dévie la trajectoire dans le sens opposé à la rotation vue de la bille : c'est ce qui incurve les trajectoires apparentes sur un plateau tournant.
1.6 Synthèse du chapitre
Vocabulaire. absolu (« fixe »), relatif (mobile). Grandeurs relatives = dans , absolues = dans . Le point coïncident est fixe dans et superposé à à l'instant .
Vecteur rotation : direction = axe, norme = vitesse angulaire ().
Formule de Bour : .
Composition des vitesses : , avec .
Composition des accélérations : , avec
Translation () : , , . Cas rectiligne uniforme transformation de Galilée, .
Rotation uniforme autour d'un axe fixe : (centripète, norme ), (orthogonale à et ).
<i class="fa-solid fa-dumbbell mr-2" style="color:#2E7559"></i>1.7 Exercices résolus
Un disque de centre tourne à dans le référentiel du sol. Un point est fixé au disque à la distance de . Déterminer sa vitesse dans le référentiel du sol.
Démonstration
étant fixe dans (le disque), . La vitesse absolue se réduit à la vitesse d'entraînement : . Elle est orthoradiale, de norme , comme attendu pour un mouvement circulaire uniforme.
Un enfant marche radialement vers l'extérieur d'un manège tournant à constant, à la vitesse relative (). Exprimer sa vitesse et son accélération absolues à la distance de l'axe.
Démonstration
Vitesse : , de norme .
Accélération : (dans , est fixe et constant). D'où
Le terme centripète tire vers l'axe, le terme de Coriolis pousse latéralement.
Un ascenseur monte avec l'accélération (). Un passager lâche une bille sans vitesse relative initiale. Que vaut son accélération relative si, dans le sol, elle chute avec ?
Démonstration
L'ascenseur est en translation : , donc et . La composition donne . Pour le passager, la bille tombe avec une accélération de norme , plus grande que : l'ascenseur « accéléré vers le haut » alourdit la chute apparente.
Un train roule en translation rectiligne à (). Une mouche vole dans le wagon à avec , . Vitesse dans le sol ?
Démonstration
Translation rectiligne . Donc (en ), de norme .
Dans l'hémisphère nord, a une composante verticale ascendante . Un mobile se déplace horizontalement vers le nord à . Vers où pointe l'accélération de Coriolis horizontale ?
Démonstration
La composante horizontale de due à vaut . Pour dirigée vers le nord, pointe vers l'est : le mobile est dévié vers l'est (sa droite). Toujours à droite du mouvement dans l'hémisphère nord.
Un plateau tourne à dans le sol ; un second plateau tourne à par rapport au premier. Vecteur rotation du second plateau dans le sol ?
Démonstration
Les vecteurs rotation instantanés s'ajoutent (loi de composition des rotations via la formule de Bour appliquée en cascade) : . Un point fixe du second plateau à la distance a donc la vitesse absolue .
1.8 Exercices d'entraînement
- Vitesse d'entraînement. Un référentiel tourne à autour d'un axe fixe. Calculer la vitesse d'entraînement d'un point situé à de l'axe et fixe dans .
- Point coïncident. Définir précisément le point coïncident et expliquer pourquoi la vitesse d'entraînement d'un point matériel ne dépend pas de son mouvement propre dans .
- Formule de Bour. Un vecteur est fixe dans le sol. Montrer que sa dérivée dans un référentiel tournant à vaut .
- Tapis roulant accéléré. Un tapis démarre : . Un objet posé dessus est immobile dans . Donner sa vitesse et son accélération absolues.
- Coriolis nul. Donner deux situations physiques distinctes dans lesquelles l'accélération de Coriolis est nulle bien que soit en mouvement.
- Bille sur disque. Sur un disque tournant à constant, une bille suit une rainure radiale avec . Exprimer , et en fonction du temps.
- Grande roue. Une nacelle de grande roue reste verticale (translation circulaire). Que vaut de la nacelle ? En déduire pour un passager qui se déplace dans la nacelle.
- Manège et lancer. Un enfant sur un manège () lance une balle radialement vers le centre à la vitesse relative . Décrire qualitativement, à l'aide de , la déviation apparente observée dans .
- Norme de Coriolis. Un train roule à vers le nord à une latitude où . Estimer la norme de l'accélération de Coriolis horizontale et commenter son ordre de grandeur devant .
- Transformation de Galilée. Deux référentiels galiléens sont en translation rectiligne uniforme relative . Montrer explicitement que l'accélération d'un point y est la même, et discuter du caractère absolu du temps supposé.
- Double produit vectoriel. Retrouver l'expression pour une rotation uniforme autour d'un axe fixe, en détaillant l'application de la formule du double produit vectoriel.
- Vitesse relative à partir de l'absolue. Dans le sol, un point a la vitesse . Le référentiel tourne à autour de . Exprimer en fonction de , et , et vérifier la cohérence pour un point fixe dans .