Dynamique dans un référentiel non galiléen
Cours · mécanique 2 : référentiels non galiléens et fluides (PC), chapitre 2 · CPGE PC (2e année) · le début du chapitre, la suite sur Adloun
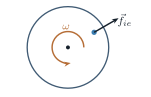
Le chapitre sur les changements de référentiel a établi leur cinématique : les lois de composition des vitesses et des accélérations relient le mouvement d'un point observé dans deux référentiels en mouvement relatif. Ces lois sont purement géométriques et ne présupposent aucune loi de la mécanique.
Or la deuxième loi de Newton, , n'est valable que dans un référentiel galiléen. Dès que l'on souhaite décrire le mouvement d'un point matériel directement dans un référentiel accéléré (un train qui freine, un manège qui tourne, la Terre elle-même), la relation fondamentale de la dynamique doit être corrigée. On y parvient sans renoncer à la commodité du référentiel non galiléen : il suffit d'ajouter aux forces « vraies » deux termes homogènes à des forces, les forces d'inertie. Ces forces ne traduisent aucune interaction physique ; elles sont la trace, dans le référentiel choisi, de son mouvement par rapport à un référentiel galiléen.
Ce chapitre montre comment adapter le principe fondamental de la dynamique, le théorème du moment cinétique et le théorème de l'énergie cinétique à un référentiel non galiléen, dans les deux cas au programme (translation quelconque et rotation uniforme autour d'un axe fixe). Il applique ensuite ces outils au référentiel terrestre, en supposant le référentiel géocentrique galiléen : champ de pesanteur, déviation vers l'est, pendule de Foucault ; les vents géostrophiques et les marées statiques sont traités en exercices résolus. Il se termine par l'équilibre d'un fluide dans un récipient accéléré ou tournant, où la force d'inertie d'entraînement devient une force volumique.
2.1 Le principe fondamental dans un référentiel non galiléen
2.1.1 Rappel : composition des accélérations
Soit un référentiel galiléen et un référentiel en translation, ou en rotation uniforme autour d'un axe fixe, par rapport à . Pour un point matériel , la loi de composition des accélérations établie au chapitre sur les changements de référentiel s'écrit
où est l'accélération absolue (dans ), l'accélération relative (dans ), l'accélération d'entraînement et l'accélération de Coriolis, donnée par
désignant le vecteur rotation de par rapport à : nul pour une translation, égal à , constant, pour une rotation uniforme autour de l'axe fixe .
2.1.2 Forces d'inertie
Dans le référentiel galiléen , la deuxième loi de Newton donne , où est la somme des forces réelles (interactions) subies par . En reportant la composition des accélérations et en isolant l'accélération relative :
Dans un référentiel non galiléen , on appelle force d'inertie d'entraînement et force d'inertie de Coriolis les vecteurs
Elles ne traduisent aucune interaction : ce sont des termes correctifs liés au mouvement de par rapport à un référentiel galiléen.
Dans un référentiel non galiléen , un point matériel de masse vérifie
où est la résultante des forces réelles, la force d'inertie d'entraînement et la force d'inertie de Coriolis.
La forme du PFD est conservée : on retrouve « masse fois accélération égale somme des forces », à condition d'ajouter les forces d'inertie à l'inventaire des forces. C'est là tout l'intérêt de la démarche : on peut raisonner confortablement dans le référentiel du train, du manège ou de la Terre, sans jamais quitter ce référentiel.
Les forces d'inertie n'obéissent pas au principe des actions réciproques : elles n'ont pas de « réaction ». On ne peut leur attribuer aucun agent physique. Dans un référentiel galiléen, et les forces d'inertie disparaissent.
2.2 Cas d'un référentiel en translation
2.2.1 Force d'inertie d'entraînement
Supposons que , d'origine , soit en translation (éventuellement accélérée) par rapport au référentiel galiléen . Alors le vecteur rotation est nul, , ce qui entraîne deux simplifications majeures :
- l'accélération de Coriolis est nulle, , donc ;
- tous les points de ont la même accélération, égale à celle de : .
Dans un référentiel en translation par rapport à un référentiel galiléen, il n'existe qu'une seule force d'inertie, uniforme dans tout l'espace :
Le PFD s'écrit .
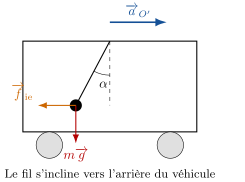
(non galiléen), la masse subit, outre son poids, la force d'inertie
dirigée vers l'arrière : le fil s'incline.Un pendule simple est suspendu au plafond d'un wagon animé d'une accélération horizontale constante . À l'équilibre relatif (immobile dans le wagon), , d'où .
Démonstration
Projetons sur l'horizontale et la verticale. Notons l'angle du fil avec la verticale, compté vers l'arrière. L'équilibre relatif impose que la résultante horizontale et verticale . On en tire
Le fil s'incline d'un angle vers l'arrière du wagon : la force d'inertie joue exactement le rôle d'une pesanteur horizontale supplémentaire. Tout se passe comme si le pendule était plongé dans une pesanteur « apparente » , inclinée de sur la verticale.
2.3 Cas d'un référentiel en rotation uniforme
2.3.1 Les deux forces d'inertie
Considérons maintenant un référentiel en rotation uniforme à la vitesse angulaire constante autour d'un axe fixe (l'axe ) du référentiel galiléen , les deux référentiels ayant la même origine sur l'axe. L'accélération d'entraînement d'un point se réduit alors à sa composante centripète :
où est le projeté orthogonal de sur l'axe , de sorte que est le vecteur radial (perpendiculaire à l'axe) allant de l'axe vers .
Dans un référentiel en rotation uniforme autour d'un axe fixe , les forces d'inertie valent
La force d'inertie d'entraînement est axifuge : dirigée de l'axe vers le point, elle tend à éloigner de l'axe de rotation. C'est la « force centrifuge » familière.
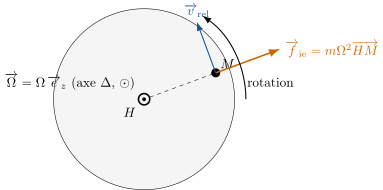
sont perpendiculaires au plan de la figure et pointent vers le lecteur (). Pour un passager (référentiel tournant), un objet posé sur le plateau subit la force centrifuge dirigée radialement vers
l'extérieur ; s'il se déplace, une force de Coriolis s'y ajoute.Un palet de masse est posé sans frottement sur un plateau horizontal tournant à constant ; un fil horizontal le relie à l'axe, à la distance de celui-ci, et le palet reste immobile par rapport au plateau. Que vaut la tension du fil ?
Démonstration
Dans le référentiel tournant, le palet est immobile : donc , et . Le poids et la réaction du plateau, verticale faute de frottement, se compensent ; sur le plan horizontal, le PFD s'écrit
où est la tension du fil. On en déduit : le fil exerce une force centripète de norme , qui équilibre exactement la force centrifuge ressentie. Dans le référentiel galiléen, la même tension est la force centripète qui impose le mouvement circulaire.
Méthode : Résoudre un problème en référentiel non galiléen
- Identifier le référentiel galiléen de référence et le référentiel non galiléen dans lequel on souhaite décrire le mouvement.
- Caractériser le mouvement de : translation () ou rotation ( constant). En déduire .
- Recenser les forces réelles (poids, tension, réaction, frottement…).
- Ajouter et, si bouge dans , .
- Écrire , projeter dans une base adaptée à , ou appliquer le théorème du moment cinétique ou de l'énergie cinétique dans .
2.3.2 Théorème du moment cinétique
Le théorème du moment cinétique de première année se transpose sans difficulté : dans le référentiel non galiléen, le moment cinétique du point matériel, calculé en un point fixe de , obéit à
c'est-à-dire que les forces d'inertie contribuent au moment des forces comme n'importe quelle autre force. En effet, en dérivant dans , où est fixe, d'après le PFD non galiléen. On retiendra simplement d'ajouter les moments des forces d'inertie.
Reprenons le pendule simple, de longueur et de masse , suspendu en au plafond du wagon d'accélération constante ( vers le haut). On le repère par l'angle du fil avec la verticale descendante, compté positivement vers l'avant. Établir l'équation du mouvement dans le référentiel du wagon par le théorème du moment cinétique, et la période des petites oscillations autour de l'équilibre relatif.
Démonstration
Le point est fixe dans le wagon, en translation : . Avec et l'axe , orienté dans le sens des croissants, le moment cinétique vaut . Les moments par rapport à cet axe sont : pour le poids, pour la force d'inertie , et zéro pour la tension, qui passe par . D'où
L'équilibre relatif vérifie : , le fil est incliné vers l'arrière d'un angle . Comme , l'équation s'écrit
c'est l'équation d'un pendule simple dans la pesanteur apparente de norme , autour de sa direction . Les petites oscillations ont la période , un peu plus courte qu'à l'arrêt.
2.4 Aspects énergétiques
Les théorèmes énergétiques de première année s'appliquent eux aussi dans un référentiel non galiléen, en tenant compte des forces d'inertie.
2.4.1 Travail des forces d'inertie
Le théorème de l'énergie cinétique reste valable dans à condition d'y inclure le travail des forces d'inertie :
où est l'énergie cinétique relative, et où les puissances sont calculées avec la vitesse relative, . On l'obtient en multipliant scalairement le PFD non galiléen par .
La force de Coriolis est toujours orthogonale à la vitesse relative : est perpendiculaire à . Sa puissance est donc identiquement nulle :
La force de Coriolis dévie les trajectoires mais ne modifie jamais l'énergie cinétique.
2.4.2 Énergie potentielle d'entraînement
Si est en translation d'accélération constante, la force d'inertie est uniforme et constante, comme le poids : elle dérive de l'énergie potentielle
Démonstration
Pour un déplacement élémentaire dans , le travail vaut , étant constant. Pour le pendule du wagon, : l'énergie mécanique relative se conserve, et sa dérivée redonne l'équation du mouvement.
Pour une rotation uniforme , la force centrifuge dérive de l'énergie potentielle
où est la distance à l'axe. En effet .
Démonstration
En coordonnées cylindriques autour de l'axe , le gradient d'une fonction vaut . Avec , on obtient , d'où . La force centrifuge est donc conservative. En revanche, en translation d'accélération variable, la force d'inertie d'entraînement n'admet pas en général d'énergie potentielle.
Si les forces réelles sont conservatives (énergie potentielle ) et si est en rotation uniforme, l'énergie mécanique relative
se conserve : la force de Coriolis ne travaille pas et la force centrifuge est conservative.
2.5 Le référentiel terrestre
2.5.1 Une hiérarchie de référentiels
Trois référentiels sont classiquement introduits pour l'étude des mouvements terrestres :
- le référentiel héliocentrique (de Copernic), d'origine le centre du Soleil et d'axes pointant vers des étoiles lointaines ;
- le référentiel géocentrique, d'origine le centre de la Terre et d'axes parallèles à ceux de l'héliocentrique (il ne tourne pas avec la Terre) ;
- le référentiel terrestre (du laboratoire), lié à la surface de la Terre, qui tourne avec elle à la vitesse angulaire (un tour en un jour sidéral).
Le référentiel héliocentrique est galiléen à une excellente approximation pour tous les mouvements terrestres. Le référentiel géocentrique est en translation (quasi circulaire) autour du Soleil : son accélération d'entraînement est celle du centre de la Terre, , très faible et de surcroît compensée par l'attraction solaire. On le considère donc comme galiléen pour les expériences de mécanique terrestre ; c'est l'hypothèse de toute l'étude du champ de pesanteur. Le référentiel terrestre, lui, tourne : ce n'est pas un référentiel galiléen.
Le centre de la Terre est en chute libre vers le Soleil : appliqué à la Terre entière dans le référentiel de Copernic, le PFD donne , champ gravitationnel du Soleil en . Pour un point de masse étudié dans le référentiel géocentrique, l'attraction solaire et la force d'inertie se combinent donc en
qui ne retient que la variation du champ solaire entre et : de l'ordre de (et pour la Lune), soit . Ce terme résiduel est à l'origine des marées, dont l'étude statique fait l'objet d'un exercice résolu.
2.5.2 Champ de pesanteur
Un point matériel de masse au voisinage de la surface terrestre, dans le référentiel terrestre (supposé en rotation uniforme dans le géocentrique galiléen), subit l'attraction gravitationnelle (champ gravitationnel terrestre) et la force centrifuge . La force de Coriolis, qui dépend de la vitesse, n'intervient pas dans la définition statique du poids.
Le poids d'un corps est la force qui l'équilibre au repos dans le référentiel terrestre : celle qu'indique un dynamomètre, et dont un fil à plomb donne la direction. Il regroupe la gravitation et la force d'inertie centrifuge :
Le champ de pesanteur diffère donc du champ gravitationnel par le terme centrifuge .
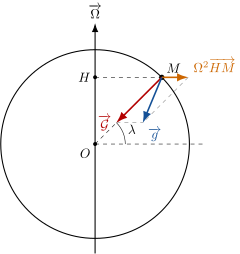
est perpendiculaire à l'axe des pôles : la verticale locale, portée par , ne passe
pas exactement par le centre , sauf aux pôles et à l'équateur.Il faut distinguer soigneusement :
- le champ gravitationnel , dû à l'attraction de la masse terrestre, dirigé vers le centre de la Terre ;
- le champ de pesanteur , qui inclut la correction centrifuge et définit la verticale locale (direction du fil à plomb).
Le terme centrifuge (avec la latitude) est maximal à l'équateur (, soit de ) et nul aux pôles ; il diminue la norme de de . Il contribue ainsi à faire croître de l'équateur () vers les pôles (), mais n'explique que de cet écart de , soit les deux tiers : le reste vient de l'aplatissement de la Terre (plus loin du centre à l'équateur), lui-même dû à la rotation. Le terme centrifuge explique aussi que la verticale locale ne pointe pas exactement vers le centre de la Terre (sauf aux pôles et à l'équateur).
Pour une Terre sphérique, de champ gravitationnel radial de norme à la surface, décomposons sur la verticale « géocentrique » et sur l'horizontale vers le nord . Au premier ordre en ,
où est l'angle entre la verticale du fil à plomb et la direction du centre de la Terre : nul aux pôles et à l'équateur, maximal à , où il vaut , soit .
2.5.3 Déviation vers l'est
Considérons la chute libre d'un point matériel lâché sans vitesse initiale d'une hauteur , à la latitude . Dans le référentiel terrestre, en négligeant les frottements, le PFD s'écrit
La force de Coriolis, absente au démarrage (), apparaît dès que le corps acquiert une vitesse verticale.
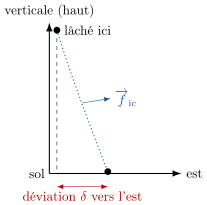
le vecteur rotation terrestre produisent une force de Coriolis dirigée vers l'est, qui écarte le point d'impact du pied de la verticale (déviation très exagérée :
pour ).Un corps lâché sans vitesse initiale d'une hauteur à la latitude tombe non pas exactement au pied de la verticale, mais légèrement décalé vers l'est, d'une distance
où est la durée de chute.
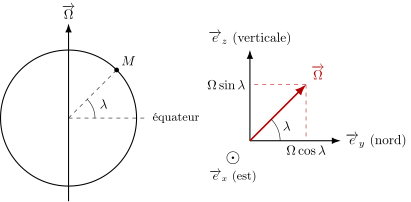
figure), vers le nord, selon la verticale ascendante. Le vecteur rotation terrestre s'y décompose en : la composante verticale pilote le pendule de Foucault, la composante
horizontale la déviation vers l'est.Démonstration
Choisissons une base locale : vers l'est, vers le nord, selon la verticale ascendante. Le vecteur rotation terrestre se décompose en .
Ordre de grandeur. Pendant une chute de durée , la vitesse reste inférieure à , donc le rapport de la force de Coriolis au poids est au plus : pour . La force de Coriolis est une petite perturbation, de paramètre ; on la calcule sur le mouvement non perturbé, ce qui néglige des termes plus petits d'un facteur .
À l'ordre zéro, la chute est verticale : . La force de Coriolis au premier ordre vaut alors
dirigée vers l'est. En intégrant deux fois l'accélération qu'elle donne selon avec conditions initiales nulles :
En posant , on obtient . Pour à la latitude , on trouve : l'effet est faible mais mesurable.
La composante nord-sud du déplacement obéit à ; comme est déjà du premier ordre, elle est du second ordre en (de l'ordre du micromètre pour une chute de ), de même que la correction de la durée de chute : au premier ordre, la déviation est purement vers l'est.
2.5.4 Aperçu : le pendule de Foucault
Un pendule pesant de très grande longueur, lancé dans un plan vertical, voit ce plan d'oscillation tourner lentement au cours du temps sous l'effet de la force de Coriolis. La vitesse angulaire de rotation du plan vaut : le plan effectue un tour complet en , où est le jour sidéral. À Paris (), la période est d'environ heures. Cette expérience, réalisée par Léon Foucault en 1851 au Panthéon, constitue une preuve directe de la rotation de la Terre : aucune force réelle horizontale ne saurait expliquer la giration régulière du plan d'oscillation, seule la force d'inertie de Coriolis en rend compte.
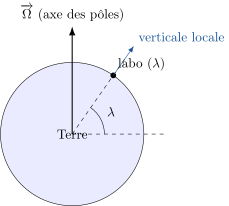
, la composante utile du vecteur rotation pour le pendule de Foucault est
(projection sur la verticale locale).À grande échelle, la composante verticale dévie vers la droite, dans l'hémisphère nord, tout mouvement horizontal assez lent et assez étendu pour que la force de Coriolis l'emporte sur l'accélération relative : vents qui longent les isobares (vents géostrophiques) et tournent dans le sens trigonométrique autour des dépressions, grands courants marins. Un exercice résolu établit la vitesse du vent géostrophique.
2.6 Capacité numérique
Capacité numérique : Effet du caractère non galiléen du référentiel terrestre
On illustre la déviation vers l'est d'un corps en chute libre en intégrant numériquement les équations du mouvement dans le référentiel terrestre par la méthode d'Euler semi-implicite : à chaque pas, on met à jour la vitesse, puis la position avec la nouvelle vitesse (la méthode d'Euler explicite utiliserait l'ancienne ; au pas choisi, les deux donnent la même déviation à près). On compare la position d'impact avec la formule analytique .
import numpy as np

# Parametres physiques
g      = 9.81            # champ de pesanteur (m/s^2)
Omega  = 7.29e-5         # vitesse angulaire de la Terre (rad/s)
lam    = np.radians(45)  # latitude
h      = 100.0           # hauteur de chute (m)

# Vecteur rotation dans la base locale (est, nord, haut)
Omega_vec = Omega * np.array([0.0, np.cos(lam), np.sin(lam)])
g_vec     = np.array([0.0, 0.0, -g])   # pesanteur selon la verticale descendante

# Integration d'Euler semi-implicite (v mise a jour, puis r avec la nouvelle v)
dt = 1e-4
r  = np.array([0.0, 0.0, h])   # position initiale (est, nord, haut)
v  = np.zeros(3)               # lache sans vitesse initiale
traj = [r.copy()]

while r[2] > 0.0:
    a = g_vec - 2.0 * np.cross(Omega_vec, v)   # PFD non galileen
    v = v + a * dt
    r = r + v * dt
    traj.append(r.copy())

traj = np.array(traj)
t_chute = np.sqrt(2 * h / g)
delta_num = traj[-1, 0]                          # deplacement vers l'est (m)
delta_ana = (1.0 / 3.0) * Omega * np.cos(lam) * np.sqrt(8 * h**3 / g)

print("Duree de chute      : %.3f s" % t_chute)
print("Deviation numerique : %.4f m (vers l'est)" % delta_num)
print("Deviation analytique: %.4f m" % delta_ana)

# Visualisation de la deviation est en fonction de l'altitude
import matplotlib.pyplot as plt
plt.plot(traj[:, 0] * 100, traj[:, 2])          # x en cm, z en m
plt.xlabel("Deviation vers l'est (cm)")
plt.ylabel("Altitude (m)")
plt.title("Chute libre avec force de Coriolis (lat. 45 deg)")
plt.grid(True)
plt.show()
L'exécution renvoie une déviation numérique d'environ , en excellent accord avec la prédiction analytique : le corps tombe bien à l'est du pied de la verticale. On pourra faire varier la latitude (déviation maximale à l'équateur, nulle aux pôles) et la hauteur (dépendance en ). C'est la capacité numérique attendue : illustrer, à l'aide d'un langage de programmation, un effet lié au caractère non galiléen du référentiel terrestre ; un exercice résolu applique le même programme au tir vertical, qui retombe à l'ouest.
2.7 Équilibre d'un fluide dans un référentiel non galiléen
En première année, la statique des fluides a été établie dans un référentiel galiléen : une particule de fluide de volume subit la résultante des forces de pression et son poids , d'où . Lorsque le récipient accélère ou tourne, il est commode d'étudier le fluide dans le référentiel du récipient, où il est au repos ; ce référentiel n'est pas galiléen.
2.7.1 Force d'inertie d'entraînement volumique
Dans un référentiel en translation, ou en rotation uniforme autour d'un axe fixe, par rapport à un référentiel galiléen, une particule de fluide de masse volumique et de volume , au repos dans , subit la force d'inertie d'entraînement , de densité volumique
et aucune force d'inertie de Coriolis.
Démonstration (Établissement)
La particule de fluide est un système fermé de taille mésoscopique : grande devant les distances intermoléculaires, petite devant les distances sur lesquelles varie (la distance à l'axe, en rotation). Sa masse vaut . Chacune des masses élémentaires qui la composent subit la force d'inertie . En translation, est le même partout ; en rotation, ne diffère de qu'en valeur relative de l'ordre du rapport de la taille de la particule à sa distance à l'axe, négligeable. La somme vaut donc
proportionnelle au volume : c'est une force volumique, de densité , qui vaut en translation et en rotation uniforme. Les forces de Coriolis, , ont pour somme , où est la vitesse de la particule dans : nulle au repos.
2.7.2 Statique des fluides dans un référentiel non galiléen
Un fluide au repos dans un référentiel en translation, ou en rotation uniforme autour d'un axe fixe, par rapport à un référentiel galiléen vérifie en tout point
Les surfaces isobares, en particulier la surface libre d'un liquide, sont orthogonales en chaque point au champ , la « pesanteur apparente ».
Démonstration
La particule de fluide est au repos dans ; la somme des forces qu'elle subit, forces d'inertie comprises, est nulle : . Enfin est orthogonal aux surfaces .
Exercices du chapitre
- Le pendule-accéléromètre : freinage d'urgence, puis virage corrigé
- Marcher sur un manège : ce que doivent fournir les pieds corrigé
- La bille dans le tube tournant : qui paie l'énergie ? corrigé
- La perle sur le cerceau tournant : une bifurcation corrigé
- Pesanteur et gravitation : la verticale ne passe pas par le centre corrigé
- Galiléen à quelle précision ? Estimer la force de Coriolis corrigé