Changements de référentiel
Cours · mécanique (MPI), chapitre 1 · CPGE MPI (2e année) · le début du chapitre, la suite sur Adloun
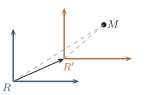
Toute la cinématique et la dynamique élémentaires reposent sur un présupposé implicite : le choix d'un observateur, c'est-à-dire d'un référentiel. La vitesse d'un voyageur assis dans un train est nulle pour un passager voisin, mais vaut plusieurs centaines de kilomètres par heure pour un piéton resté sur le quai. Décrire un même mouvement depuis deux référentiels en mouvement l'un par rapport à l'autre, puis relier les deux descriptions, constitue l'objet des changements de référentiel.
Ce chapitre établit les deux lois de composition fondamentales de la cinématique : la composition des vitesses et la composition des accélérations. Cette dernière fait apparaître un terme nouveau, l'accélération de Coriolis, qui n'a pas d'équivalent classique et qui gouvernera, au chapitre suivant, la dynamique dans les référentiels non galiléens (déviation vers l'est, pendule de Foucault, vents géostrophiques). Conformément au programme, la cinématique des changements de référentiel n'est pas étudiée pour elle-même, mais en vue de ses applications en dynamique du point.
1.1 Référentiel absolu, référentiel relatif
1.1.1 Deux observateurs pour un même mouvement
On considère un point matériel dont on veut décrire le mouvement. On dispose de deux référentiels :
- un référentiel , muni d'un repère , que l'on qualifie de référentiel absolu (par convention, celui que l'on considère comme « fixe ») ;
- un référentiel , muni d'un repère , qui est en mouvement par rapport à : c'est le référentiel relatif.
La position, la vitesse et l'accélération de mesurées dans le référentiel sont dites absolues ; celles mesurées dans sont dites relatives. On note ainsi
la notation signifiant que la dérivation est effectuée en considérant comme fixes les vecteurs de la base de .
Les qualificatifs « absolu » et « relatif » sont purement conventionnels : ils désignent simplement lequel des deux référentiels on choisit comme référence. Aucun référentiel n'est absolu au sens physique du terme. On choisit en pratique comme référentiel absolu celui dans lequel les lois de la dynamique s'écrivent le plus simplement (souvent un référentiel supposé galiléen).
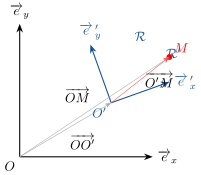
référentiel relatif , dont l'origine et les axes sont en
mouvement. La relation de Chasles donne .1.1.2 Le point coïncident
Pour relier les mesures faites dans les deux référentiels, on introduit une construction essentielle : le point coïncident.
À chaque instant , le point coïncident (ou point coïncidant) est le point, fixe dans le référentiel relatif , qui occupe à cet instant la même position que . Autrement dit, est le point de superposé à à l'instant considéré, mais qui, contrairement à , reste lié à .
La vitesse et l'accélération de ce point coïncident, mesurées dans le référentiel absolu, définissent respectivement la vitesse et l'accélération d'entraînement : elles traduisent l'effet du seul mouvement de par rapport à , indépendamment du mouvement propre de dans .
1.2 Dérivation d'un vecteur dans deux référentiels
1.2.1 Vecteur rotation
Le mouvement le plus général de par rapport à se décompose à chaque instant en une translation (mouvement de ) et une rotation instantanée des axes de . Cette rotation est caractérisée par un vecteur unique.
Il existe un vecteur , appelé vecteur rotation (ou vecteur taux de rotation) de par rapport à , tel que la dérivée dans de tout vecteur fixe dans s'écrive
Sa direction est celle de l'axe instantané de rotation, son sens est donné par la règle du tire-bouchon, et sa norme vaut la vitesse angulaire de rotation, en . On le note .
Si tourne autour de l'axe commun aux deux référentiels, à la vitesse angulaire , alors . Pour , on vérifie directement
1.2.2 Formule de dérivation vectorielle
Pour tout vecteur , les dérivées dans les deux référentiels sont reliées par
Démonstration (Démonstration)
Décomposons sur la base mobile : . En dérivant dans , les composantes (scalaires) se dérivent de la même façon dans les deux référentiels, mais les vecteurs de base varient :
Le premier terme est précisément la dérivée relative (dérivée à base fixe). Dans le second, , d'où par linéarité du produit vectoriel .
Si est colinéaire à , ou si la rotation est nulle (), les deux dérivées coïncident. En particulier, le vecteur rotation a la même dérivée dans les deux référentiels : .
1.3 Composition des vitesses
1.3.1 Loi de composition
Partons de la relation de Chasles et dérivons-la dans le référentiel absolu :
On applique la formule de Bour au second terme avec :
En regroupant :
où est la vitesse de dans .
Exercices du chapitre
- Translation ou rotation ? La nacelle, le rond-point et la Lune corrigé
- Le filé d'étoiles et la monture équatoriale corrigé
- La turbine Pelton : pourquoi les augets vont à la moitié de la vitesse du jet corrigé
- Le rotor d'hélicoptère en vol d'avancement corrigé
- Le paradoxe de la pièce et le train épicycloïdal corrigé
- Le réverbère vu du manège : deux référentiels, une seule accélération corrigé