Dynamique dans un référentiel non galiléen
Cours · mécanique (MPI), chapitre 2 · CPGE MPI (2e année) · le début du chapitre, la suite sur Adloun
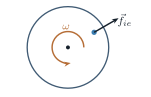
Le chapitre précédent a établi la cinématique du changement de référentiel : les lois de composition des vitesses et des accélérations relient le mouvement d'un point observé dans deux référentiels en mouvement relatif. Ces lois sont purement géométriques et ne présupposent aucune loi de la mécanique.
Or la deuxième loi de Newton, , n'est valable que dans un référentiel galiléen. Dès que l'on souhaite décrire le mouvement d'un point matériel directement dans un référentiel accéléré (un train qui freine, un manège qui tourne, la Terre elle-même), la relation fondamentale de la dynamique doit être corrigée. On y parvient sans renoncer à la commodité du référentiel non galiléen : il suffit d'ajouter aux forces « vraies » deux termes homogènes à des forces, les forces d'inertie. Ces forces ne traduisent aucune interaction physique ; elles sont la trace, dans le référentiel choisi, de son mouvement par rapport à un référentiel galiléen.
Ce chapitre montre comment adapter le principe fondamental de la dynamique, le théorème du moment cinétique et le théorème de l'énergie cinétique à un référentiel non galiléen, dans les deux cas au programme (translation quelconque et rotation uniforme autour d'un axe fixe). Il applique ensuite ces outils au référentiel terrestre pour définir le champ de pesanteur, prévoir la déviation vers l'est et esquisser le pendule de Foucault, avant de justifier le caractère quasi galiléen des référentiels géocentrique et héliocentrique.
2.1 Le principe fondamental dans un référentiel non galiléen
2.1.1 Rappel : composition des accélérations
Soit un référentiel galiléen et un référentiel en mouvement quelconque par rapport à . Pour un point matériel , la loi de composition des accélérations établie au chapitre précédent s'écrit
où est l'accélération absolue (dans ), l'accélération relative (dans ), l'accélération d'entraînement et l'accélération de Coriolis, donnée par
désignant le vecteur rotation instantané de par rapport à .
2.1.2 Forces d'inertie
Dans le référentiel galiléen , la deuxième loi de Newton donne , où est la somme des forces réelles (interactions) subies par . En reportant la composition des accélérations et en isolant l'accélération relative :
Dans un référentiel non galiléen , on appelle force d'inertie d'entraînement et force d'inertie de Coriolis les vecteurs
Elles ne traduisent aucune interaction : ce sont des termes correctifs liés au mouvement de par rapport à un référentiel galiléen.
Dans un référentiel non galiléen , un point matériel de masse vérifie
où est la résultante des forces réelles, la force d'inertie d'entraînement et la force d'inertie de Coriolis.
La forme du PFD est conservée : on retrouve « masse fois accélération égale somme des forces », à condition d'ajouter les forces d'inertie à l'inventaire des forces. C'est là tout l'intérêt de la démarche : on peut raisonner confortablement dans le référentiel du train, du manège ou de la Terre, sans jamais quitter ce référentiel.
Les forces d'inertie n'obéissent pas au principe des actions réciproques : elles n'ont pas de « réaction ». On ne peut leur attribuer aucun agent physique. Dans un référentiel galiléen, et les forces d'inertie disparaissent.
2.2 Cas d'un référentiel en translation
2.2.1 Force d'inertie d'entraînement
Supposons que , d'origine , soit en translation (éventuellement accélérée) par rapport au référentiel galiléen . Alors le vecteur rotation est nul, , ce qui entraîne deux simplifications majeures :
- l'accélération de Coriolis est nulle, , donc ;
- tous les points de ont la même accélération, égale à celle de : .
Dans un référentiel en translation par rapport à un référentiel galiléen, il n'existe qu'une seule force d'inertie, uniforme dans tout l'espace :
Le PFD s'écrit .
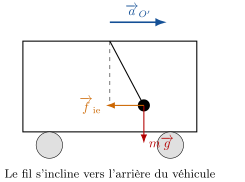
(non galiléen), la masse subit, outre son poids, la force d'inertie
dirigée vers l'arrière : le fil s'incline.Un pendule simple est suspendu au plafond d'un wagon animé d'une accélération horizontale constante . À l'équilibre relatif (immobile dans le wagon), , d'où .
Démonstration
Projetons sur l'horizontale et la verticale. Notons l'angle du fil avec la verticale, compté vers l'arrière. L'équilibre relatif impose que la résultante horizontale et verticale . On en tire
Le fil s'incline d'un angle vers l'arrière du wagon : la force d'inertie joue exactement le rôle d'une pesanteur horizontale supplémentaire. Tout se passe comme si le pendule était plongé dans une pesanteur « apparente » , inclinée de sur la verticale.
2.3 Cas d'un référentiel en rotation uniforme
2.3.1 Les deux forces d'inertie
Considérons maintenant un référentiel en rotation uniforme à la vitesse angulaire constante autour d'un axe fixe (l'axe ) du référentiel galiléen , les deux référentiels ayant la même origine sur l'axe. On a alors , et l'accélération d'entraînement d'un point se réduit à sa composante centripète :
où est le projeté orthogonal de sur l'axe , de sorte que est le vecteur radial (perpendiculaire à l'axe) allant de l'axe vers .
Dans un référentiel en rotation uniforme autour d'un axe fixe , les forces d'inertie valent
La force d'inertie d'entraînement est axifuge : dirigée de l'axe vers le point, elle tend à éloigner de l'axe de rotation. C'est la « force centrifuge » familière.
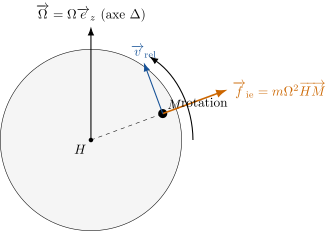
posé sur le plateau subit la force centrifuge
dirigée radialement vers l'extérieur ; s'il se déplace, une force de Coriolis s'y ajoute.Exercices du chapitre
- Le pendule-accéléromètre : freinage d'urgence, puis virage corrigé
- Marcher sur un manège : ce que doivent fournir les pieds corrigé
- La bille dans le tube tournant : qui paie l'énergie ? corrigé
- La perle sur le cerceau tournant : une bifurcation corrigé
- Pesanteur et gravitation : la verticale ne passe pas par le centre corrigé
- Galiléen à quelle précision ? Estimer la force de Coriolis corrigé