Lois du frottement solide
Cours · mécanique (MPI), chapitre 3 · CPGE MPI (2e année) · le début du chapitre, la suite sur Adloun
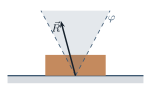
Les deux chapitres précédents ont établi la dynamique du point matériel, y compris dans un référentiel accéléré. Nous avons systématiquement écrit la relation fondamentale de la dynamique en supposant connues toutes les forces exercées sur le système. Or il est une force omniprésente que nous avons jusqu'ici traitée de façon rudimentaire : la réaction de contact exercée par un solide support sur un solide qui repose ou glisse sur lui.
Tant que le contact se fait sans frottement, cette réaction se réduit à une composante normale, et son intensité s'obtient par une simple condition de non-pénétration. Mais dès qu'il y a frottement — et c'est presque toujours le cas — la réaction possède une composante tangentielle dont la valeur n'est pas donnée a priori : elle dépend de l'état de mouvement du contact. Un livre posé sur une table inclinée peut y rester immobile, alors qu'aucune force ne l'y « accroche » : c'est le frottement statique qui l'équilibre. Poussé plus fort, il finit par glisser, et le frottement change alors de nature.
Ce chapitre présente les lois de Coulomb du frottement solide, limitées, conformément au programme, au cas d'un solide en translation. Ces lois sont phénoménologiques : elles ne découlent d'aucun principe fondamental mais résument une multitude d'observations expérimentales. Leur maniement impose un mode de raisonnement spécifique — formuler une hypothèse sur l'état du contact (glissement ou non), la traiter, puis la valider a posteriori — qui fait tout l'intérêt formateur de cette partie. Nous appliquerons ces lois à l'équilibre, à la mise en mouvement et au freinage, puis nous en tirerons le bilan énergétique.
3.1 Le contact entre deux solides
3.1.1 Aspects microscopiques
À l'échelle macroscopique, deux solides secs pressés l'un contre l'autre semblent se toucher sur toute leur surface apparente. Il n'en est rien. Toute surface réelle présente des aspérités, et le contact effectif ne s'établit qu'au sommet d'un très petit nombre de micro-aspérités, sur une aire réelle de contact des milliers de fois plus petite que l'aire apparente. Aux points de contact, les pressions locales sont énormes : la matière s'y déforme plastiquement, des micro-soudures se forment, et c'est le cisaillement de ces jonctions qui s'oppose au glissement.
Ce modèle microscopique explique deux faits expérimentaux majeurs, longtemps jugés paradoxaux :
- la force de frottement est indépendante de l'aire apparente de contact, car l'aire réelle ne dépend, elle, que de la force pressante ;
- la force de frottement est proportionnelle à la force pressante, qui fixe le nombre et la taille des micro-jonctions.
Ces deux constats, dégagés empiriquement par Amontons puis Coulomb, sont à la base des lois que nous énonçons maintenant.
3.1.2 Réaction normale et réaction tangentielle
Soit un solide en contact avec un support . L'action de contact exercée par sur se réduit, dans le modèle du point de contact, à une force que l'on décompose en
où , la réaction normale, est perpendiculaire au plan tangent commun et dirigée du support vers le solide, et , la réaction tangentielle (ou force de frottement), est contenue dans le plan tangent.
La composante normale traduit l'impénétrabilité des solides : elle est toujours répulsive, pointe du support vers le solide, donc . Un support ne peut que pousser, jamais tirer ; si l'équilibre exigeait , c'est que le contact serait rompu et que le solide décollerait.
La composante tangentielle s'oppose au glissement (réel ou tendanciel) du solide sur le support. Contrairement à , sa direction et son intensité ne sont pas fixées par la géométrie seule : ce sont précisément les lois de Coulomb qui les déterminent.
On note la vitesse de glissement du solide par rapport au support , c'est-à-dire la vitesse du point de en contact, mesurée relativement à . Comme est en translation, tous ses points ont même vitesse et est simplement la vitesse du solide relativement au support. Le contact est dit glissant si , non glissant (ou adhérent) si .
3.2 Les lois de Coulomb du frottement
Les lois de Coulomb distinguent deux régimes selon que le contact glisse ou non. À chacun correspond une loi différente pour .
3.2.1 Cas du non-glissement : l'adhérence
Tant que le solide ne glisse pas sur le support (), la réaction tangentielle prend la valeur imposée par les équations de la statique (ou de la dynamique), sous la seule contrainte
où est le coefficient de frottement statique (ou d'adhérence), sans dimension, caractéristique du couple de matériaux en contact.
C'est une inégalité, et c'est là toute la subtilité. En régime d'adhérence, est une inconnue du problème, au même titre que : sa valeur s'obtient en écrivant l'équilibre (ou la RFD à constant nul). La loi de Coulomb ne sert alors qu'à tester la validité de l'hypothèse de non-glissement : si la valeur trouvée respecte , l'hypothèse est cohérente ; sinon, le solide glisse et il faut recommencer avec l'autre loi.
Une erreur très répandue consiste à écrire dès qu'il y a frottement. C'est faux tant que le solide ne glisse pas. En adhérence, vaut ce qu'exige l'équilibre, et peut être bien inférieure à (elle est même nulle sur un plan horizontal sans autre force horizontale). L'égalité ne vaut qu'à la limite du glissement.
3.2.2 Cas du glissement
Lorsque le solide glisse sur le support (), la réaction tangentielle vérifie
c'est-à-dire que est directement opposée à la vitesse de glissement. Le coefficient est le coefficient de frottement dynamique (ou cinétique), lui aussi sans dimension.
Ici la situation est renversée : la loi fournit une égalité qui détermine complètement (module et direction) une fois connu. Il n'y a plus d'inconnue tangentielle libre. En revanche il faut connaître le sens du glissement, donné par .
Pour un même couple de matériaux, l'expérience montre que
Il est en général plus difficile de mettre en mouvement un solide initialement immobile (seuil ) que de l'entretenir une fois lancé (frottement ). C'est l'origine du « décrochage » brutal ressenti quand on pousse un meuble lourd, et du phénomène de broutement (stick-slip). Dans de nombreux exercices on néglige cette différence et l'on pose .
Exercices du chapitre
- L'aire réelle de contact : pourquoi le frottement ignore l'aire apparente corrigé
- Tirer ou pousser une caisse : l'angle optimal et l'arc-boutement corrigé
- Le tour de la nappe corrigé
- Mesurer et sur un plan incliné corrigé
- Le tapis roulant : le frottement qui fait avancer, et qui paie la chaleur corrigé
- Le tiroir qui se coince, le serre-joint qui serre : l'arc-boutement corrigé