Cinématique du point
Cours · mécanique (PTSI), chapitre 1 · CPGE PTSI (1re année) · le début du chapitre, la suite sur Adloun
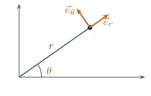
La cinématique est la description du mouvement sans se préoccuper de ses causes. Avant de relier le mouvement aux forces (ce sera l'objet des lois de Newton, au chapitre suivant), il faut savoir le décrire : où se trouve le point étudié, à quelle vitesse il se déplace, comment cette vitesse varie. Tout cela suppose d'abord de fixer un point de vue — un référentiel — puis de disposer d'outils pour repérer une position dans l'espace et en suivre l'évolution au cours du temps.
Une situation pour fixer les idées. Filmons une balle lancée en l'air et pointons sa position sur chaque image : on obtient une suite de positions relevées à intervalle régulier (par exemple pour une vidéo à 30 images par seconde). Trois questions surgissent aussitôt, et structurent tout le chapitre :
- par rapport à quoi décrit-on le mouvement — le sol, la caméra ? C'est le rôle du référentiel (§1).
- comment passer des positions mesurées — les seules grandeurs directement accessibles — à la vitesse et à l'accélération, qui ne se lisent pas sur l'image ? C'est l'objet des §2 et §3, où l'on verra que dériver une position, c'est précisément ce que fait le calcul de différences finies sur les points mesurés.
- quel système de coordonnées rend la description la plus simple, selon la forme de la trajectoire ?
Garder cette balle en tête aide à ne jamais perdre de vue le sens physique des objets qu'on introduit.
Ce chapitre met en place ces outils : les trois systèmes de coordonnées (cartésien, cylindrique, sphérique), les vecteurs vitesse et accélération, quelques mouvements de référence (accélération constante, mouvement circulaire) et le repère de Frenet, qui décrit le mouvement le long de la trajectoire.
1.1 Espace, temps et référentiel
Un référentiel est la donnée d'un solide de référence, par rapport auquel on repère les positions, et d'une horloge qui mesure le temps. À ce solide on associe un repère d'espace (une origine et une base de vecteurs).
En mécanique classique (dite newtonienne), on admet que le temps est absolu : deux horloges identiques, où qu'elles soient et quel que soit leur mouvement, mesurent la même durée entre deux événements. De même, la distance entre deux points et la durée entre deux instants ne dépendent pas du référentiel : ce sont des grandeurs absolues.
Le mouvement, lui, est relatif : il dépend du référentiel choisi. Un passager assis dans un train est immobile dans le référentiel du wagon, mais animé d'un mouvement à dans le référentiel du sol. Parler de mouvement sans préciser le référentiel n'a aucun sens.
Les hypothèses « temps absolu, distances absolues » sont des approximations, d'une excellente qualité dans la vie courante mais prises en défaut dans deux situations. À grande vitesse (proche de celle de la lumière ), la relativité restreinte montre que durées et longueurs dépendent du référentiel : les horloges des satellites GPS, en mouvement rapide, doivent être corrigées de cet effet pour que la localisation reste précise. À l'échelle atomique, la mécanique quantique remet en cause la notion même de trajectoire. Dans tout ce livre, on reste dans le domaine de validité de la mécanique classique.
1.2 Repérage d'un point dans l'espace
Pour repérer un point par rapport à une origine , on utilise le vecteur position . Selon la géométrie du problème, trois systèmes de coordonnées sont au programme. Le choix d'un système adapté aux symétries simplifie souvent considérablement les calculs.
1.2.1 Coordonnées cartésiennes
On repère par ses trois coordonnées sur trois axes orthogonaux fixes, de base orthonormée directe :
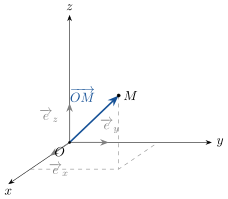
La base étant fixe, elle ne dépend pas du temps. Le déplacement élémentaire, la vitesse et l'accélération s'obtiennent donc en dérivant simplement les coordonnées :
où le point note la dérivée par rapport au temps : , .
Pourquoi commencer par le cartésien ? Parce que la base est fixe : dériver se réduit à dériver les trois nombres , sans aucun terme supplémentaire. C'est le seul système où les vecteurs de base ne « bougent » pas — d'où sa simplicité, et la raison pour laquelle on s'y ramène toujours en cas de doute. Dès que la base devient mobile (cylindriques, sphériques, §suivants), des termes correctifs apparaissent : c'est là que se concentrent la richesse et les pièges du calcul.
Exercices du chapitre
- Traverser une rivière corrigé
- La cycloïde corrigé
- Les quatre chiens corrigé
- Loxodromie : naviguer à cap constant corrigé
- Accéléré ou ralenti ? Le mouvement elliptique corrigé
- Le chasseur et le singe corrigé