Mouvement d'un solide
Cours · mécanique (PTSI), chapitre 8 · CPGE PTSI (1re année) · le début du chapitre, la suite sur Adloun
Jusqu'ici, on a modélisé les corps par des points matériels. Mais une roue, un pendule réel, une porte ne se réduisent pas à un point : ce sont des solides étendus, dont il faut décrire la rotation. Ce dernier chapitre étudie deux mouvements particuliers du solide — la translation et la rotation autour d'un axe fixe — et introduit la grandeur clé de la dynamique de rotation : le moment d'inertie.
Le théorème scalaire du moment cinétique fournit alors l'« équivalent rotationnel » du principe fondamental de la dynamique, et permet d'étudier le pendule pesant, généralisation du pendule simple à un solide réel.
On se limite à deux cas : la translation et la rotation autour d'un axe fixe (dans un référentiel galiléen). L'étude d'un mouvement composé d'une translation et d'une rotation — en particulier le roulement sans glissement d'une roue ou d'un cylindre sur un plan incliné — et celle d'une rotation autour d'un axe lui-même en mouvement (yo-yo) sont exclues du programme : elles ne sont pas traitées dans ce chapitre.
8.1 Description du mouvement d'un solide
Un solide (indéformable) est un système de points dont les distances mutuelles restent constantes au cours du temps. Un système déformable (ressort, fluide, corps qui se plie) ne vérifie pas cette propriété.
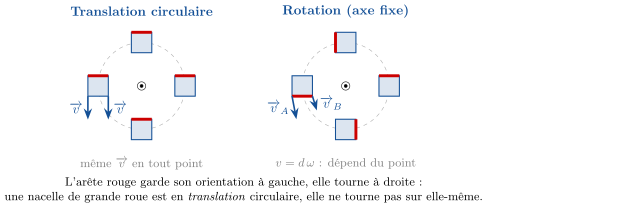
Dans une translation, tous les points du solide ont, à chaque instant, le même vecteur vitesse (et donc la même accélération). La translation est rectiligne si les trajectoires sont des droites, circulaire si ce sont des cercles (mais alors le solide ne tourne pas sur lui-même : une nacelle de grande roue reste verticale).
Dans une rotation autour d'un axe fixe , chaque point décrit un cercle centré sur l'axe. Tous les points ont la même vitesse angulaire ; un point situé à la distance de l'axe a une vitesse